Haberler
Dört ayaklı bir robot, rutin endüstriyel denetimleri nasıl otomatikleştirebilir?
Endüstriyel denetim genellikle tekrarlayıcı, zaman alıcı ve ölçeklendirilmesi zor bir süreçtir. Büyük bir fabrika, enerji santrali, enerji tesisi veya altyapı sahasında, denetim ekiplerinin aynı güzergahları izlemesi, aynı ekipmanı kontrol etmesi, benzer verileri kaydetmesi ve bu süreci her gün veya her hafta tekrarlaması gerekebilir.
Her denetim görevi, bir kişinin tüm alanı fiziksel olarak dolaşmasını gerektirmez.
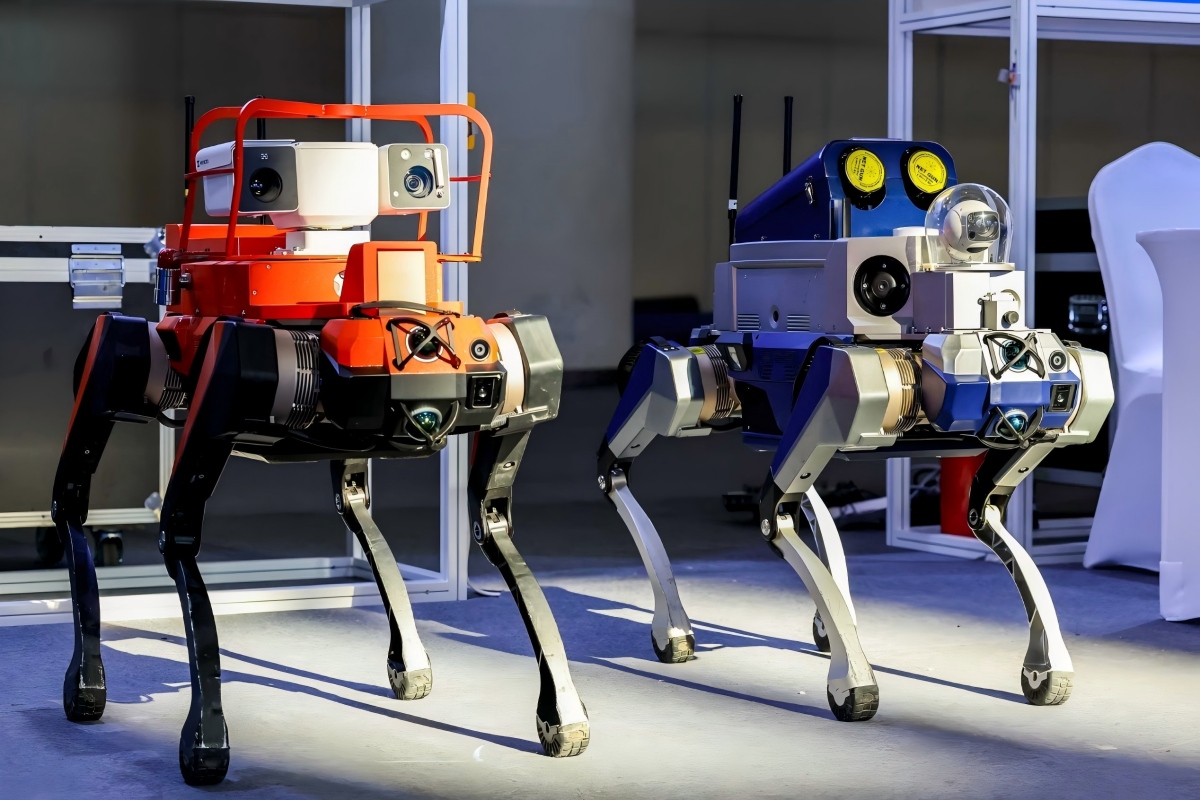
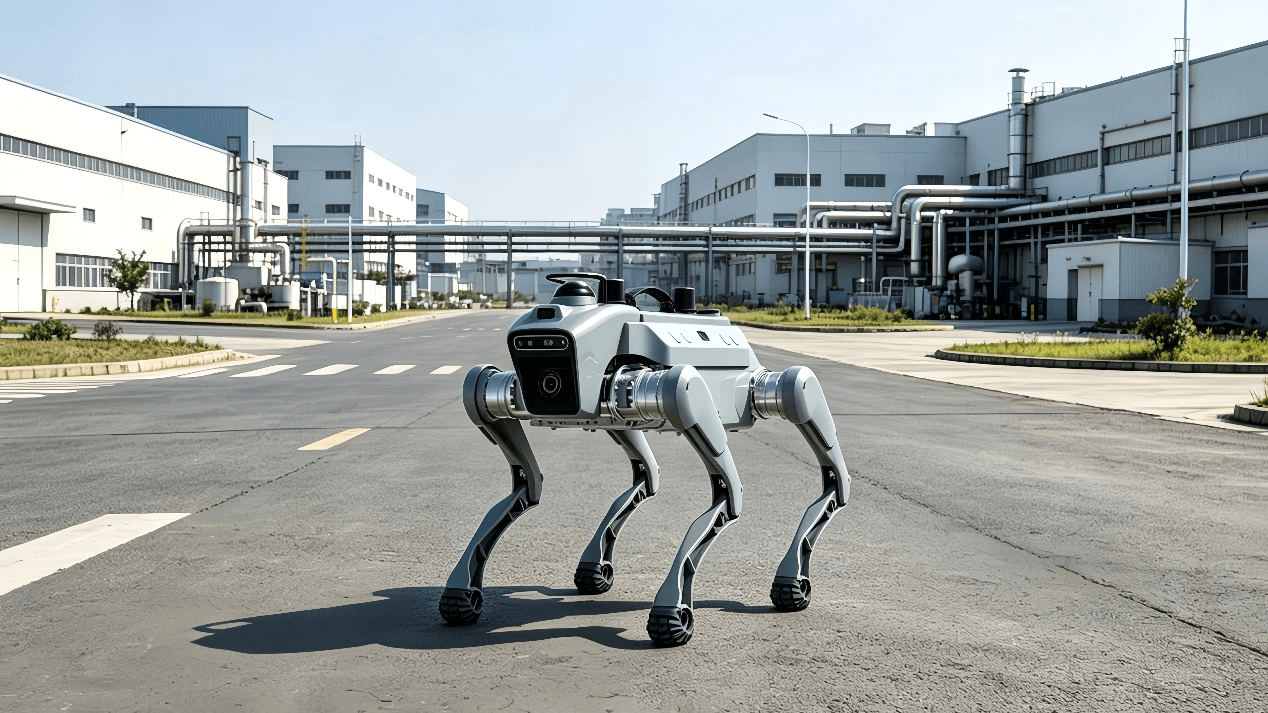
Burası Dört ayaklı robotDört ayaklı robotlar, denetim otomasyonu için pratik bir seçenek sunabilir. Dört ayaklı hareketliliği, otonom navigasyonu ve farklı denetim sensörlerini birleştirerek, seçilen rutin denetim görevlerini gerçekleştirebilir, veri toplayabilir ve operatörlerin saha koşullarını uzaktan izlemesine olanak tanıyabilir.
Amaç insan denetçilerin yerini almak değil. Bunun yerine, robot tekrarlayan veri toplama ve devriye görevlerini üstlenebilirken, insanlar analiz, karar verme, bakım ve insan yargısı gerektiren görevlerden sorumlu olmaya devam eder.
Rutin Endüstriyel Denetimleri Otomatikleştirmenin Nedenleri?
Geleneksel denetim, birçok endüstriyel faaliyet için hala hayati önem taşımaktadır. Bununla birlikte, rutin manuel devriyeler çeşitli zorluklar yaratabilir.
Tekrarlayan denetim rotaları
Birçok denetim görevi, personelin aynı yerleri tekrar tekrar ziyaret etmesini gerektirir.
Örneğin, bir operatörün şunlara ihtiyacı olabilir:
- Ekipman göstergelerini kontrol edin.
- Boru hatlarını ve makineleri inceleyin.
- Çalışma koşullarını gözlemleyin.
- Kaydedilen sıcaklıklar veya diğer ölçümler
- Gözle görülür anormallikleri kontrol edin.
- Tesisin belirli alanlarını izlemek
Bu görevler sık sık tekrarlandığında, çalışma zamanının önemli bir kısmı sadece denetim noktaları arasında yürüyerek ve rutin bilgileri toplayarak geçirilebilir.
Mobil bir robot, önceden tanımlanmış denetim rotalarına göre bu tekrarlayan görevlerden bazılarını gerçekleştirebilir.
Geniş denetim alanları
Endüstriyel tesisler geniş alanları kapsayabilir ve birden fazla kat, açık alanlar, ekipman odaları, koridorlar ve diğer alanları içerebilir.
Dört ayaklı bir robot, belirli alanlarda devriye gezmek ve önceden tanımlanmış denetim noktalarında veri toplamak üzere programlanabilir. Bu, denetim ekiplerinin zamanlarını rutin hareket ve gözlem yerine profesyonel yargı gerektiren görevlere odaklamalarına yardımcı olabilir.
Zorlu veya engebeli arazi
Endüstriyel ortamlar her zaman şu amaçlar için tasarlanmamıştır: Tekerlekli RobotS.
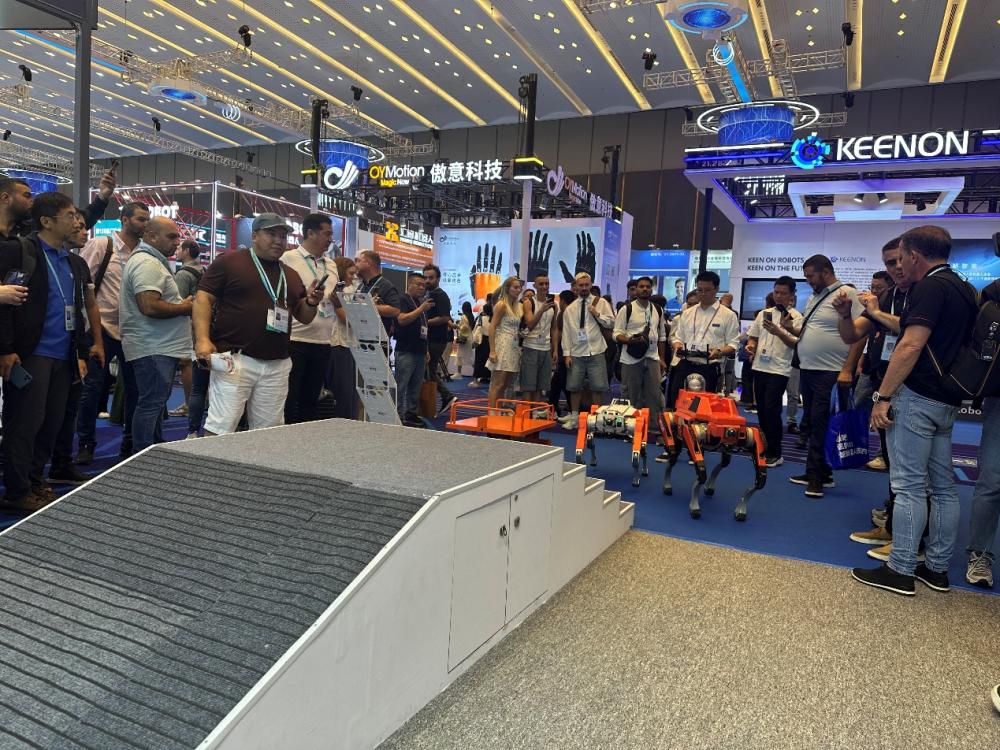
Merdivenler, rampalar, düzensiz yüzeyler, küçük engeller ve yükseklik değişiklikleri, mobil incelemeyi daha zor hale getirebilir.
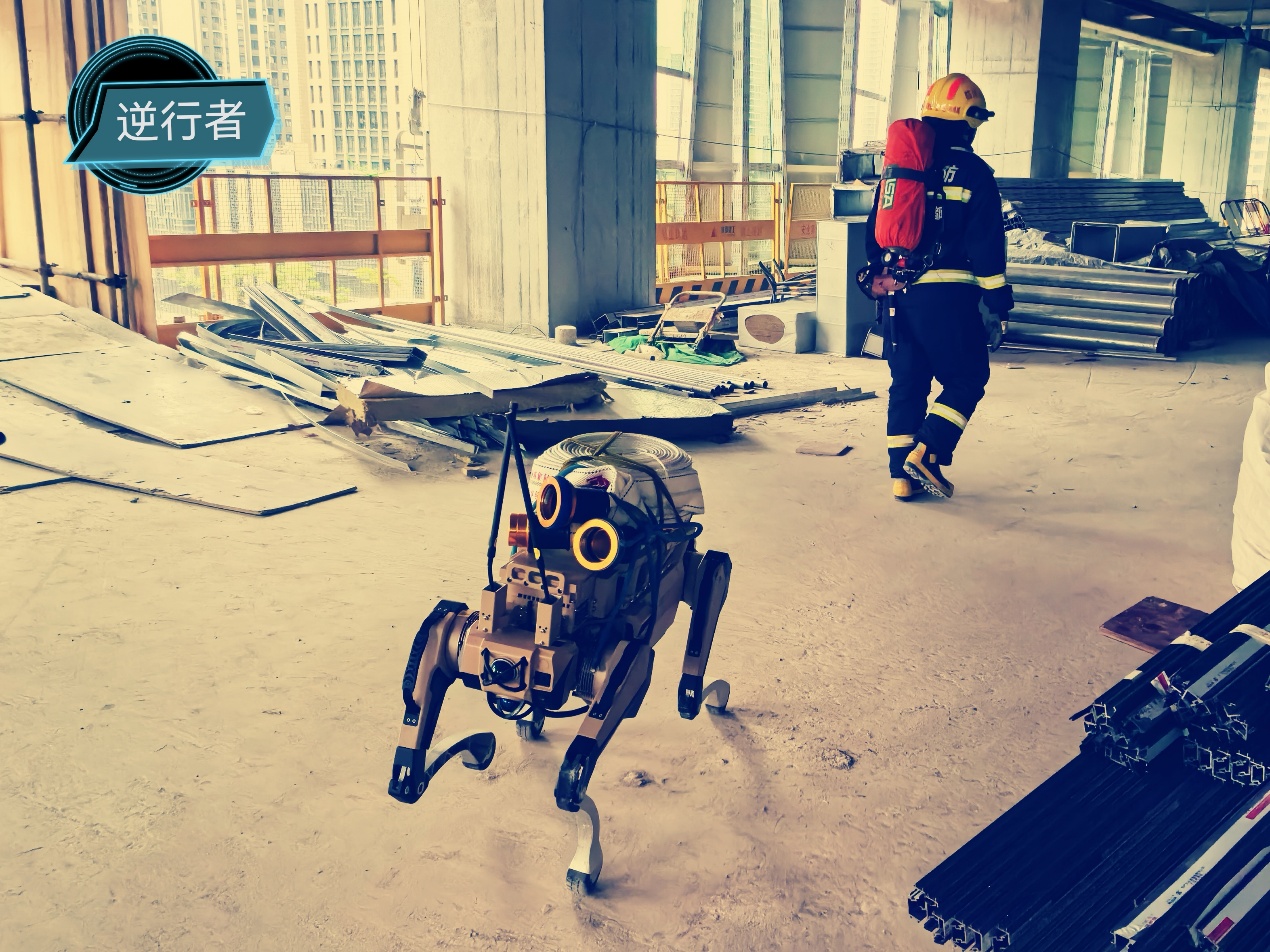
Dört ayaklı platformların en önemli avantajlarından biri, belirli türdeki engebeli arazilerde ve merdivenlerde hareket kabiliyetini koruyabilmesidir. Araştırmalar ve ticari uygulamalar, dört ayaklı robotların karmaşık endüstriyel ve inşaat ortamlarında inceleme ve veri toplama amacıyla kullanılabileceğini göstermiştir.
Ancak arazi yeteneği, kullanılan robota, ortama, yüke ve çalışma koşullarına bağlıdır. Bu nedenle, konuşlandırmadan önce saha değerlendirmesi yapılması hala gereklidir.
Dört ayaklı bir robot, bir inceleme sırasında aslında neler yapabilir?
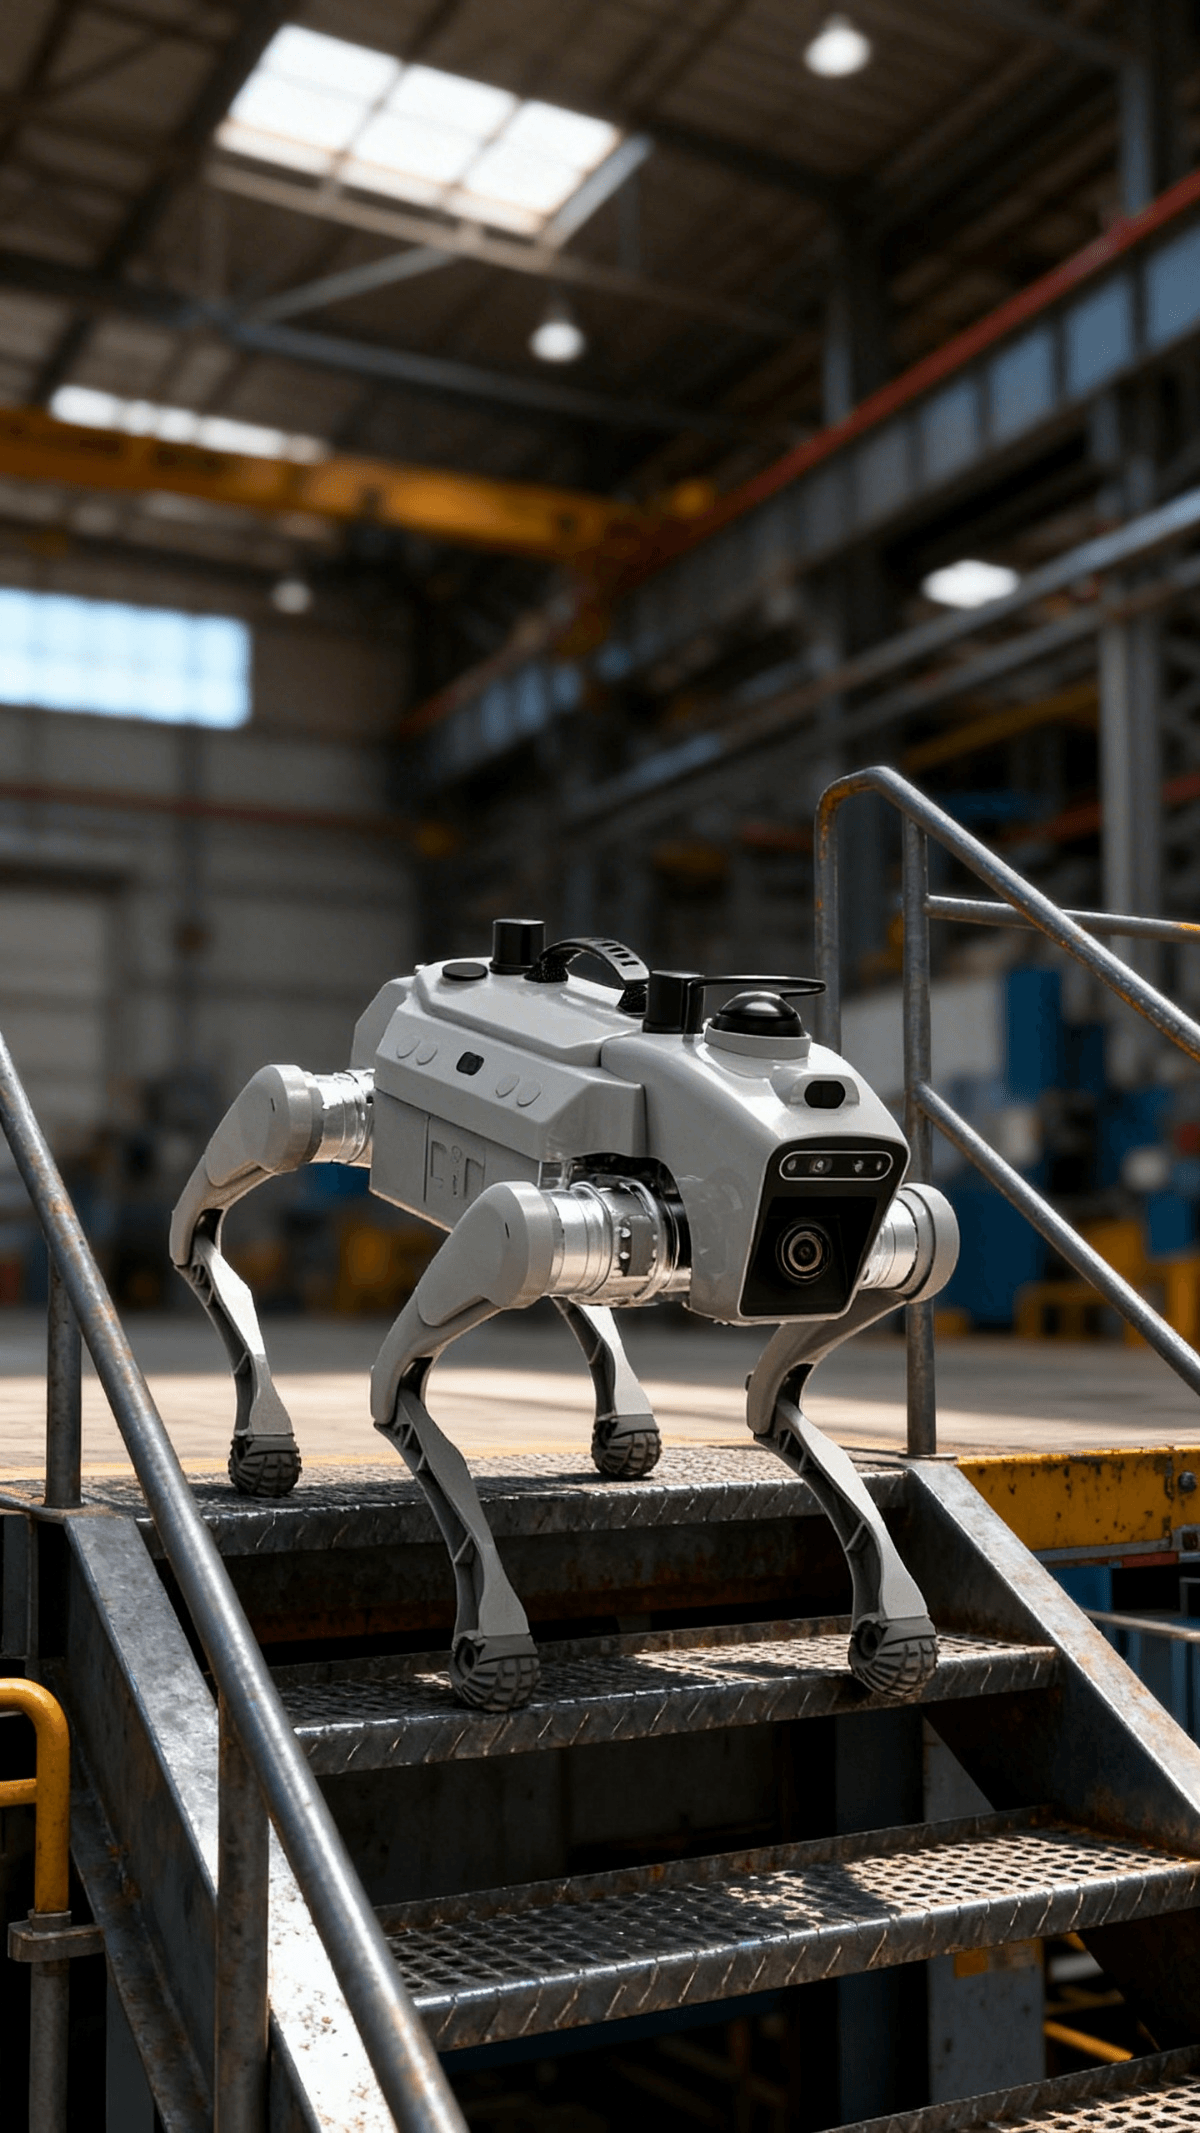
Dört ayaklı bir robot, sadece dört ayak üzerine monte edilmiş bir kamera değildir. Endüstriyel bir denetim platformu, uygulamanın gereksinimlerine göre hareketlilik, navigasyon, iletişim ve farklı algılama teknolojilerini bir araya getirebilir.
Tam yetenekler, robot modeline ve yük konfigürasyonuna bağlıdır.
- Otonom Navigasyon
Otonom navigasyon, rutin işler için gerekli temel yeteneklerden biridir. Robotik Muayene.
Bir robot, çevresini anlamak, harita oluşturmak veya mevcut bir haritayı kullanmak ve inceleme noktaları arasında gezinmek için LiDAR, kameralar, IMU, SLAM veya diğer konumlandırma teknolojileri gibi teknolojileri kullanabilir.
Tipik bir görev şunları içerebilir:
Haritalama → Rota Planlama → Otonom Navigasyon → İnceleme → Veri Toplama → Uzaktan Değerlendirme
Bu sayede robot, operatörün her hareketi manuel olarak kontrol etmesine gerek kalmadan, tanımlanmış bir denetim rotasını tekrarlayabilir.
Günümüzde mevcut olan endüstriyel dört ayaklı platformlar genellikle otonom navigasyonu haritalama, engelden kaçınma ve inceleme görevleriyle birleştirir.
- Görsel İnceleme
Kameralar, en yaygın kullanılan inceleme ekipmanları arasında yer almaktadır.
Bir robot şu konularda görüntü veya video kaydedebilir:
- Teçhizat
- Borular
- Vanalar
- Ölçüler
- Elektrik bileşenleri
- Üretim alanları
- Yapısal koşullar
- Diğer önceden tanımlanmış denetim noktaları
Toplanan görsel bilgiler daha sonra bir operatör tarafından incelenebilir veya uygun bir yazılım sistemi tarafından işlenebilir.
Bu sayede denetim kayıtları daha tutarlı hale gelir çünkü robot aynı konumlara geri dönebilir ve önceden tanımlanmış rotalar ve bakış açıları kullanarak veri toplayabilir.
- Termal Muayene
Termal kameralar, normal görünür ışık görüntülerinin ötesinde ek bir bilgi katmanı sağlayabilir.
Sıcaklık farklılıkları bazen anormal ekipman koşulları, elektrik sorunları, aşırı ısınan bileşenler, yalıtım sorunları veya standart bir kamera görüntüsünden anlaşılamayacak diğer durumlar hakkında erken belirtiler sağlayabilir.
Çeşitli endüstriyel dört ayaklı denetim platformları, ekipman izleme için termal sensörleri görsel ve navigasyon sistemleriyle birlikte kullanmaktadır.
Termal görüntülemenin, bir robotun ekipman arızalarını otomatik olarak teşhis edebileceği anlamına gelmediğini belirtmek önemlidir. Birçok uygulamada, termal veriler daha fazla analiz veya insan doğrulaması gerektiren alanları belirlemek için kullanılır.
- Gaz Tespiti
Çevresel izleme gerektiren uygulamalar için, dört ayaklı bir robot uygun gaz sensörlerini taşıyabilir.
Sensör konfigürasyonuna bağlı olarak, robotlar önceden tanımlanmış alanlarda hareket ederken belirli gazları veya çevresel koşulları izlemek için kullanılabilir.
Bu, özellikle denetim ekiplerinin birden fazla lokasyonda çevresel veri toplaması gerektiğinde oldukça faydalı olabilir.
Ancak gaz algılama yeteneği, kullanılan sensöre, algılama aralığına, tepki özelliklerine, kalibrasyona ve uygulama gereksinimlerine bağlıdır. Robotun kendisi, eksiksiz bir endüstriyel güvenlik sisteminin yerine geçmez.
- Uzaktan İzleme
Bir robot aynı zamanda mobil uzaktan gözlem platformu olarak da işlev görebilir.
Kablosuz iletişim ve gerçek zamanlı video iletimi sayesinde, operatör devriye rotasının tamamını fiziksel olarak takip etmeden robotun çevresini izleyebilir.
Sistem yapılandırmasına bağlı olarak, iletişim Wi-Fi, 4G veya 5G gibi teknolojileri kullanabilir.
Bu, denetim personelinin geniş veya erişilmesi zor bir alanda çalışan bir robotu denetlemesi gerektiğinde faydalı olabilir.
Otonom Robotla Yapılan Denetim Görevi Nasıl Çalışır?
Pratik bir denetim uygulaması genellikle birkaç aşamadan oluşur.
Adım 1: Denetim Alanını Haritalandırın
Robotun öncelikle çalışacağı ortamı anlaması gerekir.
Navigasyon sistemine bağlı olarak, haritalama ve konum belirleme işlemlerini desteklemek için LiDAR, kameralar, IMU, SLAM, RTK veya diğer konumlandırma teknolojileri kullanılabilir.
Adım 2: Kontrol Noktalarını Tanımlayın
Operatör, incelenmesi gereken yerleri belirler.
Örneğin:
- Ekipman A
- Valf B
- Elektrik panosu C
- Boru hattı bölümü D
- Sıcaklık izleme noktası E
Her yerin aynı şekilde denetlenmesi gerekmez.
3. Adım: Devriye Güzergahı Oluşturun
Denetim noktaları daha sonra tekrarlanabilir bir devriye güzergahı oluşturacak şekilde düzenlenebilir.
Güzergah şu hususları dikkate almalıdır:
- Arazi
- Engeller
- Erişim kısıtlamaları
- İletişim kapsamı
- Gerekli inceleme süresi
- Robot pil kapasitesi
- Sensör gereksinimleri
Adım 4: Muayeneyi Gerçekleştirin
Robot, planlanan rota boyunca hareket eder ve üzerindeki sensörler ve inceleme ekipmanları kullanarak veri toplar.
Uygulamaya bağlı olarak, bu görsel görüntüler, videolar, termal bilgiler, çevresel ölçümler veya diğer sensör verilerini içerebilir.
Adım 5: Verileri Gözden Geçirin
Toplanan bilgiler daha sonra bir operatöre iletilebilir veya operatör tarafından erişilebilir.
Operatör verileri inceleyerek ek denetim veya bakım gerekip gerekmediğine karar verebilir.
Bu insan müdahalesi gerektiren yaklaşım, pratik endüstriyel uygulamalar için önemlidir.
Robot, hareket ve veri toplama işlemlerini otomatikleştirebilirken, insan personel önemli bulguları yorumlamaktan ve operasyonel kararlar almaktan sorumlu olmaya devam eder.
Dört ayaklı robot ile geleneksel tekerlekli araç karşılaştırması Denetleme Robotu
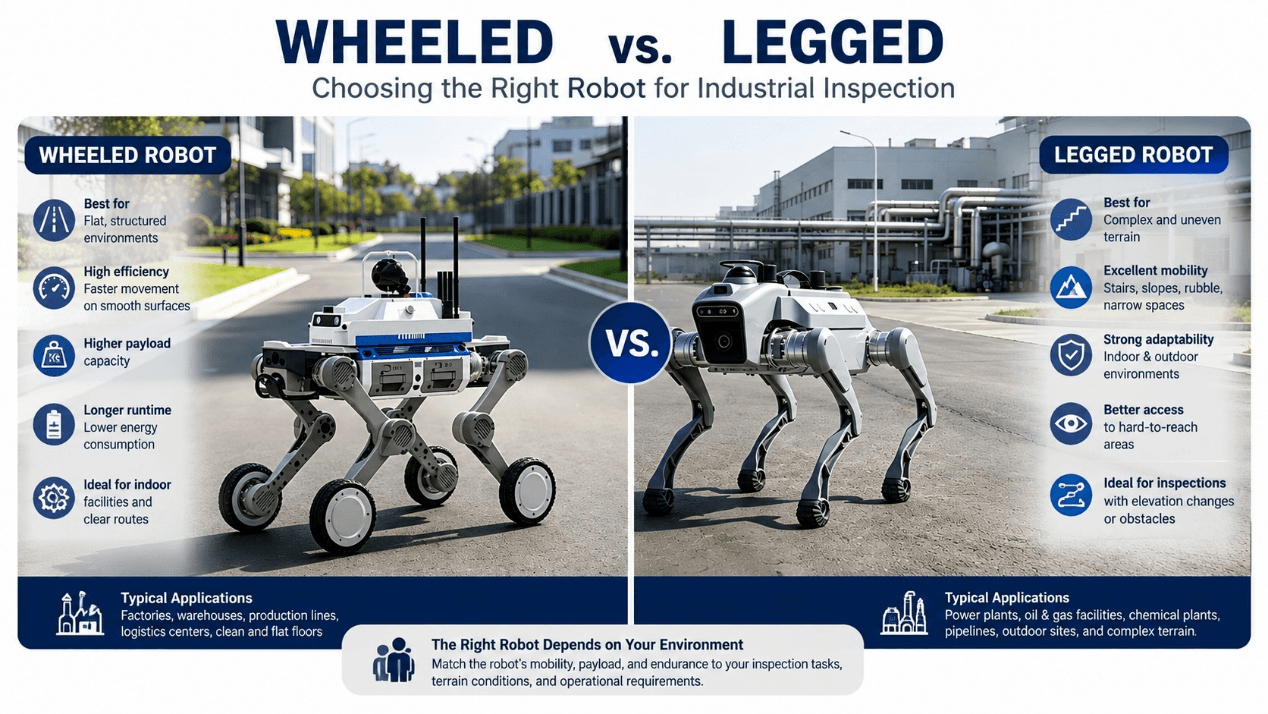
Doğru mobil robot, ortama bağlıdır.
Tekerlekli robotlar düz, yapılandırılmış yüzeylerde oldukça etkili olabilir ve belirli uygulamalar için hız, verimlilik ve yük taşıma kapasitesi açısından avantajlar sağlayabilir.
Dört ayaklı robotlar, inceleme ortamı aşağıdaki unsurları içerdiğinde daha ilgi çekici hale gelir:
- Merdiven
- Engebeli arazi
- Rampalar
- Küçük engeller
- Yükseklik değişiklikleri
- Yüzeylerinin daha az tahmin edilebilir olduğu dış mekan alanları
Bu, dört ayaklı bir robotun her zaman daha iyi olduğu anlamına gelmez.
Tesisin düz, pürüzsüz zeminleri ve basit güzergahları varsa, tekerlekli bir otonom mobil robot daha verimli bir çözüm olabilir.
Dolayısıyla asıl soru şu değil:
“Hangi robot daha gelişmiş?”
Daha doğru soru şu:
“Hangi mobil platform gerçek denetim ortamına daha uygun?”
Bu ayrım önemlidir.
Bir robotun değeri, her görevi bağımsız olarak yerine getirebilmesinden ibaret değildir. Birçok endüstriyel uygulamada, asıl değer, robotun öngörülebilir ve tekrarlayan işleri yapmasına olanak sağlarken, insan uzmanların daha yüksek değerli kararlara odaklanmasından gelir.
Dört ayaklı bir robot ne zaman mantıklı olur?
Bir tesis aşağıdaki özelliklerden birkaçına sahip olduğunda, dört ayaklı bir denetim robotunun değerlendirilmesi faydalı olabilir:
- Sık rutin kontroller
- Geniş denetim alanları
- Tekrarlayan devriye rotaları
- Engebeli veya zorlu arazi
- Merdivenler veya yükseklik değişiklikleri
- Uzaktan izleme ihtiyacı
- Çoklu denetim sensörleri
- Denetim verilerinin tutarlı bir şekilde toplanması zorunluluğu
- Personelin gereksiz maruziyetini azaltmanın faydalı olduğu alanlar
Öte yandan, dört ayaklı bir robot her uygulama için en iyi seçim olmayabilir.
Örneğin, son derece dar alanlar, yüksek düzeyde uzmanlık gerektiren bakım görevleri veya belirli tehlikeli alan sertifikaları gerektiren ortamlar farklı çözümler gerektirebilir.
Özellikle tehlikeli veya potansiyel olarak patlayıcı ortamlarda kullanım söz konusu olduğunda sertifikasyon son derece önemlidir. Bir robot, ancak sertifikaları ve teknik özellikleri belirli saha ve uygulama gereksinimlerini karşıladığında bu tür alanlarda kullanılmalıdır.
Bir inceleme robotunu devreye almadan önce neleri değerlendirmelisiniz?
Dört ayaklı bir robot seçmeden önce, müşteriler robotun yürüme yeteneğinden daha fazlasını göz önünde bulundurmalıdır.
Pratik bir değerlendirme şunları içermelidir:
Denetim Alanı
İncelenmesi gereken alan ne kadar büyük?
Arazi
Merdivenler, eğimler, engebeli zemin, engeller veya diğer ulaşım zorlukları var mı?
Denetim Görevleri
Tam olarak neyin kontrol edilmesi gerekiyor?
Görsel inceleme? Termal izleme? Gaz tespiti? Veri toplama?
Denetim Sıklığı
Robotun ne sıklıkla devriye gezmesi gerekiyor?
Günde bir kez mi? Günde birkaç kez mi? Sürekli mi?
Görev Süresi
Bir denetim görevi ne kadar sürmelidir?
Pil kapasitesi ve şarj stratejisi, gerçek rota ve yük miktarına göre değerlendirilmelidir.
İletişim
Stabil Wi-Fi bağlantısı mevcut mu? 4G veya 5G gerekli mi? Sinyalin zayıf olduğu bölgeler var mı?
Yük
Hangi sensörlerin veya muayene ekipmanlarının taşınması gerekiyor?
Çevresel Koşullar
Sıcaklık, toz, suya maruz kalma, aydınlatma koşulları ve arazi yapısı robot performansını etkileyebilir.
İnsan Müdahalesi
Hangi görevler tamamen otonom olmalı ve ne zaman operatör kontrolü ele almalı?
Robot satın almadan önce bu soruları yanıtlamak, yaygın bir hatayı önlemeye yardımcı olabilir: robotu esas olarak teknik özelliklerine göre değil, gerçek denetim iş akışına göre seçmek.
Robotla İncelemeye Pratik Bir Yaklaşım
En etkili endüstriyel robot projeleri genellikle robotun kendisinden ziyade belirli bir sorundan yola çıkar.
Sormak yerine:
“Bu robot neler yapabilir?”
Şununla başlayın:
“Hangi denetim görevleri tekrarlanabilir, ölçülebilir ve otomasyona uygundur?”
Örneğin, bir operatör şu anda aynı ekipmanı görsel olarak kontrol etmek için her gün saatlerce tesiste dolaşıyorsa, bir robot bu sürecin bir kısmını otomatikleştirebilir.
Eğer inceleme aynı zamanda sıcaklık izleme veya çevresel algılama gerektiriyorsa, platforma uygun sensörler eklenebilir.
Sonuç, mutlaka tamamen otonom bir fabrika olmayabilir.
Bu, daha verimli bir denetim iş akışı olabilir:
İnsan uzmanlığı + robotik hareketlilik + sensör verileri + uzaktan izleme
İşte bu noktada dört ayaklı robotlar pratik bir değer sağlayabilir.
Çözüm
Dört ayaklı robotlar, belirli endüstriyel denetim uygulamaları için pratik bir seçenek haline geliyor.
Bacaklı hareket kabiliyetleri, otonom navigasyon, kameralar, termal görüntüleme, gaz algılama, iletişim sistemleri ve diğer yüklerinin birleşimi, farklı türde rutin denetim ve veri toplama görevlerini yerine getirmelerine olanak tanır.
Ancak başarılı bir kurulum, robotun gerçek sahaya uygunluğuna bağlıdır.
İyi bir denetim robotu, yalnızca en uzun pil ömrüne veya en fazla sensör sayısına sahip robot değildir. Sahadaki arazi, çevre, iletişim ve operasyonel koşullar altında gerekli görevleri güvenilir bir şekilde yerine getirebilen platformdur.
Endüstriyel denetim için dört ayaklı robotları değerlendiren şirketler için en iyi başlangıç noktası, denetim alanını, araziyi, gerekli görevleri, denetim sıklığını, görev süresini ve sensör gereksinimlerini tanımlamaktır.
Endüstriyel denetim için dört ayaklı bir robot değerlendiriyorsanız, denetim ortamınızı, arazi koşullarını, gerekli denetim görevlerini ve beklenen devriye süresini ekibimizle paylaşın. Dört ayaklı bir platformun uygulamanız için uygun olup olmadığını değerlendirmenize ve uygun bir konfigürasyon önermenize yardımcı olabiliriz.