Notizia
Come può un robot quadrupede automatizzare le ispezioni industriali di routine?
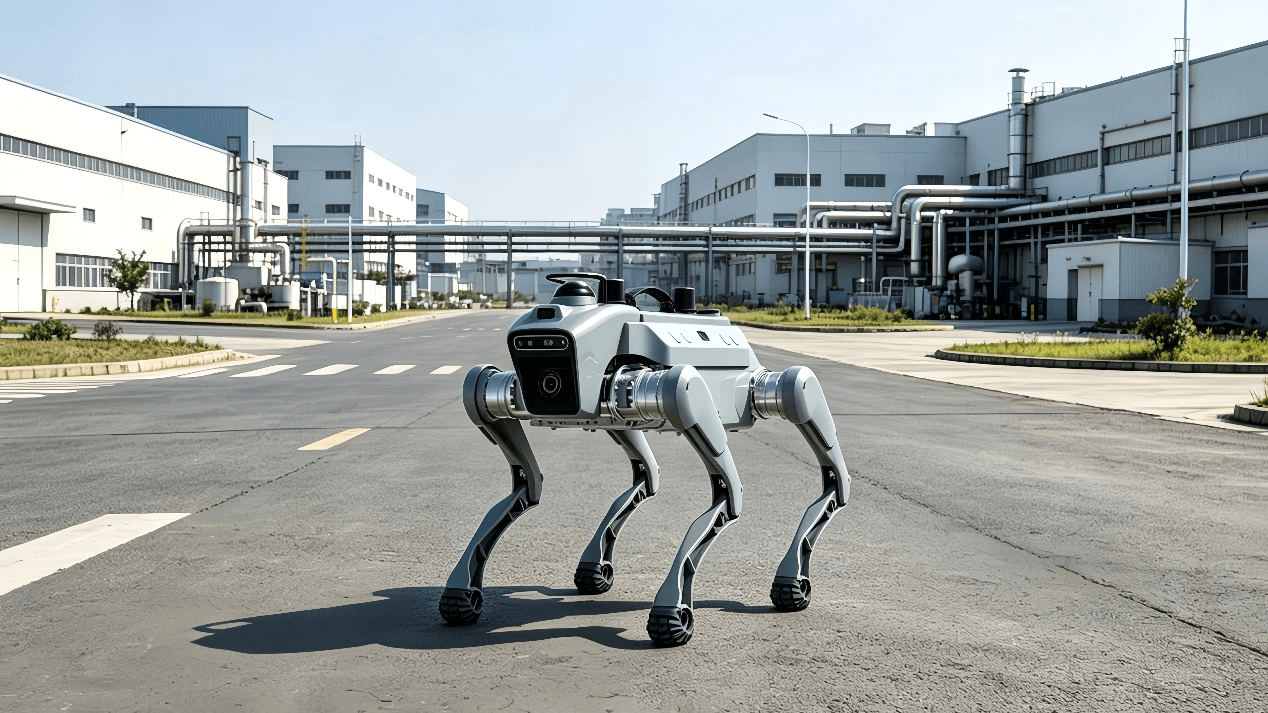
Le ispezioni industriali sono spesso ripetitive, dispendiose in termini di tempo e difficili da scalare. In una grande fabbrica, centrale elettrica, impianto energetico o sito infrastrutturale, i team di ispezione potrebbero dover seguire gli stessi percorsi, controllare le stesse attrezzature, registrare dati simili e ripetere il processo ogni giorno o ogni settimana.
Non tutte le attività di ispezione richiedono che una persona percorra fisicamente l'intero sito.
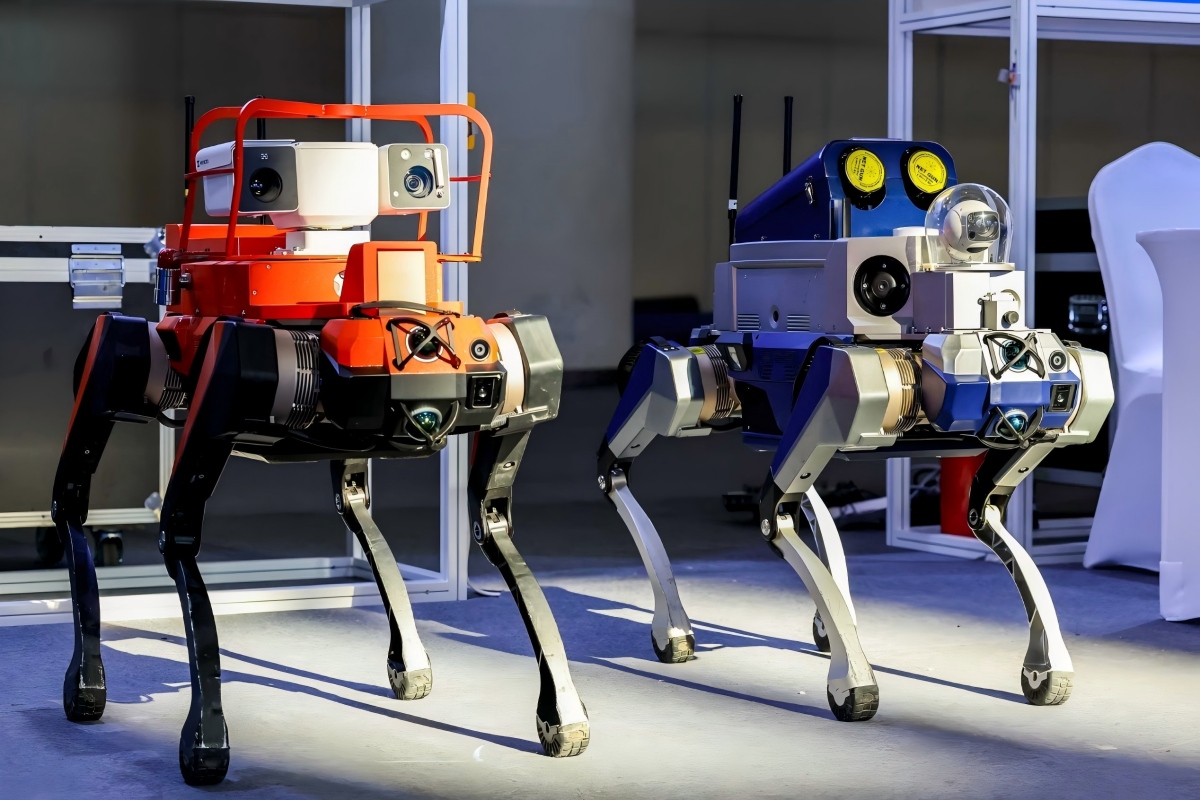
È qui che Robot quadrupedeI robot quadrupedi possono rappresentare una soluzione pratica per l'automazione delle ispezioni. Combinando la mobilità a quattro zampe con la navigazione autonoma e diversi sensori di ispezione, un robot quadrupede può eseguire determinate attività di ispezione di routine, raccogliere dati e consentire agli operatori di monitorare a distanza le condizioni del sito.
L'obiettivo non è sostituire gli ispettori umani. Piuttosto, il robot può occuparsi di attività ripetitive di raccolta dati e pattugliamento, mentre le persone rimangono responsabili di analisi, decisioni, manutenzione e compiti che richiedono giudizio umano.
Perché automatizzare le ispezioni industriali di routine?
L'ispezione tradizionale rimane essenziale per molte attività industriali. Tuttavia, i controlli manuali di routine possono presentare diverse problematiche.
Percorsi di ispezione ripetitivi
Molte attività di ispezione richiedono al personale di visitare ripetutamente gli stessi luoghi.
Ad esempio, un operatore potrebbe dover:
- Controllare gli indicatori dell'apparecchiatura
- Ispezionare condutture e macchinari
- Osservare le condizioni operative
- Registra le temperature o altre misurazioni
- Verificare la presenza di anomalie visibili
- Monitorare aree specifiche di una struttura
Quando queste attività vengono ripetute frequentemente, una quantità significativa di tempo lavorativo può essere impiegata semplicemente camminando tra i punti di ispezione e raccogliendo informazioni di routine.
Un robot mobile può eseguire alcuni di questi compiti ripetitivi seguendo percorsi di ispezione predefiniti.
Ampie aree di ispezione
Gli impianti industriali possono estendersi su ampie superfici e includere più piani, aree esterne, locali tecnici, corridoi e altri spazi.
Un robot quadrupede può essere programmato per pattugliare aree specifiche e raccogliere dati in punti di ispezione predefiniti. Questo può aiutare i team di ispezione a concentrare il loro tempo su attività che richiedono giudizio professionale, piuttosto che su movimenti e osservazioni di routine.
Terreno difficile o irregolare
Gli ambienti industriali non sono sempre progettati per Robot su ruoteS.
Scale, rampe, superfici irregolari, piccoli ostacoli e dislivelli possono rendere più difficile l'ispezione mobile.
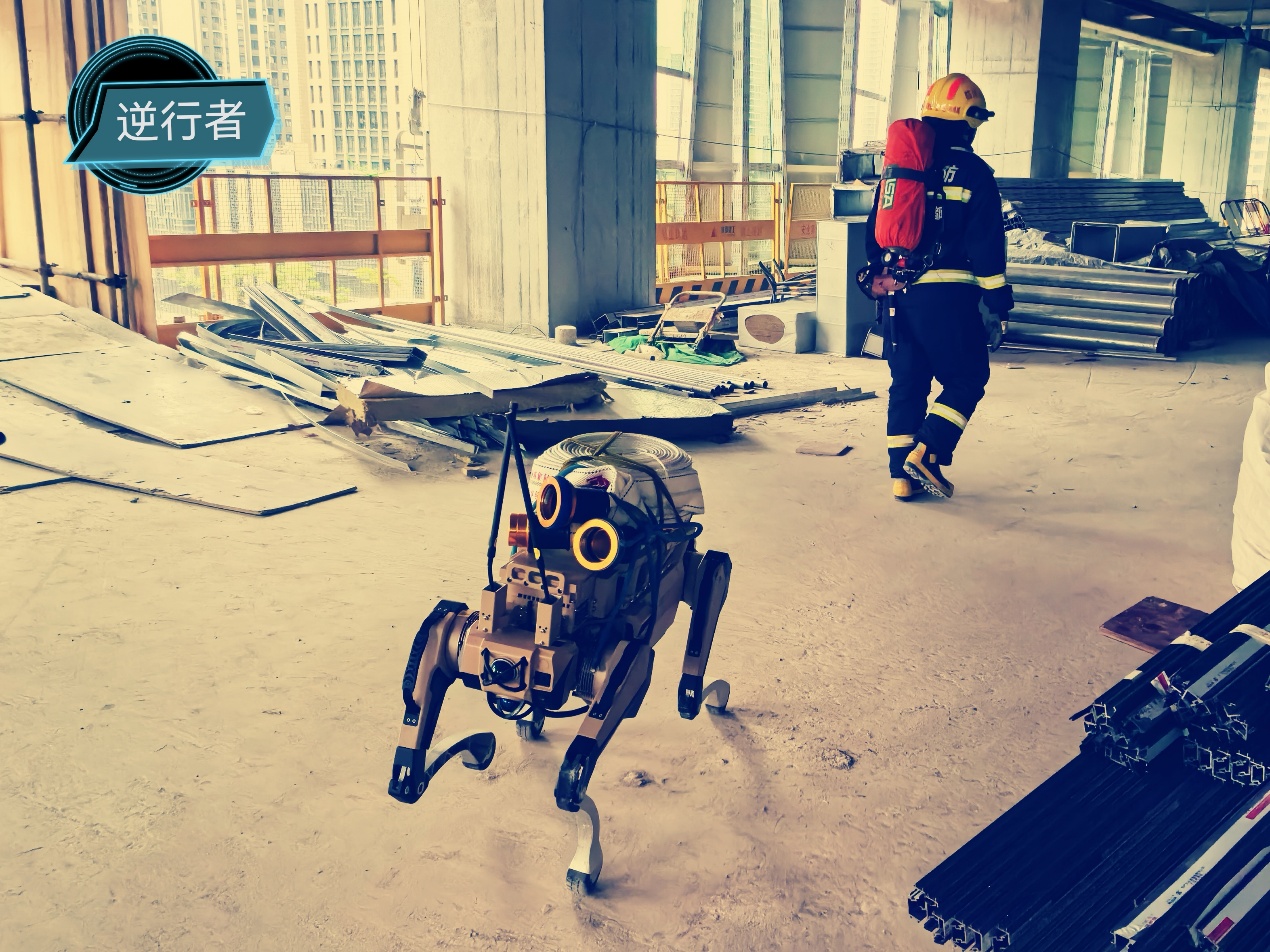
Uno dei principali vantaggi di una piattaforma quadrupede è la sua capacità di mantenere la mobilità su determinati tipi di terreno irregolare e scale. La ricerca e le applicazioni commerciali hanno dimostrato l'utilità dei robot quadrupedi per l'ispezione e la raccolta dati in ambienti industriali e di costruzione complessi.
Tuttavia, la capacità di operare su terreni difficili dipende dal robot specifico, dall'ambiente, dal carico utile e dalle condizioni operative. Prima dell'impiego, è comunque necessaria una valutazione del sito.
Cosa può fare concretamente un robot quadrupede durante un'ispezione?
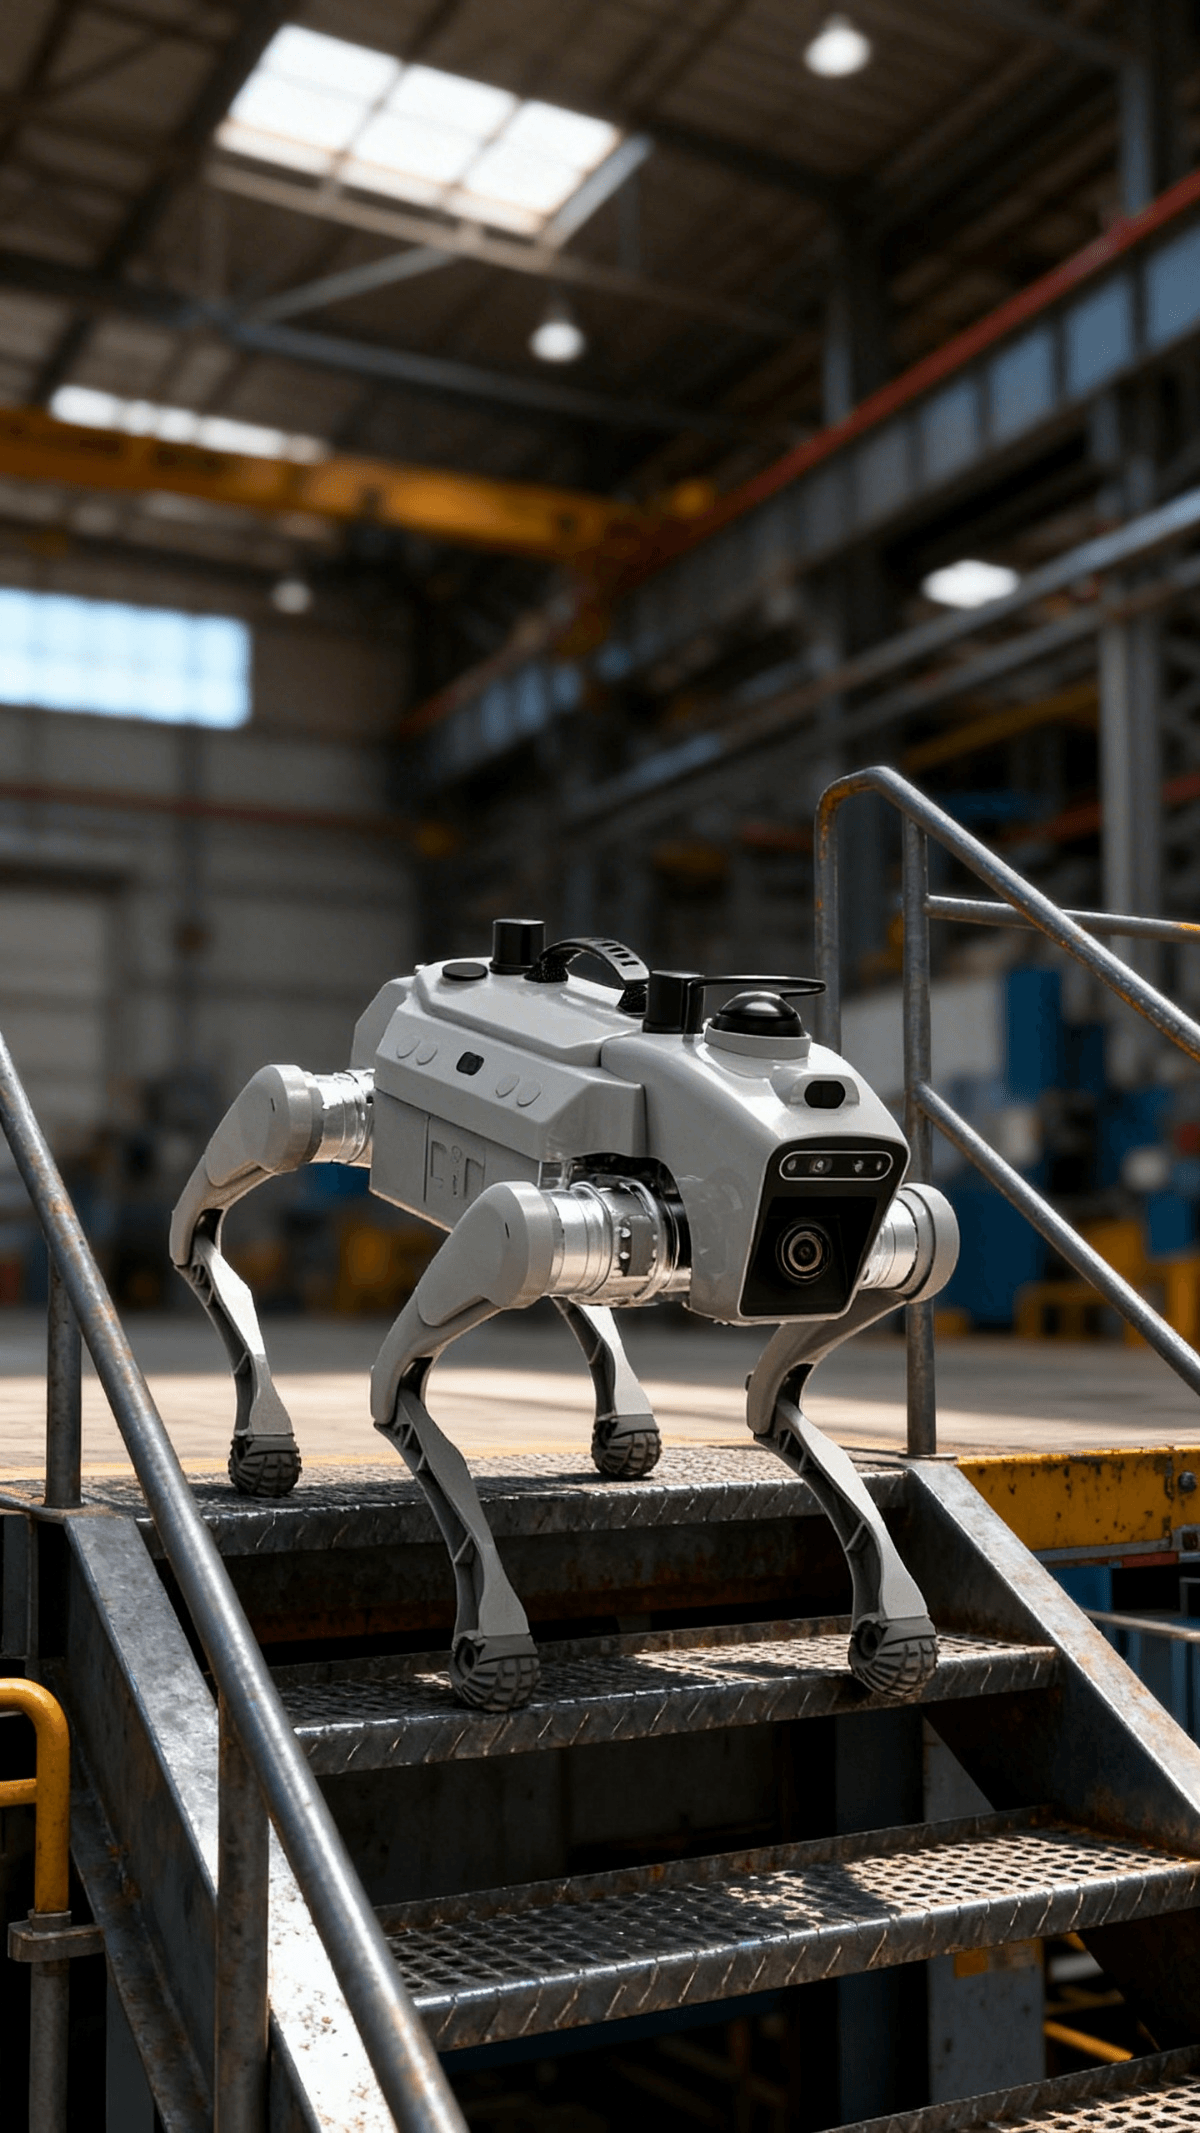
Un robot quadrupede non è semplicemente una telecamera montata su quattro zampe. Una piattaforma di ispezione industriale può combinare mobilità, navigazione, comunicazione e diverse tecnologie di rilevamento a seconda delle esigenze dell'applicazione.
Le capacità esatte dipendono dal modello del robot e dalla configurazione del carico utile.
- Navigazione autonoma
La navigazione autonoma è una delle capacità di base richieste per la navigazione di routine Ispezione robotizzata.
Un robot può utilizzare tecnologie come LiDAR, telecamere, IMU, SLAM o altre tecnologie di posizionamento per comprendere l'ambiente circostante, creare o utilizzare una mappa esistente e navigare tra i punti di ispezione.
Una missione tipica può includere:
Mappatura → Pianificazione del percorso → Navigazione autonoma → Ispezione → Raccolta dati → Revisione remota
Ciò consente al robot di ripetere un percorso di ispezione predefinito senza che un operatore debba controllare manualmente ogni movimento.
Le piattaforme quadrupedi industriali oggi disponibili combinano comunemente la navigazione autonoma con la mappatura, l'evitamento degli ostacoli e le missioni di ispezione.
- Ispezione visiva
Le telecamere sono tra i dispositivi di ispezione più utilizzati.
Un robot può catturare immagini o video di:
- Attrezzatura
- Tubi
- Valvole
- Indicatori
- Componenti elettrici
- aree di produzione
- Condizioni strutturali
- Altri punti di ispezione predefiniti
Le informazioni visive raccolte possono quindi essere esaminate da un operatore o elaborate da un apposito sistema software.
Ciò può rendere i registri di ispezione più coerenti, poiché il robot può tornare negli stessi punti e acquisire dati utilizzando percorsi e punti di vista predefiniti.
- Ispezione termica
Le termocamere possono aggiungere un ulteriore livello di informazioni rispetto alle normali immagini a luce visibile.
Le differenze di temperatura possono talvolta fornire indicazioni precoci su condizioni anomale delle apparecchiature, problemi elettrici, surriscaldamento dei componenti, problemi di isolamento o altre condizioni che potrebbero non essere evidenti da un'immagine standard ripresa da una telecamera.
Diverse piattaforme di ispezione industriali a quattro zampe utilizzano sensori termici insieme a sistemi visivi e di navigazione per il monitoraggio delle apparecchiature.
È importante notare che la termografia non significa automaticamente che un robot possa diagnosticare guasti alle apparecchiature. In molte applicazioni, i dati termici vengono utilizzati per identificare le aree che richiedono ulteriori analisi o una verifica umana.
- Uscita del gas
Per le applicazioni che richiedono il monitoraggio ambientale, un robot quadrupede può potenzialmente trasportare sensori di gas appropriati.
A seconda della configurazione dei sensori, i robot possono essere utilizzati per monitorare gas specifici o condizioni ambientali mentre si muovono in aree predefinite.
Ciò può essere particolarmente utile quando i team di ispezione devono raccogliere dati ambientali in più luoghi.
Tuttavia, la capacità di rilevamento dei gas dipende dal sensore specifico, dal raggio di rilevamento, dalle caratteristiche di risposta, dalla calibrazione e dai requisiti dell'applicazione. Il robot in sé non deve essere considerato un sostituto di un sistema completo di sicurezza industriale.
- Monitoraggio remoto
Un robot può anche fungere da piattaforma mobile di osservazione remota.
Grazie alla comunicazione wireless e alla trasmissione video in tempo reale, un operatore può monitorare l'ambiente circostante del robot senza doverlo percorrere fisicamente per intero.
A seconda della configurazione del sistema, la comunicazione può utilizzare tecnologie come Wi-Fi, 4G o 5G.
Ciò può essere utile quando il personale addetto all'ispezione deve supervisionare un robot che opera in un'area ampia o di difficile accesso.
Come funziona una missione di ispezione con un robot autonomo?
Un'ispezione pratica di solito prevede diverse fasi.
Fase 1: Mappare l'area di ispezione
Il robot deve innanzitutto comprendere l'ambiente in cui opererà.
A seconda del sistema di navigazione, per supportare la mappatura e la localizzazione possono essere utilizzate tecnologie come LiDAR, telecamere, IMU, SLAM, RTK o altre tecnologie di posizionamento.
Fase 2: Definire i punti di ispezione
L'operatore individua i luoghi che necessitano di essere ispezionati.
Per esempio:
- Attrezzatura A
- Valvola B
- Armadio elettrico C
- Sezione D della condotta
- Punto di monitoraggio della temperatura E
Non tutti i luoghi devono essere ispezionati allo stesso modo.
Passaggio 3: Creare un percorso di pattugliamento
I punti di ispezione possono quindi essere organizzati in un percorso di pattugliamento ripetibile.
Il percorso deve tenere conto di:
- Terreno
- Ostacoli
- Restrizioni di accesso
- Copertura della comunicazione
- Tempo di ispezione richiesto
- Capacità della batteria del robot
- Requisiti del sensore
Fase 4: Eseguire l'ispezione
Il robot si muove lungo il percorso prestabilito e raccoglie dati utilizzando i sensori di bordo e i dispositivi di ispezione.
A seconda dell'applicazione, ciò può includere immagini, video, informazioni termiche, misurazioni ambientali o altri dati provenienti da sensori.
Passaggio 5: Esaminare i dati
Le informazioni raccolte possono quindi essere trasmesse a un operatore o consultate da quest'ultimo.
L'operatore può esaminare i dati e determinare se sono necessarie ulteriori ispezioni o interventi di manutenzione.
Questo approccio che prevede l'intervento umano è importante per una concreta implementazione industriale.
Il robot può automatizzare il movimento e la raccolta dei dati, mentre il personale umano rimane responsabile dell'interpretazione dei risultati importanti e dell'adozione delle decisioni operative.
Robot quadrupede contro robot tradizionale a ruote Robot di ispezione
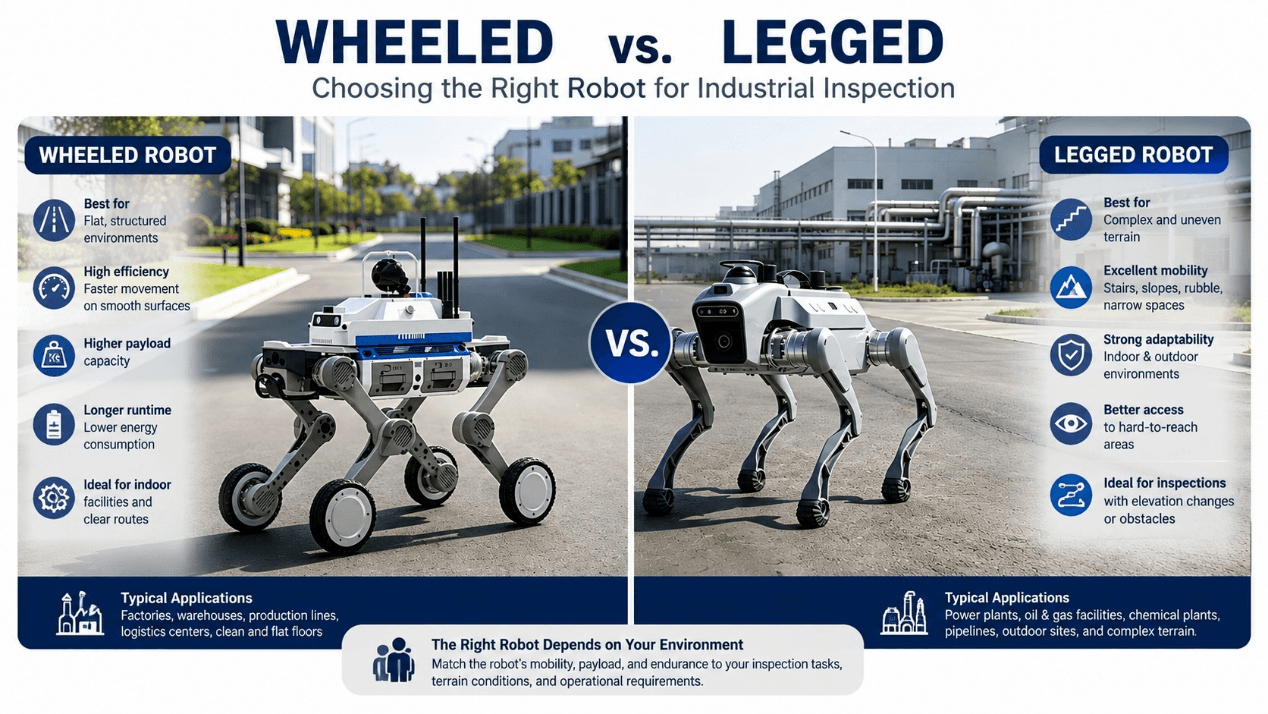
La scelta del robot mobile più adatto dipende dall'ambiente.
I robot su ruote possono essere molto efficaci su superfici piane e strutturate e possono offrire vantaggi in termini di velocità, efficienza e capacità di carico per determinate applicazioni.
I robot quadrupedi diventano più interessanti quando l'ambiente di ispezione comprende:
- Scale
- Terreno irregolare
- Rampe
- piccoli ostacoli
- Variazioni di altitudine
- Aree esterne con superfici meno prevedibili
Ciò non significa che un robot quadrupede sia sempre migliore.
Se una struttura presenta pavimenti lisci e piani e percorsi semplici, un AMR su ruote potrebbe rappresentare una soluzione più efficiente.
La questione chiave non è quindi:
“Quale robot è più avanzato?”
La domanda migliore è:
Quale piattaforma mobile si adatta meglio all'ambiente di ispezione reale?
Questa distinzione è importante.
Il valore di un robot non risiede necessariamente nella sua capacità di svolgere ogni compito in modo autonomo. In molte applicazioni industriali, il valore maggiore deriva dalla possibilità di affidare al robot lavori prevedibili e ripetitivi, consentendo agli esperti umani di concentrarsi su decisioni di maggior valore.
Quando un robot quadrupede ha senso?
Un robot di ispezione quadrupede potrebbe essere una soluzione da valutare quando un sito presenta diverse delle seguenti caratteristiche:
- Ispezioni di routine frequenti
- Ampie aree di ispezione
- Percorsi di pattugliamento ripetitivi
- Terreno irregolare o impervio
- Scale o dislivelli
- Necessità di monitoraggio remoto
- Sensori di ispezione multipli
- Un requisito per la raccolta coerente dei dati di ispezione
- Ambiti in cui è vantaggioso ridurre l'esposizione non necessaria del personale
D'altra parte, un robot quadrupede potrebbe non essere la scelta migliore per ogni applicazione.
Ad esempio, spazi estremamente ristretti, attività di manutenzione altamente specializzate o ambienti che richiedono certificazioni specifiche per aree a rischio di esplosione potrebbero necessitare di soluzioni diverse.
La certificazione è particolarmente importante quando si considera l'impiego in ambienti pericolosi o potenzialmente esplosivi. Un robot dovrebbe essere utilizzato in tali aree solo se le sue certificazioni e specifiche tecniche soddisfano i requisiti specifici del sito e dell'applicazione.
Cosa bisogna valutare prima di impiegare un robot di ispezione?
Prima di scegliere un robot quadrupede, i clienti dovrebbero considerare più della semplice capacità di camminare del robot.
Una valutazione pratica dovrebbe includere:
Area di ispezione
Quanto è estesa l'area da ispezionare?
Terreno
Sono presenti scale, pendii, terreni irregolari, ostacoli o altre difficoltà di mobilità?
Compiti di ispezione
Cosa bisogna controllare esattamente?
Ispezione visiva? Monitoraggio termico? Rilevamento di gas? Raccolta dati?
Frequenza di ispezione
Con quale frequenza il robot deve effettuare le ronde?
Una volta al giorno? Più volte al giorno? Continuamente?
Durata della missione
Quanto tempo deve durare una missione di ispezione?
La capacità della batteria e la strategia di ricarica devono essere valutate in base al percorso effettivo e al carico utile.
Comunicazione
È disponibile una connessione Wi-Fi stabile? È necessaria la connessione 4G o 5G? Ci sono zone con segnale debole?
Carico utile
Quali sensori o apparecchiature di ispezione è necessario portare con sé?
Condizioni ambientali
Temperatura, polvere, esposizione all'acqua, condizioni di illuminazione e tipo di terreno possono influenzare le prestazioni del robot.
Intervento umano
Quali compiti dovrebbero essere completamente autonomi e quando dovrebbe intervenire un operatore?
Rispondere a queste domande prima di acquistare un robot può aiutare a evitare un errore comune: scegliere un robot basandosi principalmente sulle sue specifiche tecniche piuttosto che sul flusso di lavoro di ispezione effettivo.
Un approccio pratico all'ispezione robotizzata
I progetti di robotica industriale più efficaci di solito iniziano con un problema specifico, piuttosto che con il robot stesso.
Invece di chiedere:
"Cosa può fare questo robot?"
Inizia con:
Quali attività di ispezione sono ripetitive, misurabili e adatte all'automazione?
Ad esempio, se un operatore attualmente impiega diverse ore al giorno per percorrere a piedi un impianto ed effettuare controlli visivi sulle stesse apparecchiature, un robot potrebbe automatizzare parte di questo processo.
Se l'ispezione richiede anche il monitoraggio della temperatura o il rilevamento ambientale, è possibile aggiungere alla piattaforma i sensori appropriati.
Il risultato non è necessariamente una fabbrica completamente autonoma.
Può trattarsi semplicemente di un flusso di lavoro di ispezione più efficiente:
Competenza umana + mobilità robotica + dati dei sensori + monitoraggio remoto
È proprio in questo ambito che i robot quadrupedi possono offrire un valore pratico.
Conclusione
I robot quadrupedi stanno diventando un'opzione praticabile per determinate applicazioni di ispezione industriale.
La combinazione di mobilità su zampe, navigazione autonoma, telecamere, termocamere, sensori di gas, sistemi di comunicazione e altri carichi utili consente loro di svolgere diversi tipi di ispezioni di routine e attività di raccolta dati.
Tuttavia, la buona riuscita dell'implementazione dipende dall'abbinamento del robot al sito specifico.
Un buon robot di ispezione non è semplicemente quello con la maggiore durata della batteria o il maggior numero di sensori. È la piattaforma in grado di svolgere in modo affidabile i compiti richiesti, tenendo conto del terreno, delle condizioni ambientali, di comunicazione e operative del sito.
Per le aziende che valutano i robot quadrupedi per l'ispezione industriale, il punto di partenza ideale è definire l'area di ispezione, il tipo di terreno, le attività richieste, la frequenza di ispezione, la durata della missione e i requisiti dei sensori.
Se state valutando un robot quadrupede per l'ispezione industriale, condividete con il nostro team le caratteristiche dell'ambiente di ispezione, le condizioni del terreno, le attività di ispezione richieste e la durata prevista del pattugliamento. Possiamo aiutarvi a valutare se una piattaforma quadrupede è adatta alla vostra applicazione e a consigliarvi la configurazione più appropriata.