Libri
0102030405
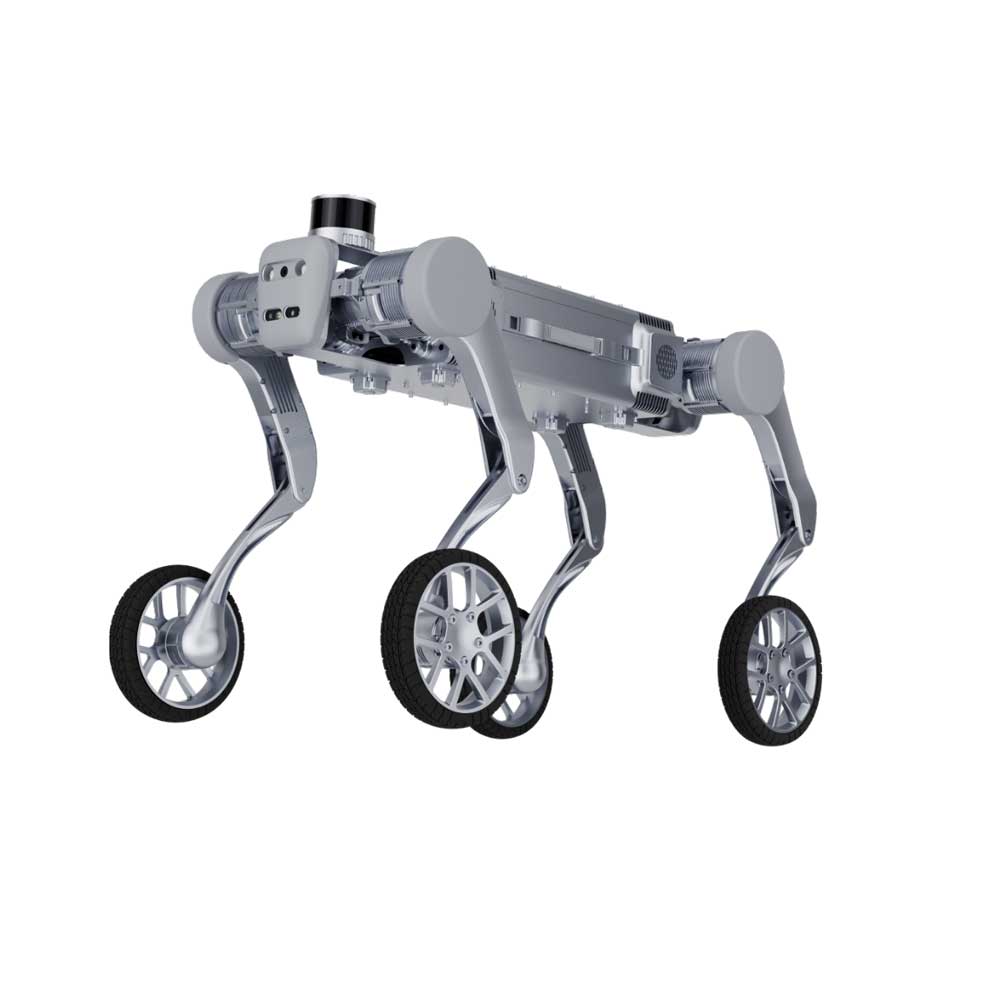
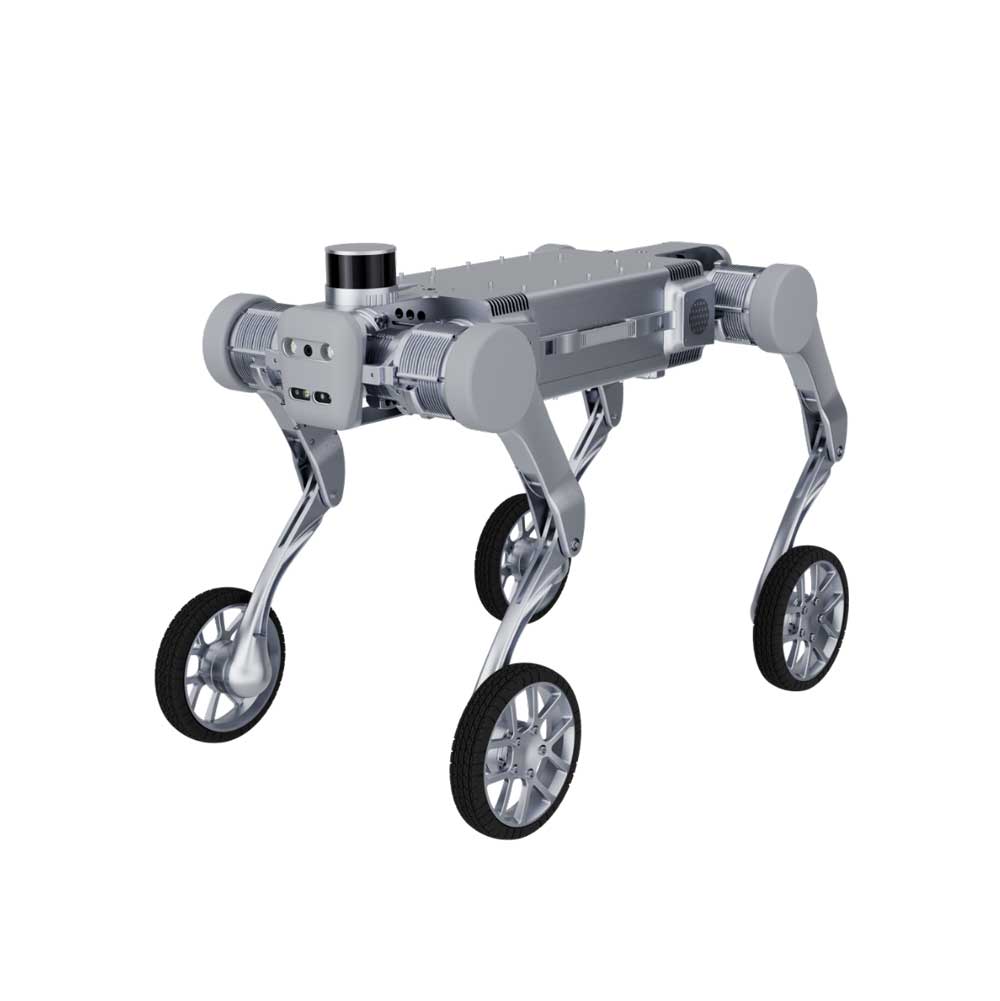
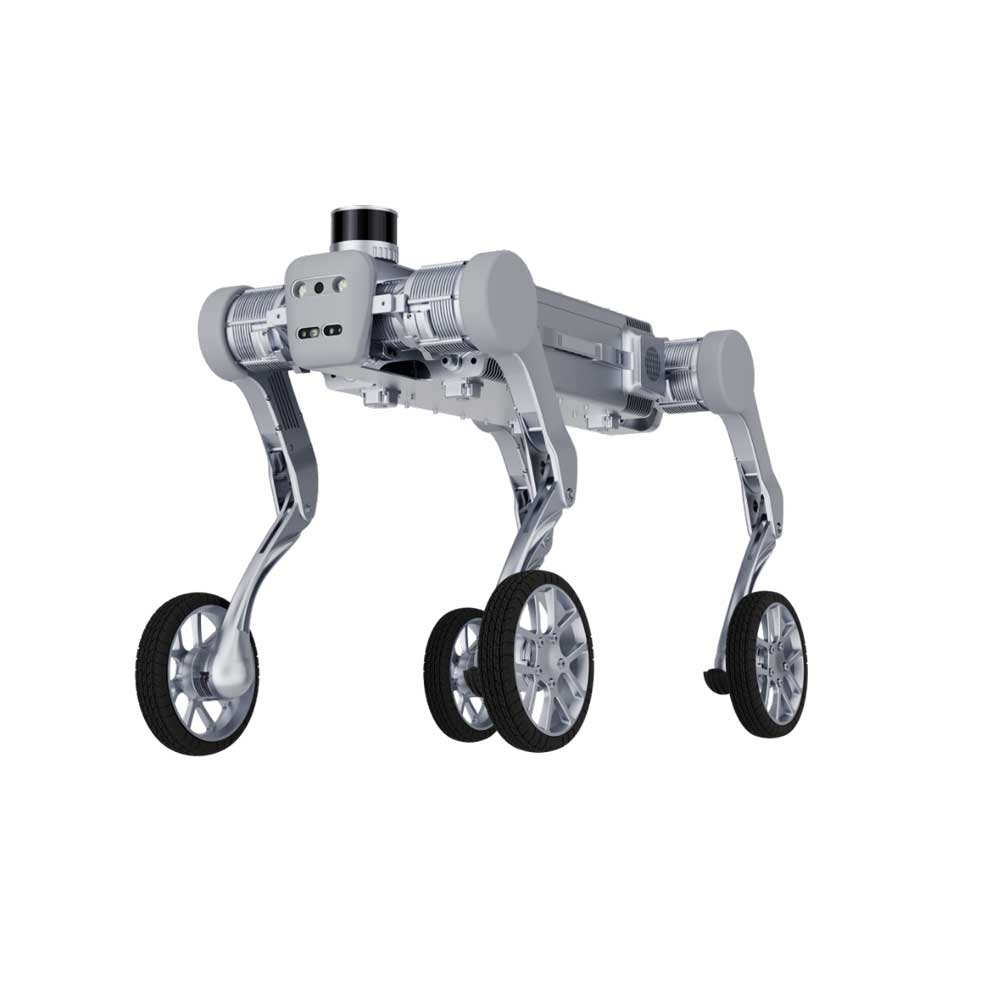
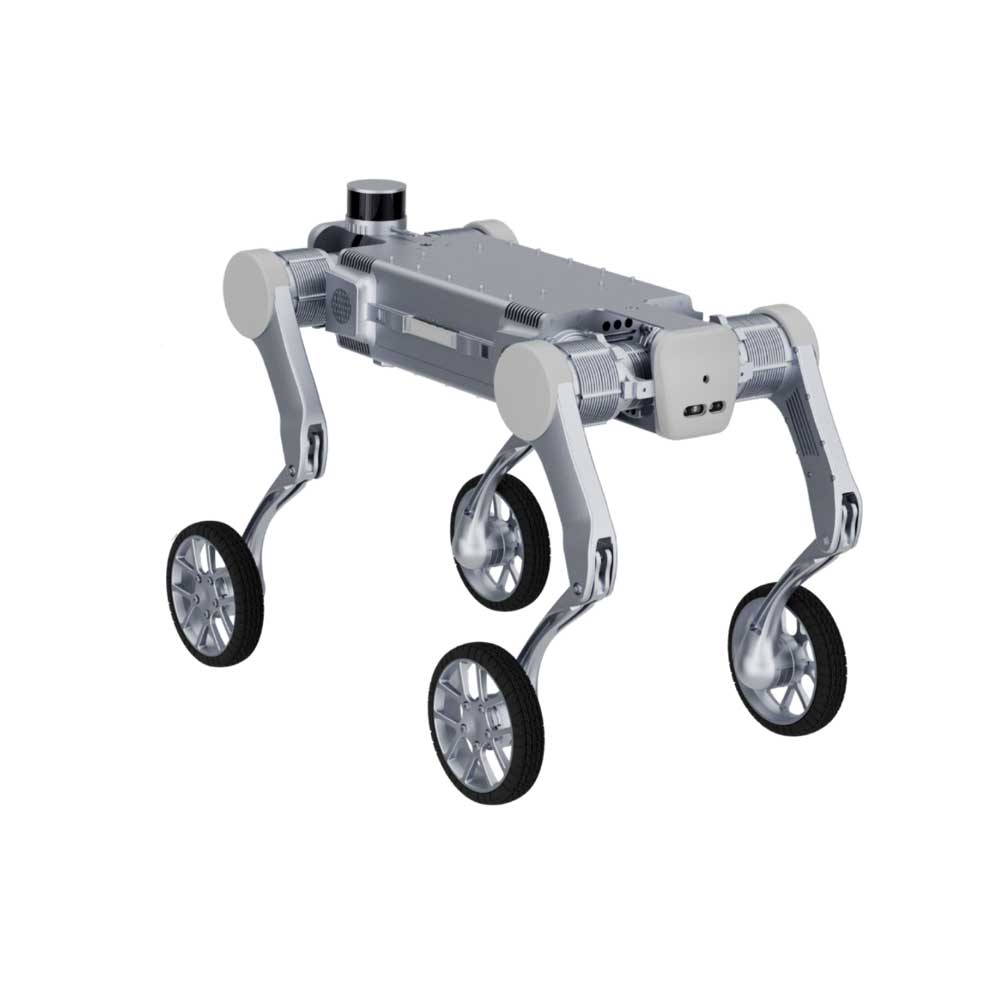
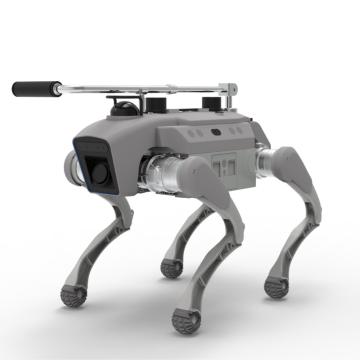
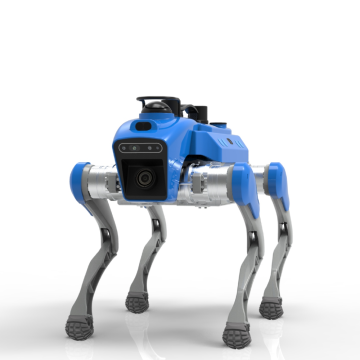
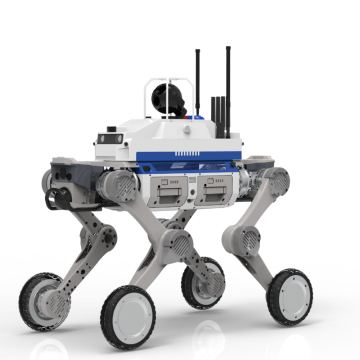
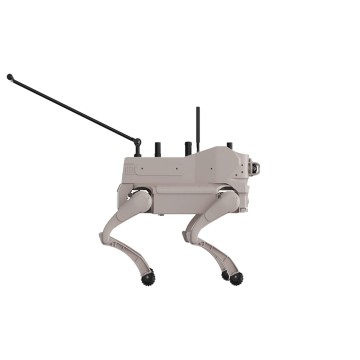
Cane robot quadrupede su ruote di livello industriale da fornitori cinesi | Soluzione industriale ad alte prestazioni per applicazioni di fabbrica
Vantaggio principale del cane robot quadrupede con ruote
- ✓ Questo robot quadrupede a ruote, simile a un cane, si basa sul protocollo di comunicazione motoria EtherCAT, ed è preciso e veloce;
- ✓ Il cane robot quadrupede su ruote si basa sul sistema di controllo e funzionamento percettivo MLP ad apprendimento per rinforzo, caratterizzato da elevata robustezza;
- ✓ Il cane robot quadrupede su ruote adotta un nucleo di batteria ad alta capacità importato 18650, sicuro e durevole;
- ✓ Basato su un design di controllo centralizzato in cloud con fusione di dati provenienti da più sensori, per una facile integrazione.
Basandosi sull'algoritmo del modello RL per il robot cane quadrupede su ruote [programma di controllo del movimento], si offrono servizi di personalizzazione per il robot cane quadrupede su ruote [struttura e funzione della macchina], al fine di approfondire la cooperazione industriale.
Specifiche tecniche del cane robot quadrupede su ruote
| Robot quadrupede a ruote (tipo generale) | Gazella-G7 Pro (Tipo generico a ruote) | ||
| Corpo robotico | Specifiche di base | Dimensioni della macchina nuda | ≤1000×480×650mm |
| Peso della macchina a vuoto | ≤65 kg (con batteria) | ||
| Percezione della posizione e dell'orientamento | 0~500Hz | ||
| percezione ambientale | Telecamera per la visione di profondità ×1 Fotocamera grandangolare ×1 | ||
| Metodo di controllo remoto | Collegamento dedicato al controllo delle immagini | ||
| Unità di controllo del movimento | I5+DDR5 16G+256GB | ||
| Prestazione congiunta | Coppia articolare | Picco ≤350Nm | |
| Coppia mozzo | Picco ≤50Nm | ||
| Comunicazione motoria | EtherCAT (sincronizzazione precisa ad alta velocità) | ||
| Mobilità | Velocità di marcia stabile | 0~5,98 m/s (camminata su terreno accidentato) | |
| Salire le scale in modo stabile | ≥25 cm (avanti/indietro su e giù per le scale) | ||
| Salita su pendio stabile | ≥30° (Avanti/Indietro in salita e in discesa) | ||
| Capacità di carico del movimento | ≥20 kg | ||
| Resistenza continua | ≥4,5 ore/15 km (Capacità: 42 Ah) | ||
| Ambiente di lavoro | Temperatura di esercizio | -20℃~60℃ | |
| Classe di protezione (IP65) | IP65 | ||
| Classe antideflagrante | —/— | ||
| Integrazione delle applicazioni | Moduli applicativi | Navigazione e posizionamento | Radar laser + posizionamento Beidou |
| comunicazione wireless | Rete wireless auto-organizzante WIFI/4G/5G/MESH a 2,4+5,8 GHz, ecc. | ||
Domande frequenti (FAQ)
Q: Quale protocollo di comunicazione utilizza il cane robot quadrupede su ruote per il suo sistema motorio?
A: Il cane robot utilizza il protocollo di comunicazione motoria EtherCAT, che garantisce sincronizzazione e controllo rapidi e precisi.
Q: Quali sono la capacità della batteria e l'autonomia del Gazella-G7 Pro?
A: È alimentato da una batteria ad alta capacità da 42 Ah che utilizza celle 18650 importate, garantendo un'autonomia continua di almeno 4,5 ore o un raggio d'azione fino a 15 chilometri.
Q: Il cane robot quadrupede su ruote è in grado di salire scale e superare pendii ripidi?
A: Sì, è in grado di salire gradini di almeno 25 cm e pendenze di almeno 30° sia in avanti che all'indietro.
Q: Qual è la capacità di carico massima e la velocità di spostamento del robot?
A: Il Gazella-G7 Pro ha una capacità di carico di movimento ≥20 kg e può raggiungere una velocità di spostamento stabile di 0~5,98 m/s durante la camminata su terreni accidentati.
Q: Quali opzioni sono disponibili per la navigazione e la comunicazione wireless?
A: Per la navigazione, supporta il radar laser e il posizionamento Beidou. Per la comunicazione wireless, integra Wi-Fi a 2,4+5,8 GHz, 4G/5G e reti auto-organizzanti MESH.
Q: Il cane robot è personalizzabile?
A: Sì, in base all'algoritmo del modello di apprendimento per rinforzo (RL), sono disponibili servizi di personalizzazione sia per i programmi di controllo del movimento sia per la struttura e le funzioni generali della macchina.