Libri
01
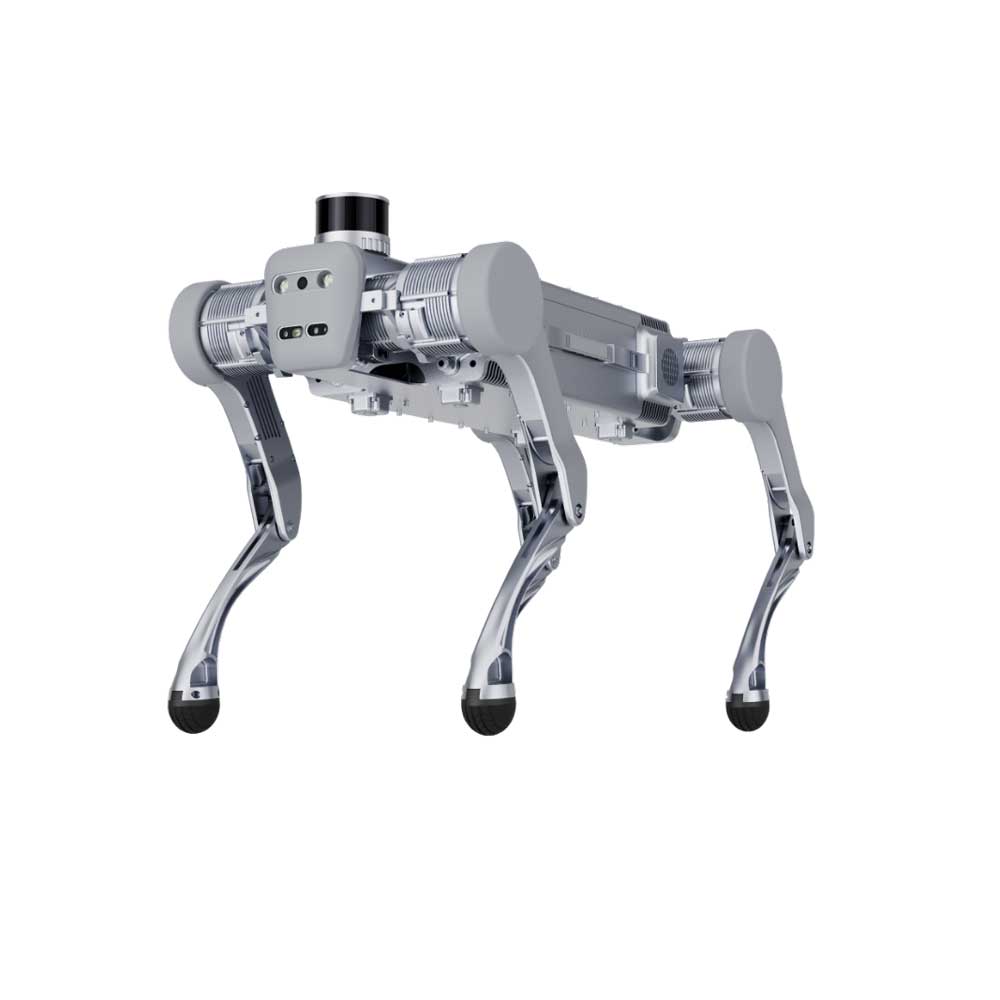
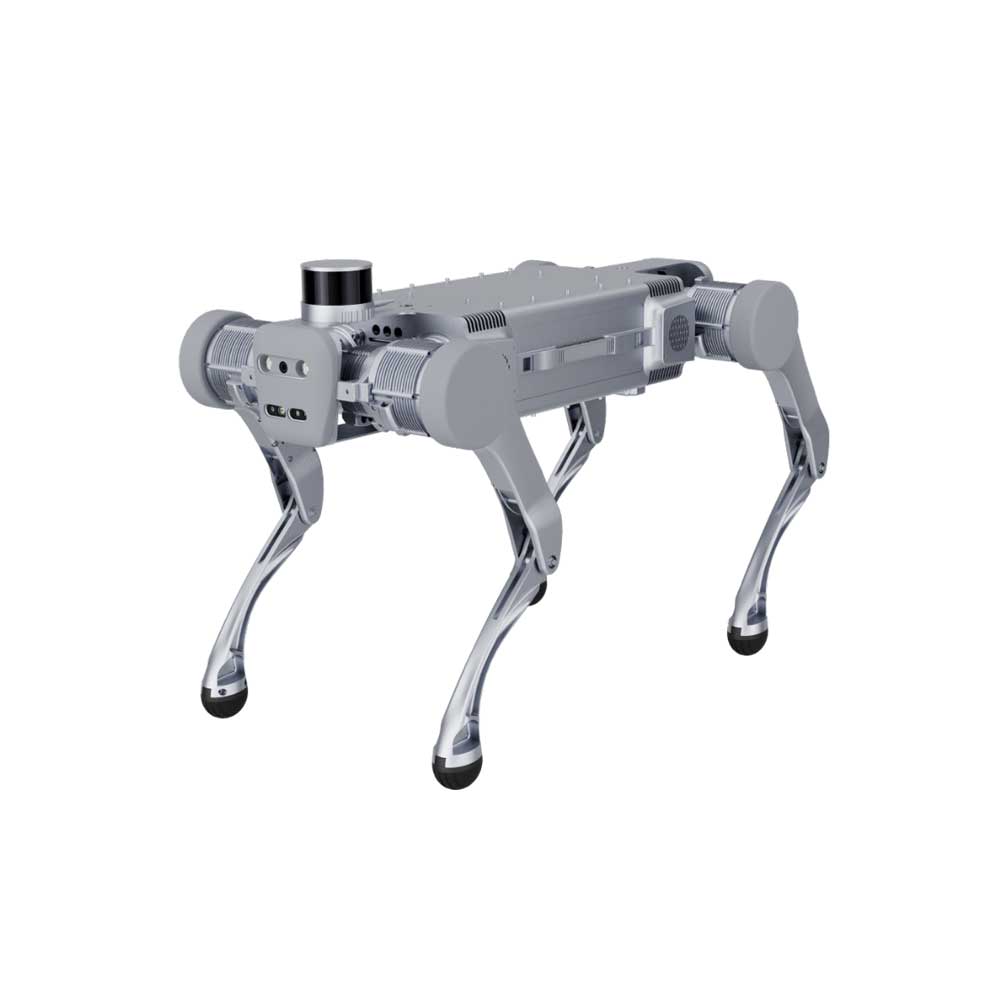
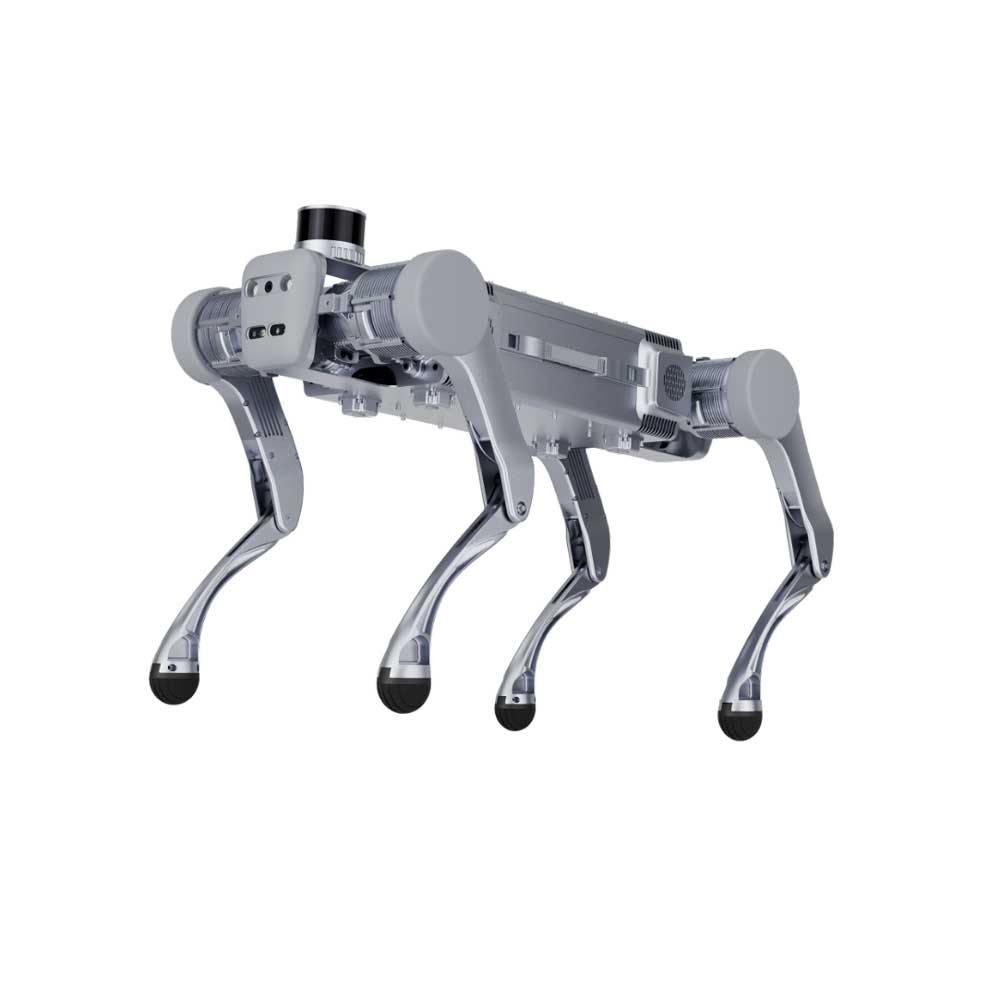
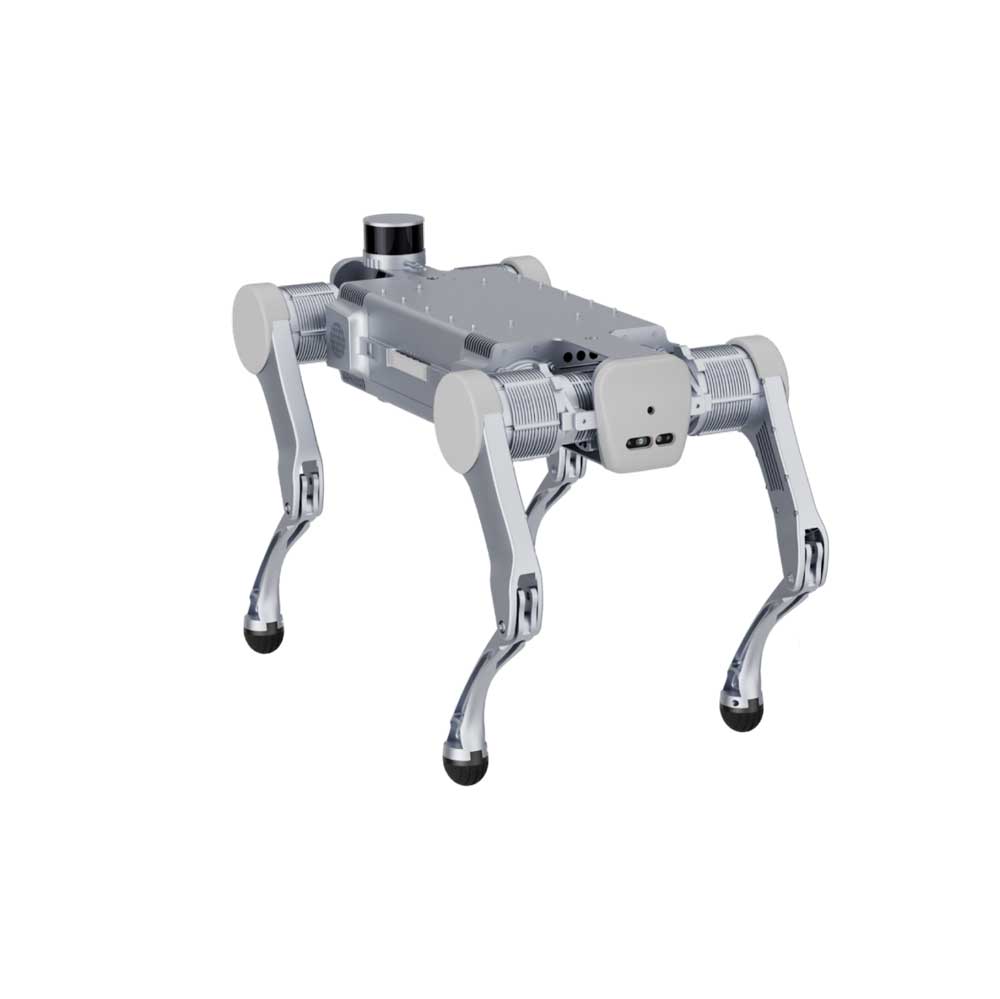
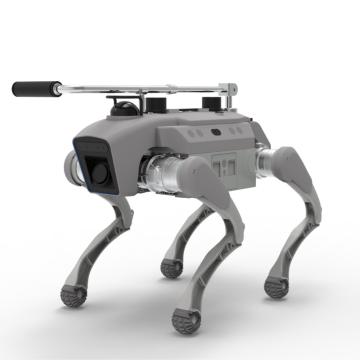
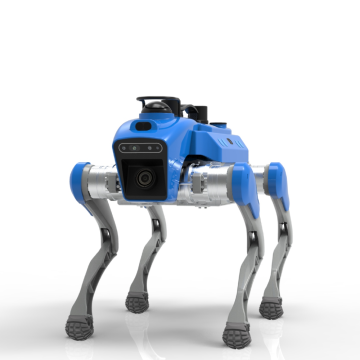
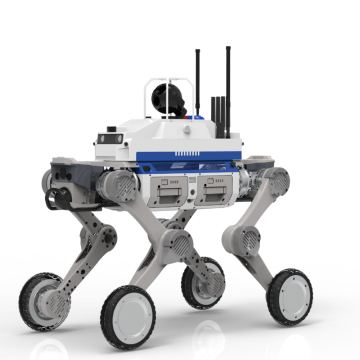
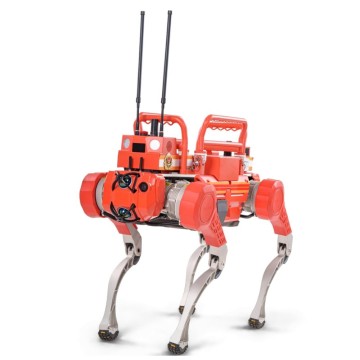
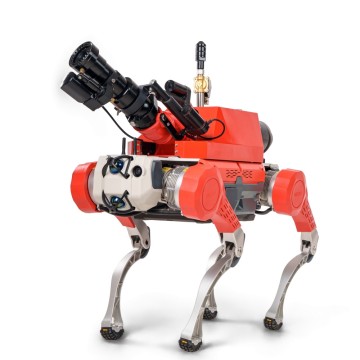
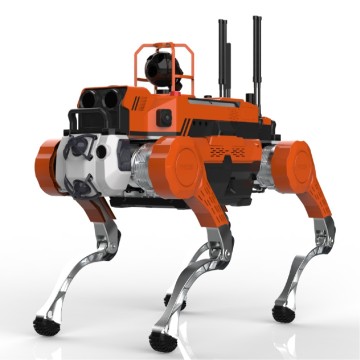
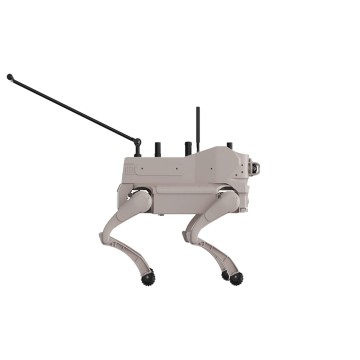
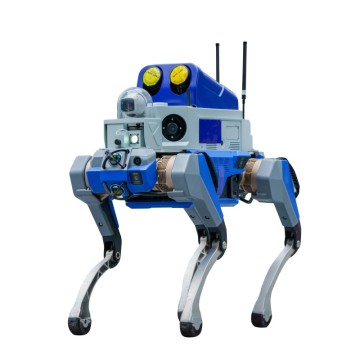
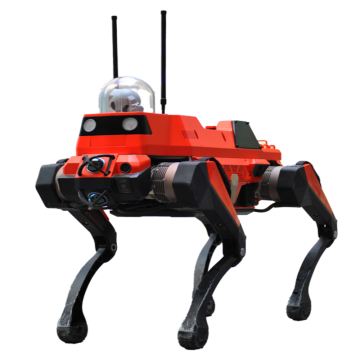
Cane robot quadrupede antideflagrante di livello industriale
Vantaggio principale del cane robot quadrupede antideflagrante
1. Il motore di questo cane robot quadrupede antideflagrante si basa sul protocollo di comunicazione del motore EtherCAT, che garantisce una sincronizzazione precisa e ad alta velocità;
2. Il cane robot quadrupede antideflagrante si basa sul sistema di controllo e percezione MLP ad apprendimento per rinforzo, caratterizzato da elevata robustezza;
3. Il cane robot quadrupede antideflagrante si basa su una struttura antideflagrante di livello IIC T5, uno standard più elevato;
4. Basato su un design di controllo centralizzato in cloud con fusione di sensori multipli, per una facile integrazione.
Basato sull'algoritmo del modello RL, il programma di controllo del movimento del cane robot quadrupede antideflagrante viene costantemente ottimizzato e migliorato; vengono inoltre forniti servizi personalizzati per la struttura e la funzione della macchina del cane robot quadrupede antideflagrante al fine di approfondire la collaborazione nel settore.
Specifiche tecniche del cane robot quadrupede antideflagrante
| Robot quadrupede (tipo antideflagrante) | Connochaetes-C9 (Tipo antideflagrante) | ||
| Corpo robotico | Specifiche di base | Dimensioni della macchina nuda | ≤1000×480×650mm |
| Peso della macchina a vuoto | ≤85 kg (con batteria) | ||
| Percezione della posizione e dell'orientamento | 0~500Hz | ||
| percezione ambientale | Telecamera per la visione di profondità ×1 Telecamera grandangolare ×1 | ||
| Metodo di controllo remoto | Collegamento dedicato al controllo delle immagini | ||
| Unità di controllo del movimento | I5+DDR5 16G+256GB | ||
| Prestazione congiunta | Coppia articolare | Picco ≤ 400 Nm | |
| Coppia mozzo | —/— | ||
| Comunicazione motoria | EtherCAT (sincronizzazione precisa ad alta velocità) | ||
| Mobilità | Velocità di marcia stabile | 0~2,98 m/s (camminata su terreno accidentato) | |
| Salire le scale in modo stabile | ≥23 cm (avanti/indietro su e giù per le scale) | ||
| Salita su pendio stabile | ≥25° (pendenza in salita e in discesa, avanti/indietro) | ||
| Capacità di carico del movimento | ≥30 kg | ||
| Resistenza continua | ≥4,5 ore/15 km (Capacità: 42 Ah) | ||
| Ambiente di lavoro | Temperatura di esercizio | -20℃~60℃ | |
| Classe di protezione (IP65) | IP65 | ||
| Classe antideflagrante | EX d IIB T5 Gb | ||
| Integrazione delle applicazioni | Moduli applicativi | Navigazione e posizionamento | Radar laser + posizionamento Beidou |
| comunicazione wireless | Rete wireless auto-organizzante WIFI/4G/5G/MESH a 2,4+5,8 GHz, ecc. | ||
| Fotocamera a doppia luce | Immagine visibile 30x + termica 384*288 (o 640*512) | ||
| Monitoraggio del gas | temperatura e umidità, PM2.5, PM10, SO₂, CO, O₃, SF₆ | ||
| Citofono vocale | Interfono vocale bidirezionale full-duplex / Trasmissione locale in backend | ||
| Coordinamento multi-braccio | Lavoro cooperativo intelligente multi-asse con braccio singolo/doppio braccio | ||
| Host dell'applicazione | I7+DDR5 32G+256GB, host GPU, ecc. | ||
| Software applicativo | Controllo manuale del terminale | Controllo remoto, applicazione per terminale o controllo grafico basato sul Web | |
| Controllo centralizzato tramite cloud | Accesso a più computer/navigazione autonoma/distribuzione dei compiti | ||