Libri
01
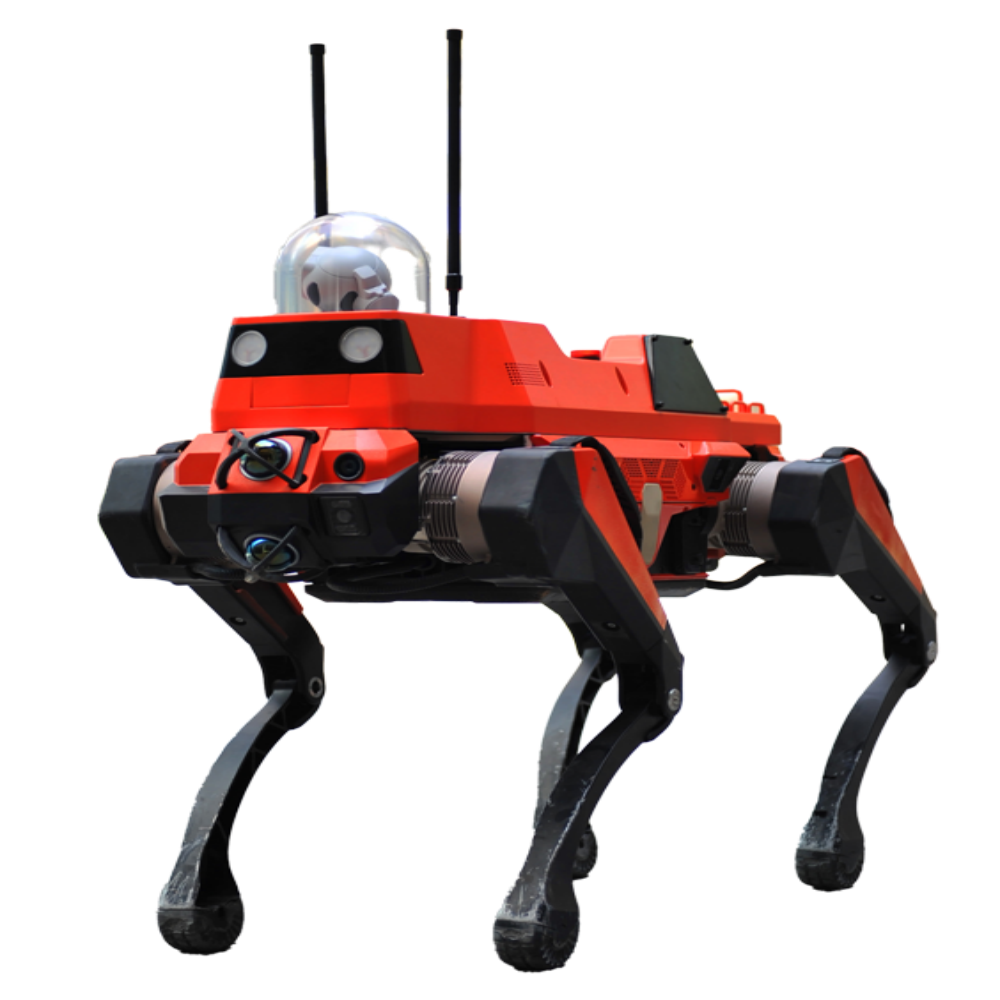
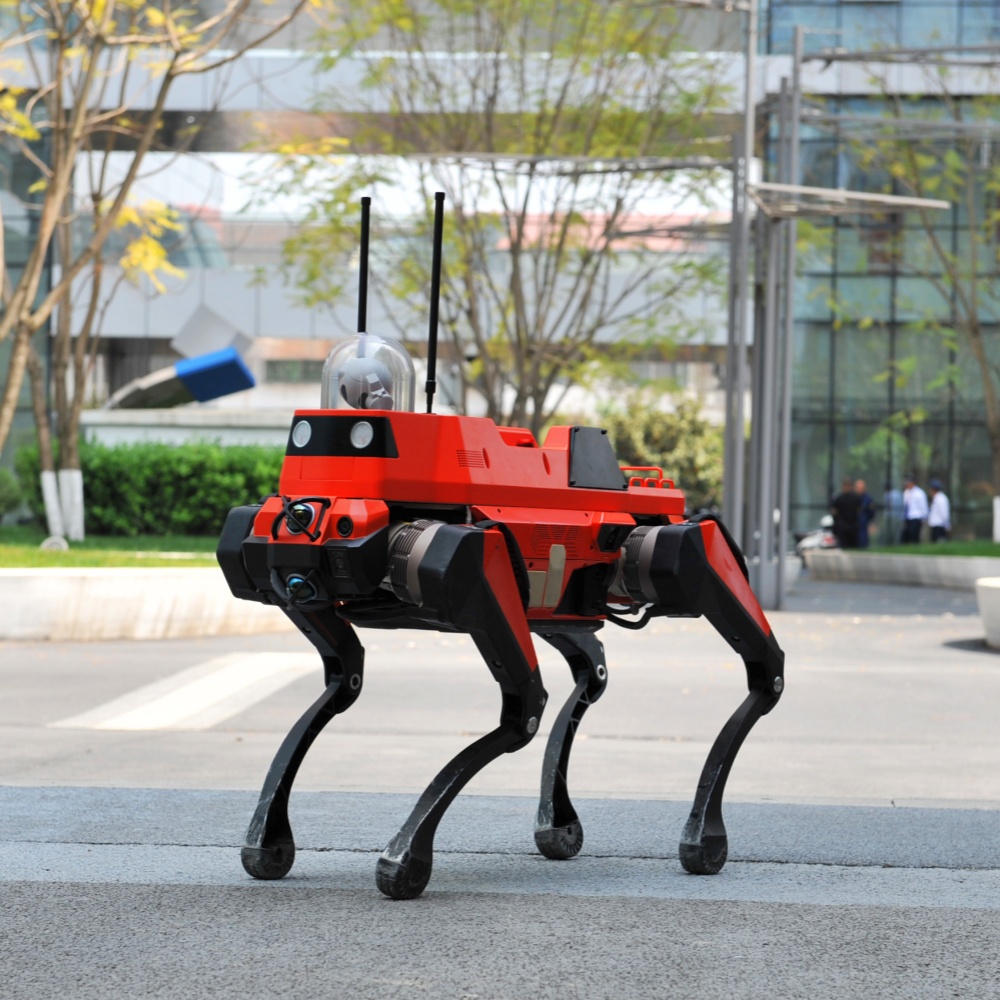
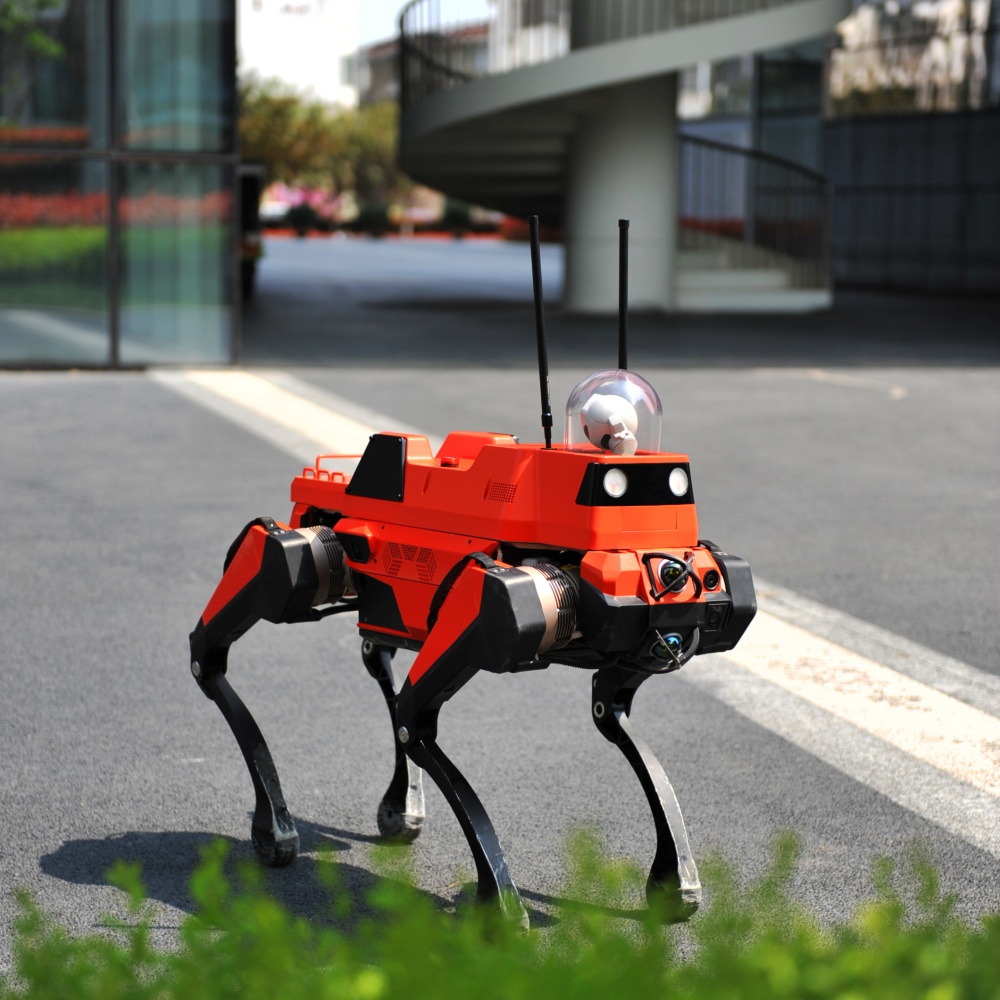
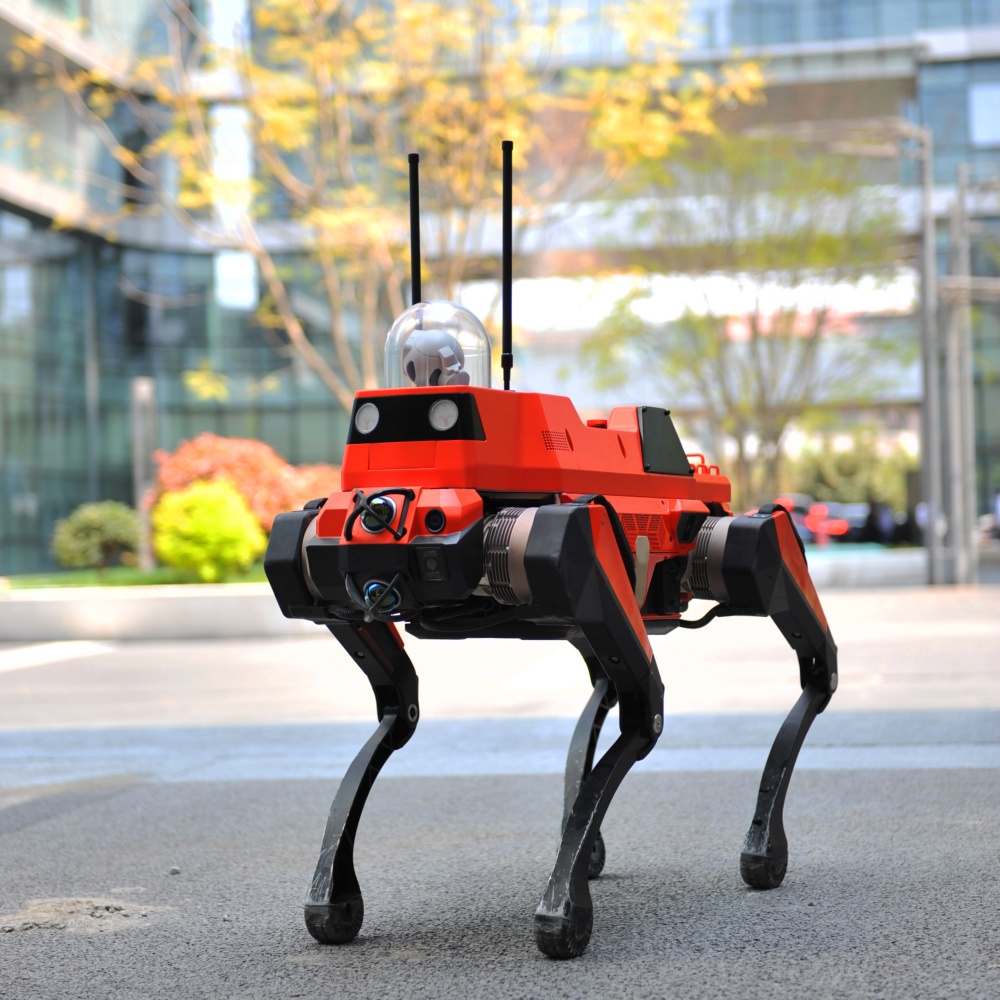
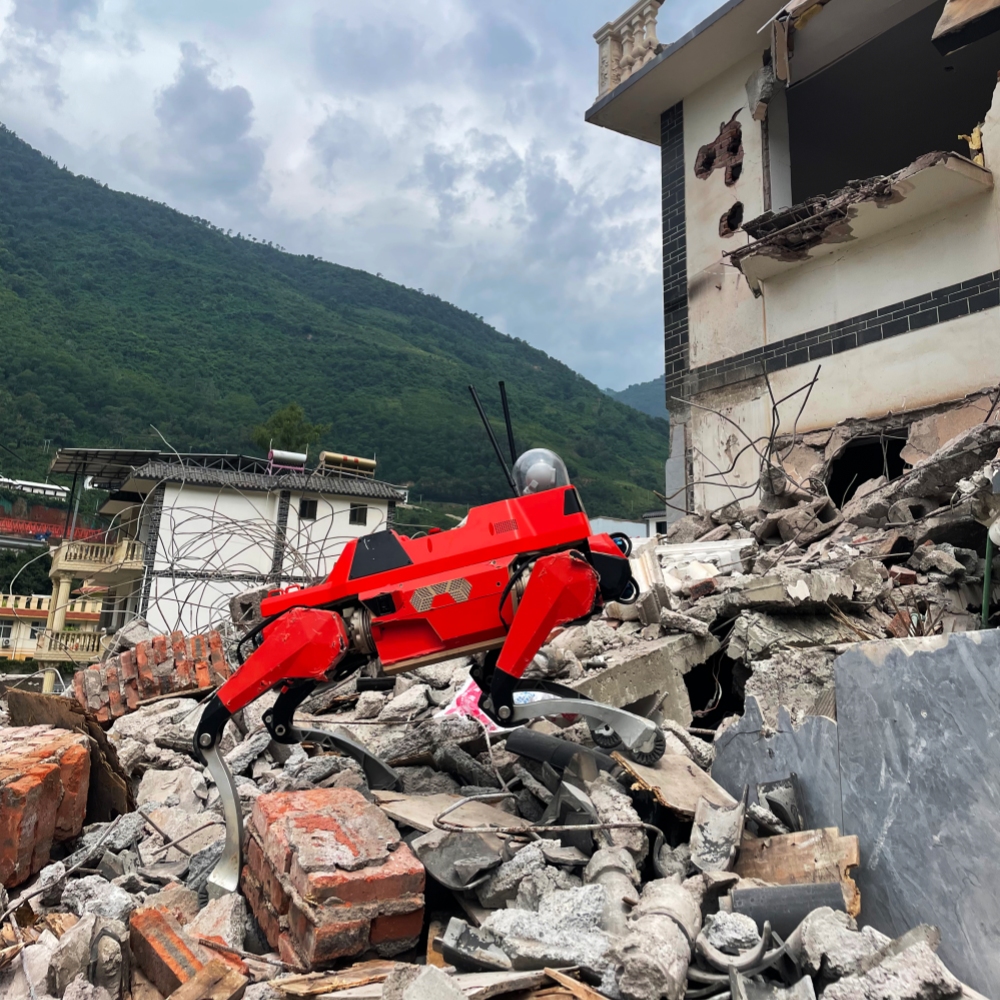
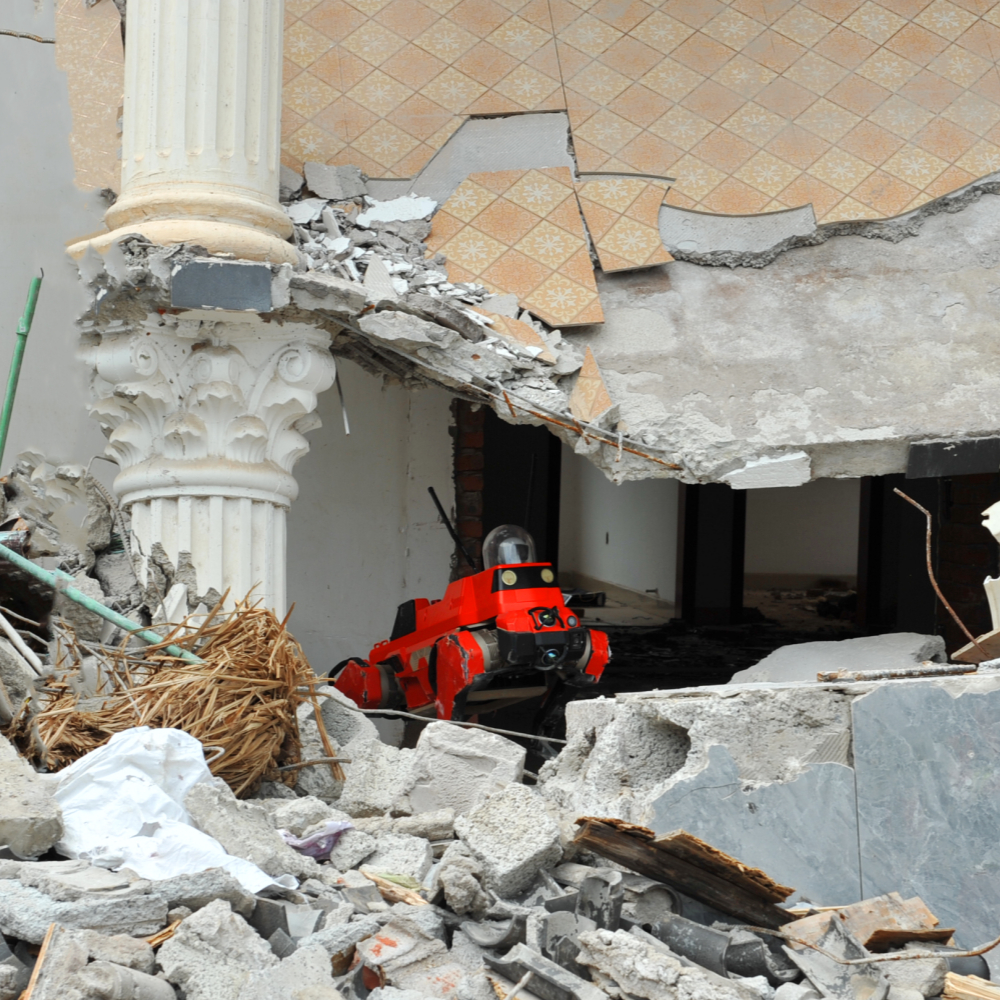
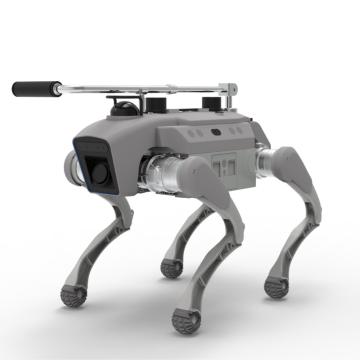
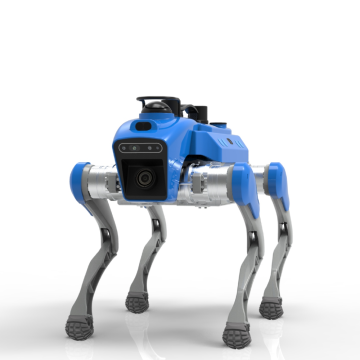
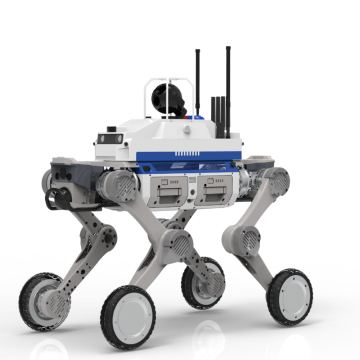
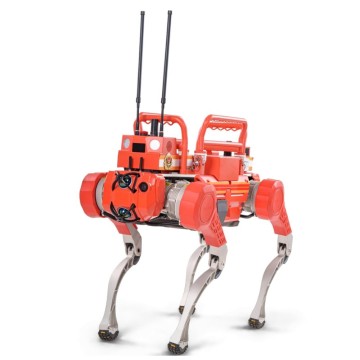
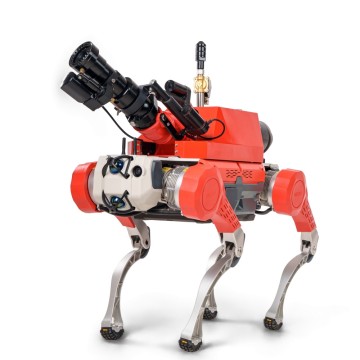
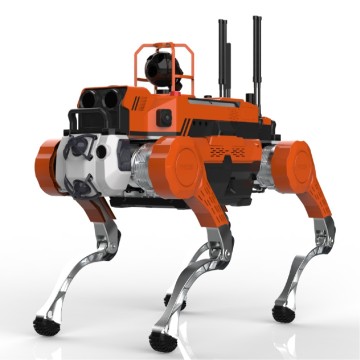
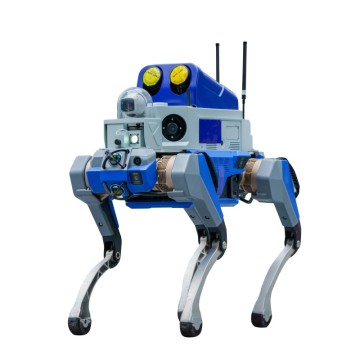
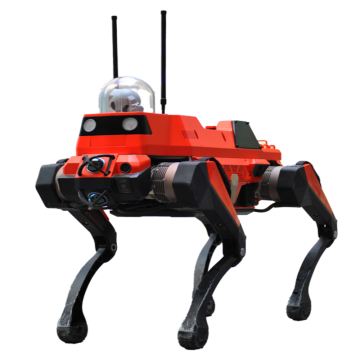
Cane robotico quadrupede per ricerca e soccorso d'emergenza
Funzioni principali del cane robotico per la ricerca e il salvataggio in situazioni di emergenza
1. Funzioni di base
a) Si muove su terreni complessi: scale, detriti, ambienti esterni, strade asfaltate, ecc.
b) Salita su pendio (pendenza massima ≥30°)
c) Autoripristino (correzione del ribaltamento entro ≤7 secondi)
d) Ricarica autonoma, evitamento degli ostacoli, ispezione e, facoltativamente, mantenimento della distanza di sicurezza.
2. Percezione ambientale avanzata
a) Percezione ambientale completa in tempo reale (giorno/notte) con rilevamento di temperatura e umidità.
b) Rilevamento di più gas (gas combustibili, ossigeno, CO, H₂S, ecc., tempo di risposta ≤30 secondi).
c) Allarmi audiovisivi intelligenti: rilevamento di intrusioni, identificazione della fonte di calore, rilevamento del punto di incendio.
d) Mappatura ambientale 3D in tempo reale.
3. Capacità operative (dotato di braccio robotico)
a) Afferrare manualmente/automaticamente piccoli oggetti (≥0,5 kg).
b) Trascinare piccoli oggetti (≥1 kg).
c) Apertura di porte standard (maniglie rotonde o a barra).
4. Interazione informativa
a) Comunicazione in tempo reale, trasmissione audio/video e illuminazione ausiliaria.
b) Display integrato multi-informazione.
c) Capacità di comunicazione ad alta larghezza di banda negli spazi sotterranei.
5. Funzioni di comunicazione
a) Supporta la comunicazione tramite rete pubblica 5G o la comunicazione punto-punto con il terminale di controllo.
b) Capacità di rete ad hoc espandibili.
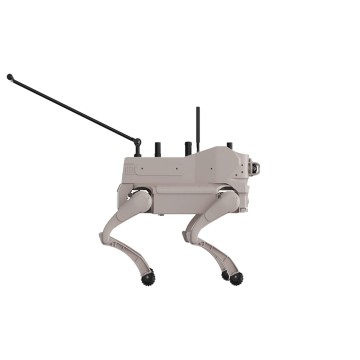
Specifiche tecniche della piattaforma robotizzata quadrupede a forma di cane
| MASTIFF DELLE NEVI Q20A | ||
| Dimensioni esterne | Dimensioni del veicolo strisciante (L × P × A) | 1105 mm × 490 mm × 295 mm |
| Dimensioni da aperto (L × P × A) | 1000 mm × 490 mm × 600 mm | |
| Peso totale | 58 kg | |
| Parametri elettrici | Capacità della batteria | 22,4 Ah (misurata a 25℃) |
| Tensione nominale della batteria | 72V | |
| Ingresso caricatore | 200V~240V | |
| Uscita del caricatore | 84V/8A | |
| Durata della ricarica | 2,5 ore | |
| Interfaccia di alimentazione esterna | 72V (BAT) | |
| Interfaccia di comunicazione esterna | Ethernet; WiFi | |
| Funzione di ricarica autonoma | Supportato | |
| Parametri di movimento | Velocità massima | 2,5 m/s (dati di test estremi) |
| velocità massima di camminata | 1,0 m/s | |
| Pendenza massima scalabile | ±30° | |
| Altezza massima del gradino superabile | 20 cm | |
| Angolo massimo di salita del gradino | ±40° | |
| tempo di autonomia del carico utile | 2,5 ore | |
| Carico utile | 15 kg | |
| Parametri del sensore | LiDAR a stato solido | 4 pezzi |
| Fotocamera a luce visibile | 5 pezzi | |
| Altri moduli opzionali | Gimbal a doppio sensore; RTK | |
| Parametri ambientali | Grado di protezione | IP67 |
| Temperatura di esercizio | -40℃ ~ 55℃ | |