Libri
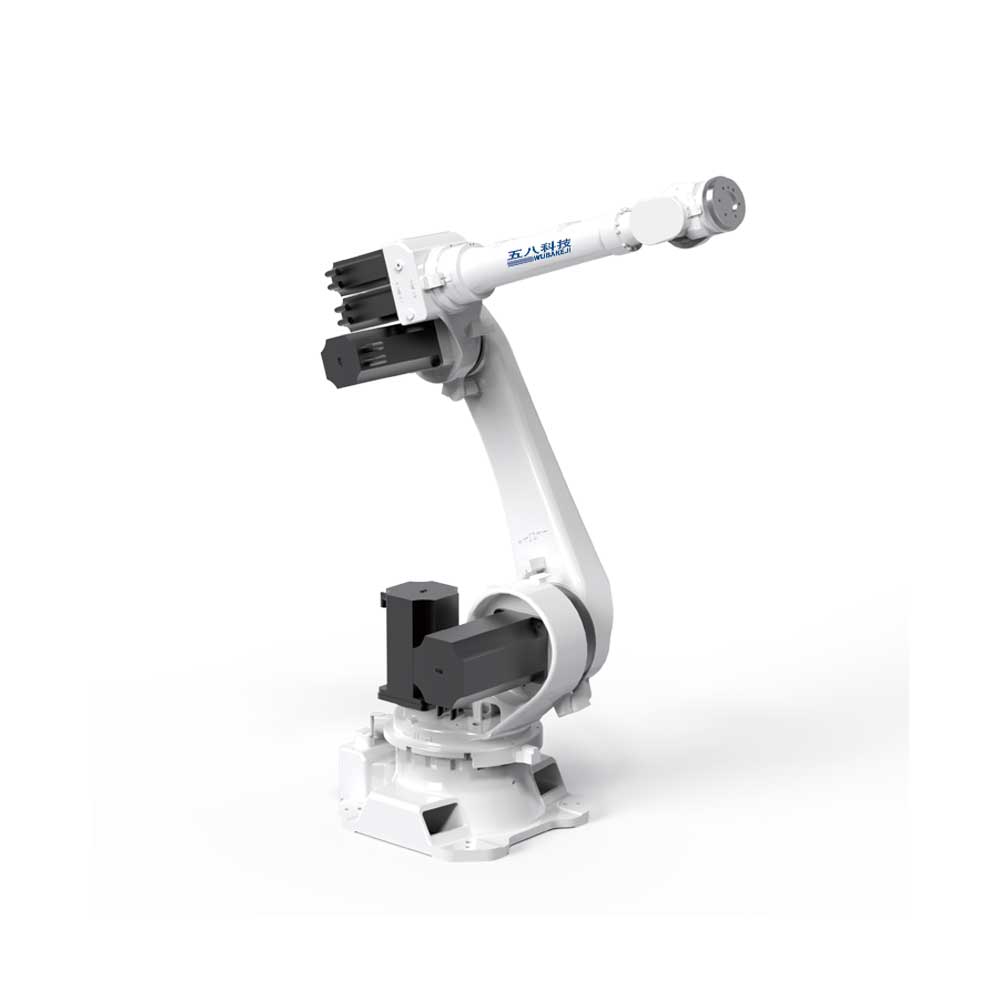
Fabbrica di fornitori cinesi di robot collaborativi antideflagranti di livello industriale per ambienti pericolosi
Principali vantaggi del robot collaborativo antideflagrante
Il robot collaborativo antideflagrante adotta un design antideflagrante, il tubo del braccio e il modulo articolato adottano un design cavo, possono costruire un sistema di protezione a pressione positiva, utilizzando gas protettivo per isolare la fonte di innesco all'interno dell'involucro e il gas o la polvere esplosiva all'esterno dell'involucro per raggiungere lo scopo dell'antideflagrante; e attraverso organizzazioni di test autorevoli di terze parti, ha ottenuto il certificato di conformità antideflagrante.
Il robot collaborativo antideflagrante adotta materiali ad alta tenuta e antistatici per prevenire esplosioni causate da scintille interne o alte temperature. È dotato di molteplici funzioni di protezione, come allarme di sovratensione e sottotensione e spegnimento automatico, per garantire un funzionamento sicuro. L'intera macchina è conforme alla norma ISO/TS 15066 e ad altri standard di sicurezza internazionali.
I robot collaborativi antideflagranti hanno un peso proprio ridotto, funzioni di rilevamento della forza e di rilevamento delle collisioni per garantire una collaborazione sicura con gli esseri umani. Supportano la guida manuale, la programmazione e altre modalità operative flessibili, adattandosi a una varietà di compiti. Le dimensioni ridotte dell'intera macchina e l'elevato rapporto peso/carico consentono di eseguire attività di assemblaggio, movimentazione, collaudo, imballaggio e altro ancora.
I robot collaborativi antideflagranti sono facili da programmare e il prototipo è dotato di un'interfaccia operatore intuitiva che supporta la programmazione grafica e la guida manuale, eliminando la necessità di complesse conoscenze di programmazione. La configurazione e il debug sono semplici e consentono una rapida implementazione per garantire una produzione veloce.
I robot collaborativi antideflagranti utilizzano moduli di giunzione ad alta precisione e una struttura corporea ad alta rigidità, con un'elevata accuratezza di posizionamento ripetitivo, adatti per attività di precisione. Il MTBF (tempo medio tra i guasti) del robot è superiore a 10.000 ore, garantendo un funzionamento continuo e una produzione di alta qualità.
I robot collaborativi antideflagranti supportano l'integrazione con sensori, sistemi di monitoraggio e Internet delle cose industriale (IoT) per realizzare il monitoraggio remoto, l'allarme guasti e il controllo dell'automazione. Integrando una varietà di sensori, raccolgono e trasmettono dati in tempo reale per supportare il monitoraggio e l'analisi.
Specifiche tecniche dei robot collaborativi antideflagranti
WBR-E05F | Grado di libertà | 6 assi | |
Carico utile nominale | 5 kg | ||
Precisione del riposizionamento | ±0,02 mm/0,03 | ||
Peso | 43 kg | ||
Raggio raggiungibile | 800 mm | ||
Grado di protezione del corpo | IP66 | ||
Grado antideflagrante | Ex pxbICT6Gb/Ex pxbIIIC T80℃Db | ||
Gamma di movimento della velocità articolare | J1 | 180° / sec (±360°) | |
J2 | 180°/sec (±135) | ||
J3 | 180°/sec (±153) | ||
J4 | 180°/sec (±360°) | ||
J5 | 200°/sec (±180°) | ||
J6 | 200°/sec (±360°) | ||
WBR-E10F | Grado di libertà | 6 assi | |
Carico utile nominale | 10 kg | ||
Precisione del riposizionamento | ±0,03 mm | ||
Peso | 43 kg | ||
Raggio raggiungibile | 1000 mm | ||
Grado di protezione del corpo | IP66 | ||
Grado antideflagrante | Ex pxbICT6Gb/Ex pxbIIIC T80℃Db | ||
Gamma di movimento della velocità articolare | J1 | 180°/sec (±360°) | |
J2 | 180°/sec (±135°) | ||
J3 | 180°/sec (±153) | ||
J4 | 180°/sec (±360° | ||
J5 | 200°/sec (±180°) | ||
J6 | 200°/sec (±360°) | ||
WBR-E10F-L | Grado di libertà | 6 assi | |
Carico utile nominale | 8 kg | ||
Precisione del riposizionamento | ±0,03 mm | ||
Peso | 43 kg | ||
Raggio raggiungibile | 1300 mm | ||
Grado di protezione del corpo | IP66 | ||
Grado antideflagrante | Ex pxbICT6Gb/Ex pxbIIIC T80℃Db | ||
Gamma di movimento della velocità articolare | J1 | 100°/sec (±360°) | |
J2 | 100°/sec (±135° | ||
J3 | 150°/sec (±360) | ||
J4 | 150°/sec (±360) | ||
J5 | 180°/sec (±180°) | ||
J6 | 180°/sec (±360°) | ||
WBR-E12F | Grado di libertà | 6 assi | |
Carico utile nominale | 12 kg | ||
Precisione del riposizionamento | ±0,05 mm | ||
Peso | 72 kg | ||
Raggio raggiungibile | 1800 mm | ||
Grado di protezione del corpo | IP66 | ||
Grado antideflagrante | Ex pxbICT6Gb/Ex pxbIIIC T80℃Db | ||
Gamma di movimento della velocità articolare | J1 | 80°/sec (±360°) | |
J2 | 80°/sec (±135°) | ||
J3 | 120° / sec (±153) | ||
J4 | 120°/sec (±360°) | ||
J5 | 150°/sec (±180°) | ||
J6 | 150°/sec (±360°) | ||
WBR-E15F | Grado di libertà | 6 assi | |
Carico utile nominale | 15 kg | ||
Precisione del riposizionamento | ±0,05 mm | ||
Peso | 60 kg | ||
Raggio raggiungibile | 300 mm | ||
Grado di protezione del corpo | IP66 | ||
Grado antideflagrante | Ex pxbICT6Gb/Ex pxbIIIC T80℃Db | ||
Gamma di movimento della velocità articolare | J1 | 80°/sec (±360°) | |
J2 | 80°/sec (±135°) | ||
J3 | 120°/sec (±153) | ||
J4 | 120°/sec (±360°) | ||
J5 | 150°/sec (±180°) | ||
J6 | 150°/sec (±360°) | ||
Modello | Specifiche tecniche | ||
WBR-110FB | Grado di libertà | 6 assi | |
Carico utile nominale | 10 kg | ||
Precisione del riposizionamento | ±0,03 mm | ||
Peso | 38,5 kg | ||
Raggio raggiungibile | 1300 mm | ||
Grado di protezione del corpo | IP65 | ||
Grado antideflagrante | Exdmb pxIIBT4 Gb/Ex mbD pDtD A21IP65 T130°C) | ||
Gamma di movimento della velocità articolare | J1 | 178°/sec (±360°) | |
J2 | 178°/sec (±360°) | ||
J3 | 223°/sec (±360°) | ||
J4 | 178°/sec (±360°) | ||
J5 | 237°/sec (±360°) | ||
J6 | 237°/sec (±360°) | ||
WBR-116FB | Grado di libertà | 6 assi | |
Carico utile nominale | 16 kg | ||
Precisione del riposizionamento | ±0,03 mm | ||
Peso | 38 kg | ||
Raggio raggiungibile | 1000 mm | ||
Grado di protezione del corpo | IP65 | ||
Grado antideflagrante | Exd mb pxIIB T4 Gb/ExmbD pDtDA21IP65T130°℃) | ||
Gamma di movimento della velocità articolare | J1 | 178°/sec (±360°) | |
J2 | 178°/sec (±360°) | ||
J3 | 267°/sec (±360°) | ||
J4 | 178°/sec (±360°) | ||
J5 | 178°/sec (±360°) | ||
J6 | 178°/sec (±360°) | ||
WBR-120FB | Grado di libertà | 6 assi | |
Carico utile nominale | 20 kg | ||
Precisione del riposizionamento | ±0,1 mm | ||
Peso | 63 kg | ||
Raggio raggiungibile | 1650 mm | ||
Grado di protezione del corpo | IP65 | ||
Grado antideflagrante | Exd mb pxIIB T4 Gb/ExmbD pDtDA21IP65T130°C) | ||
Gamma di movimento della velocità articolare | J1 | 93°/sec (±360°) | |
J2 | 93°/sec (±360°) | ||
J3 | 178°/sec (±360°) | ||
J4 | 178°/sec (±360°) | ||
J5 | 178°/sec (±360°) | ||
J6 | 178°/sec (±360°) | ||
WBR-FS35 | Grado di libertà | 6 assi | |
Carico utile nominale | 35 kg | ||
Precisione del riposizionamento | ±0,05 mm | ||
Peso | 155 kg | ||
Raggio raggiungibile | 2100 mm | ||
Grado di protezione del corpo | IP65 | ||
Grado antideflagrante | Exdmb pxIIBT4Gb/ExmbDpD tDA21IP65T130°℃) | ||
Gamma di movimento della velocità articolare | J1 | 180°/sec (±360°) | |
J2 | 180°/sec (±135°) | ||
J3 | 148°/sec (±360°) | ||
J4 | 296,3°/sec (±360°) | ||
J5 | 296,3°/sec (±360°) | ||
J6 | 296,3°/sec (±360°) | ||
Domande frequenti (FAQ)
In che modo i robot collaborativi antideflagranti impediscono l'accensione in ambienti pericolosi?
Utilizzano un sistema di protezione a pressione positiva con gas protettivo all'interno di un tubo cavo e di una struttura modulare con giunti. Questa configurazione isola le fonti di innesco interne da gas o polveri esplosive esterne. Inoltre, vengono utilizzati materiali ad alta tenuta e antistatici per eliminare il rischio di scintille o temperature superficiali elevate.
Quali standard di sicurezza internazionali rispettano questi robot collaborativi?
I robot sono conformi ai principali standard di sicurezza internazionali, tra cui ISO/TS 15066. Sono dotati di sensori di forza integrati, rilevamento delle collisioni, allarmi di sovratensione/sottotensione e funzionalità di spegnimento automatico per garantire una collaborazione sicura tra uomo e robot.
La programmazione di questi robot è complessa per gli operatori?
No, questi robot sono progettati per una programmazione semplice. Il prototipo è dotato di un'interfaccia operatore intuitiva che supporta la programmazione grafica e la guida manuale, consentendo agli operatori di implementare, configurare ed eseguire il debug delle attività senza complesse conoscenze di programmazione.
Quali sono l'affidabilità e la durata media (MTBF) di queste macchine?
Costruiti con moduli di giunzione ad alta precisione e una struttura corporea ad alta rigidità, questi robot collaborativi antideflagranti offrono un funzionamento estremamente stabile con un tempo medio tra i guasti (MTBF) superiore a 10.000 ore.
È possibile monitorare questi robot da remoto?
Sì, supportano il collegamento con sensori esterni, sistemi di monitoraggio industriale e l'Internet delle cose industriale (IoT). Questa integrazione consente la raccolta di dati in tempo reale, il monitoraggio remoto, gli avvisi di guasto e il controllo automatizzato.
Quali sono le capacità di carico utile e le portate dei modelli delle serie DZ e AUBO?
La serie DZ offre portate nominali da 5 kg a 15 kg con raggi di sollevamento da 300 mm a 1800 mm. La serie AUBO supporta portate da 10 kg a 35 kg con raggi di sollevamento da 1000 mm a 2100 mm, adattandosi a un'ampia gamma di applicazioni industriali.