Libri
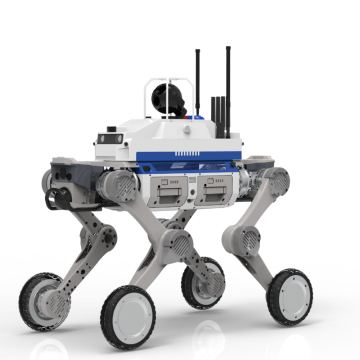
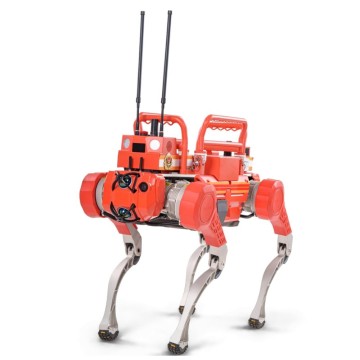
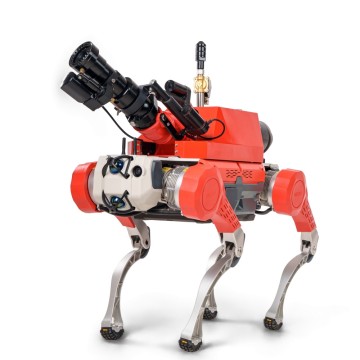
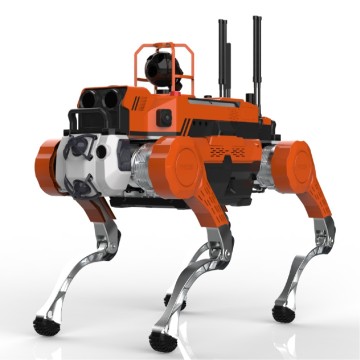
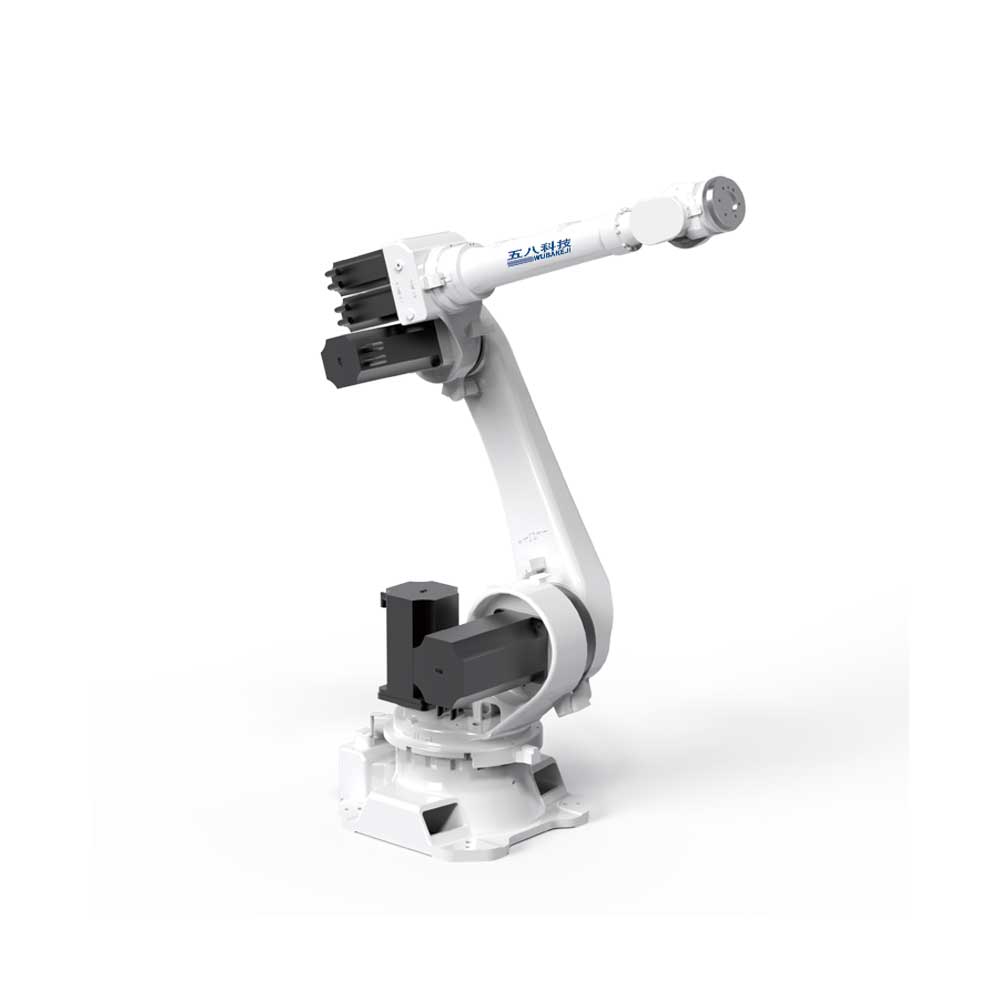
Robot collaborativi antideflagranti per ambienti pericolosi, prodotti in Cina da fornitori e stabilimenti leader del settore.
Principali vantaggi del robot collaborativo antideflagrante
Il robot collaborativo antideflagrante adotta un design antideflagrante, il tubo del braccio e il modulo articolato adottano un design cavo, possono costruire un sistema di protezione a pressione positiva, utilizzando gas protettivo per isolare la fonte di innesco all'interno dell'involucro e il gas o la polvere esplosiva all'esterno dell'involucro per raggiungere lo scopo dell'antideflagrante; e attraverso organizzazioni di test autorevoli di terze parti, ha ottenuto il certificato di conformità antideflagrante.
Il robot collaborativo antideflagrante adotta materiali ad alta tenuta e antistatici per prevenire esplosioni causate da scintille interne o alte temperature. È dotato di molteplici funzioni di protezione, come allarme di sovratensione e sottotensione e spegnimento automatico, per garantire un funzionamento sicuro. L'intera macchina è conforme alla norma ISO/TS 15066 e ad altri standard di sicurezza internazionali.
I robot collaborativi antideflagranti hanno un peso proprio ridotto, funzioni di rilevamento della forza e di rilevamento delle collisioni per garantire una collaborazione sicura con gli esseri umani. Supportano la guida manuale, la programmazione e altre modalità operative flessibili, adattandosi a una varietà di compiti. Le dimensioni ridotte dell'intera macchina e l'elevato rapporto peso/carico consentono di eseguire attività di assemblaggio, movimentazione, collaudo, imballaggio e altro ancora.
I robot collaborativi antideflagranti sono facili da programmare e il prototipo è dotato di un'interfaccia operatore intuitiva che supporta la programmazione grafica e la guida manuale, eliminando la necessità di complesse conoscenze di programmazione. La configurazione e il debug sono semplici e consentono una rapida implementazione per garantire una produzione veloce.
I robot collaborativi antideflagranti utilizzano moduli di giunzione ad alta precisione e una struttura corporea ad alta rigidità, con un'elevata accuratezza di posizionamento ripetitivo, adatti per attività di precisione. Il MTBF (tempo medio tra i guasti) del robot è superiore a 10.000 ore, garantendo un funzionamento continuo e una produzione di alta qualità.
I robot collaborativi antideflagranti supportano l'integrazione con sensori, sistemi di monitoraggio e Internet delle cose industriale (IoT) per realizzare il monitoraggio remoto, l'allarme guasti e il controllo dell'automazione. Integrando una varietà di sensori, raccolgono e trasmettono dati in tempo reale per supportare il monitoraggio e l'analisi.
Specifiche tecniche dei robot collaborativi antideflagranti
WBR-E05F | Grado di libertà | 6 assi | |
Carico utile nominale | 5 kg | ||
Precisione del riposizionamento | ±0,02 mm/0,03 | ||
Peso | 43 kg | ||
Raggio raggiungibile | 800 mm | ||
Grado di protezione del corpo | IP66 | ||
Grado antideflagrante | Ex pxbICT6Gb/Ex pxbIIIC T80℃Db | ||
Gamma di movimento della velocità articolare | J1 | 180° / sec (±360°) | |
J2 | 180°/sec (±135) | ||
J3 | 180°/sec (±153) | ||
J4 | 180°/sec (±360°) | ||
J5 | 200°/sec (±180°) | ||
J6 | 200°/sec (±360°) | ||
WBR-E10F | Grado di libertà | 6 assi | |
Carico utile nominale | 10 kg | ||
Precisione del riposizionamento | ±0,03 mm | ||
Peso | 43 kg | ||
Raggio raggiungibile | 1000 mm | ||
Grado di protezione del corpo | IP66 | ||
Grado antideflagrante | Ex pxbICT6Gb/Ex pxbIIIC T80℃Db | ||
Gamma di movimento della velocità articolare | J1 | 180°/sec (±360°) | |
J2 | 180°/sec (±135°) | ||
J3 | 180°/sec (±153) | ||
J4 | 180°/sec (±360° | ||
J5 | 200°/sec (±180°) | ||
J6 | 200°/sec (±360°) | ||
WBR-E10F-L | Grado di libertà | 6 assi | |
Carico utile nominale | 8 kg | ||
Precisione del riposizionamento | ±0,03 mm | ||
Peso | 43 kg | ||
Raggio raggiungibile | 1300 mm | ||
Grado di protezione del corpo | IP66 | ||
Grado antideflagrante | Ex pxbICT6Gb/Ex pxbIIIC T80℃Db | ||
Gamma di movimento della velocità articolare | J1 | 100°/sec (±360°) | |
J2 | 100°/sec (±135° | ||
J3 | 150°/sec (±360) | ||
J4 | 150°/sec (±360) | ||
J5 | 180°/sec (±180°) | ||
J6 | 180°/sec (±360°) | ||
WBR-E12F | Grado di libertà | 6 assi | |
Carico utile nominale | 12 kg | ||
Precisione del riposizionamento | ±0,05 mm | ||
Peso | 72 kg | ||
Raggio raggiungibile | 1800 mm | ||
Grado di protezione del corpo | IP66 | ||
Grado antideflagrante | Ex pxbICT6Gb/Ex pxbIIIC T80℃Db | ||
Gamma di movimento della velocità articolare | J1 | 80°/sec (±360°) | |
J2 | 80°/sec (±135°) | ||
J3 | 120° / sec (±153) | ||
J4 | 120°/sec (±360°) | ||
J5 | 150°/sec (±180°) | ||
J6 | 150°/sec (±360°) | ||
WBR-E15F | Grado di libertà | 6 assi | |
Carico utile nominale | 15 kg | ||
Precisione del riposizionamento | ±0,05 mm | ||
Peso | 60 kg | ||
Raggio raggiungibile | 300 mm | ||
Grado di protezione del corpo | IP66 | ||
Grado antideflagrante | Ex pxbICT6Gb/Ex pxbIIIC T80℃Db | ||
Gamma di movimento della velocità articolare | J1 | 80°/sec (±360°) | |
J2 | 80°/sec (±135°) | ||
J3 | 120°/sec (±153) | ||
J4 | 120°/sec (±360°) | ||
J5 | 150°/sec (±180°) | ||
J6 | 150°/sec (±360°) | ||
Modello | Specifiche tecniche | ||
WBR-110FB | Grado di libertà | 6 assi | |
Carico utile nominale | 10 kg | ||
Precisione del riposizionamento | ±0,03 mm | ||
Peso | 38,5 kg | ||
Raggio raggiungibile | 1300 mm | ||
Grado di protezione del corpo | IP65 | ||
Grado antideflagrante | Exdmb pxIIBT4 Gb/Ex mbD pDtD A21IP65 T130°C) | ||
Gamma di movimento della velocità articolare | J1 | 178°/sec (±360°) | |
J2 | 178°/sec (±360°) | ||
J3 | 223°/sec (±360°) | ||
J4 | 178°/sec (±360°) | ||
J5 | 237°/sec (±360°) | ||
J6 | 237°/sec (±360°) | ||
WBR-116FB | Grado di libertà | 6 assi | |
Carico utile nominale | 16 kg | ||
Precisione del riposizionamento | ±0,03 mm | ||
Peso | 38 kg | ||
Raggio raggiungibile | 1000 mm | ||
Grado di protezione del corpo | IP65 | ||
Grado antideflagrante | Exd mb pxIIB T4 Gb/ExmbD pDtDA21IP65T130°℃) | ||
Gamma di movimento della velocità articolare | J1 | 178°/sec (±360°) | |
J2 | 178°/sec (±360°) | ||
J3 | 267°/sec (±360°) | ||
J4 | 178°/sec (±360°) | ||
J5 | 178°/sec (±360°) | ||
J6 | 178°/sec (±360°) | ||
WBR-120FB | Grado di libertà | 6 assi | |
Carico utile nominale | 20 kg | ||
Precisione del riposizionamento | ±0,1 mm | ||
Peso | 63 kg | ||
Raggio raggiungibile | 1650 mm | ||
Grado di protezione del corpo | IP65 | ||
Grado antideflagrante | Exd mb pxIIB T4 Gb/ExmbD pDtDA21IP65T130°C) | ||
Gamma di movimento della velocità articolare | J1 | 93°/sec (±360°) | |
J2 | 93°/sec (±360°) | ||
J3 | 178°/sec (±360°) | ||
J4 | 178°/sec (±360°) | ||
J5 | 178°/sec (±360°) | ||
J6 | 178°/sec (±360°) | ||
WBR-FS35 | Grado di libertà | 6 assi | |
Carico utile nominale | 35 kg | ||
Precisione del riposizionamento | ±0,05 mm | ||
Peso | 155 kg | ||
Raggio raggiungibile | 2100 mm | ||
Grado di protezione del corpo | IP65 | ||
Grado antideflagrante | Exdmb pxIIBT4Gb/ExmbDpD tDA21IP65T130°℃) | ||
Gamma di movimento della velocità articolare | J1 | 180°/sec (±360°) | |
J2 | 180°/sec (±135°) | ||
J3 | 148°/sec (±360°) | ||
J4 | 296,3°/sec (±360°) | ||
J5 | 296,3°/sec (±360°) | ||
J6 | 296,3°/sec (±360°) | ||
Domande frequenti
Come fanno questi robot collaborativi a raggiungere la loro capacità di resistere alle esplosioni?
Utilizzano una speciale struttura antideflagrante caratterizzata da un tubo cavo e un modulo di giunzione. Questa struttura consente l'integrazione di un sistema di protezione a pressione positiva, che utilizza un gas protettivo per isolare le fonti di innesco interne da gas o polveri esplosive presenti nell'ambiente circostante.
Quali meccanismi di sicurezza sono in atto per prevenire incidenti durante la collaborazione umana?
I robot sono costruiti con materiali antistatici ad alta tenuta e sono dotati di sistemi integrati di rilevamento della forza e delle collisioni. Includono inoltre dispositivi di sicurezza integrati come allarmi di sovratensione/sottotensione e funzioni di arresto automatico, in piena conformità con gli standard di sicurezza internazionali come ISO/TS 15066.
Ho bisogno di conoscenze di programmazione avanzate per far funzionare questi robot?
No. Questi robot collaborativi sono progettati per una programmazione semplice. Il prototipo è dotato di un'interfaccia operatore intuitiva che supporta la programmazione grafica e la guida manuale, consentendo una rapida implementazione e il debug senza la necessità di complesse competenze di programmazione.
Quali sono l'affidabilità e la durata dei moduli di giunzione e della struttura della carrozzeria?
Costruiti con moduli di giunzione ad alta precisione e una struttura corporea ad alta rigidità, questi robot raggiungono un'elevata accuratezza di posizionamento ripetitivo. Offrono un tempo medio tra i guasti (MTBF) superiore a 10.000 ore, garantendo una produzione stabile, di alta qualità e a lungo termine.
È possibile integrare questi robot antideflagranti nelle reti IoT delle fabbriche intelligenti?
Sì, supportano la perfetta integrazione con sensori, sistemi di monitoraggio e l'Internet delle cose industriale (IIoT). Ciò consente la raccolta e la trasmissione dei dati in tempo reale, il monitoraggio remoto, gli avvisi di guasto e il controllo automatizzato.
Quali sono le capacità di carico utile e le portate disponibili per questa serie?
La serie DZ offre carichi utili nominali che vanno da 5 kg a 15 kg con raggi raggiungibili da 300 mm a 1800 mm. La serie AUBO supporta carichi utili maggiori, da 10 kg a 35 kg, e un raggio raggiungibile fino a 2100 mm.