

Nouvelles


Comment un robot quadrupède peut-il automatiser les inspections industrielles de routine ?
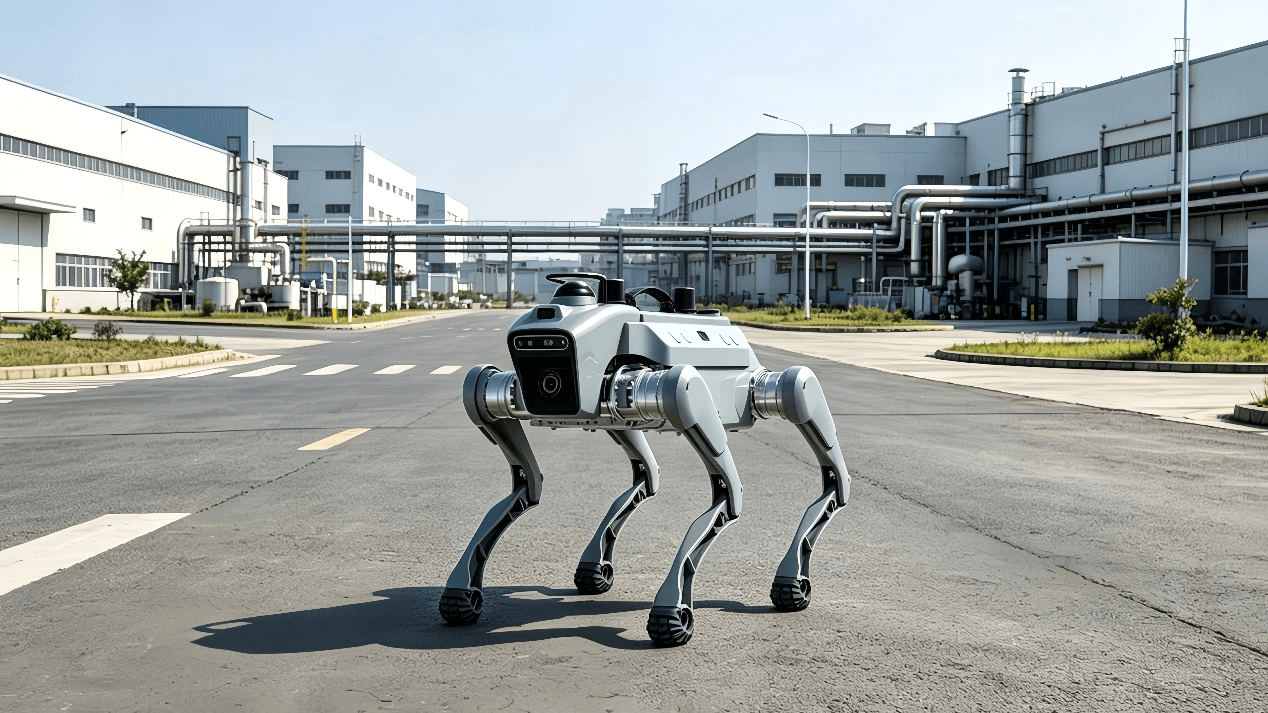
L'inspection industrielle est souvent répétitive, chronophage et difficile à généraliser. Dans une grande usine, une centrale électrique, une installation énergétique ou un site d'infrastructure, les équipes d'inspection peuvent être amenées à suivre les mêmes itinéraires, à contrôler les mêmes équipements, à enregistrer des données similaires et à répéter le processus quotidiennement ou hebdomadairement.
Toutes les tâches d'inspection ne nécessitent pas qu'une personne parcoure physiquement l'ensemble du site.
C'est ici que Robot quadrupèdeLes robots quadrupèdes peuvent constituer une solution pratique pour l'automatisation des inspections. En combinant la mobilité de leurs quatre pattes avec la navigation autonome et différents capteurs d'inspection, ils peuvent effectuer certaines tâches d'inspection de routine, collecter des données et permettre aux opérateurs de surveiller à distance les conditions sur site.
L’objectif n’est pas de remplacer les inspecteurs humains. Le robot peut plutôt prendre en charge les tâches répétitives de collecte de données et de patrouille, tandis que les humains restent responsables de l’analyse, des décisions, de la maintenance et des tâches nécessitant un jugement humain.
Pourquoi automatiser les inspections industrielles de routine ?
L'inspection traditionnelle reste essentielle pour de nombreuses opérations industrielles. Cependant, les patrouilles manuelles de routine peuvent engendrer plusieurs difficultés.
itinéraires d'inspection répétitifs
De nombreuses tâches d'inspection exigent que le personnel se rende à plusieurs reprises aux mêmes endroits.
Par exemple, un opérateur peut avoir besoin de :
- Vérifier les indicateurs de l'équipement
- Inspecter les canalisations et les machines
- Respectez les conditions de fonctionnement
- Enregistrer les températures ou autres relevés
- Vérifier la présence d'anomalies visibles
- Surveiller des zones spécifiques d'une installation
Lorsque ces tâches sont fréquemment répétées, une part importante du temps de travail peut être consacrée simplement à se déplacer entre les points d'inspection et à collecter des informations de routine.
Un robot mobile peut effectuer certaines de ces tâches répétitives selon des itinéraires d'inspection prédéfinis.
Grandes zones d'inspection
Les installations industrielles peuvent couvrir de vastes superficies et comprendre plusieurs étages, des espaces extérieurs, des locaux techniques, des couloirs et d'autres zones.
Un robot quadrupède peut être programmé pour patrouiller des zones spécifiques et collecter des données à des points d'inspection prédéfinis. Cela permet aux équipes d'inspection de consacrer leur temps à des tâches exigeant un jugement professionnel plutôt qu'à des déplacements et observations de routine.
Terrain difficile ou accidenté
Les environnements industriels ne sont pas toujours conçus pour Robot à rouess.
Les escaliers, les rampes, les surfaces irrégulières, les petits obstacles et les changements de niveau peuvent rendre l'inspection mobile plus difficile.
L'un des principaux avantages d'une plateforme quadrupède réside dans sa capacité à se déplacer sur des terrains accidentés et dans des escaliers. Des études et des applications commerciales ont démontré l'utilité des robots quadrupèdes pour l'inspection et la collecte de données dans des environnements industriels et de construction complexes.
Cependant, les capacités tout-terrain dépendent du robot, de l'environnement, de la charge utile et des conditions d'exploitation. Une évaluation du site reste donc nécessaire avant tout déploiement.
Que peut réellement faire un robot quadrupède lors d'une inspection ?
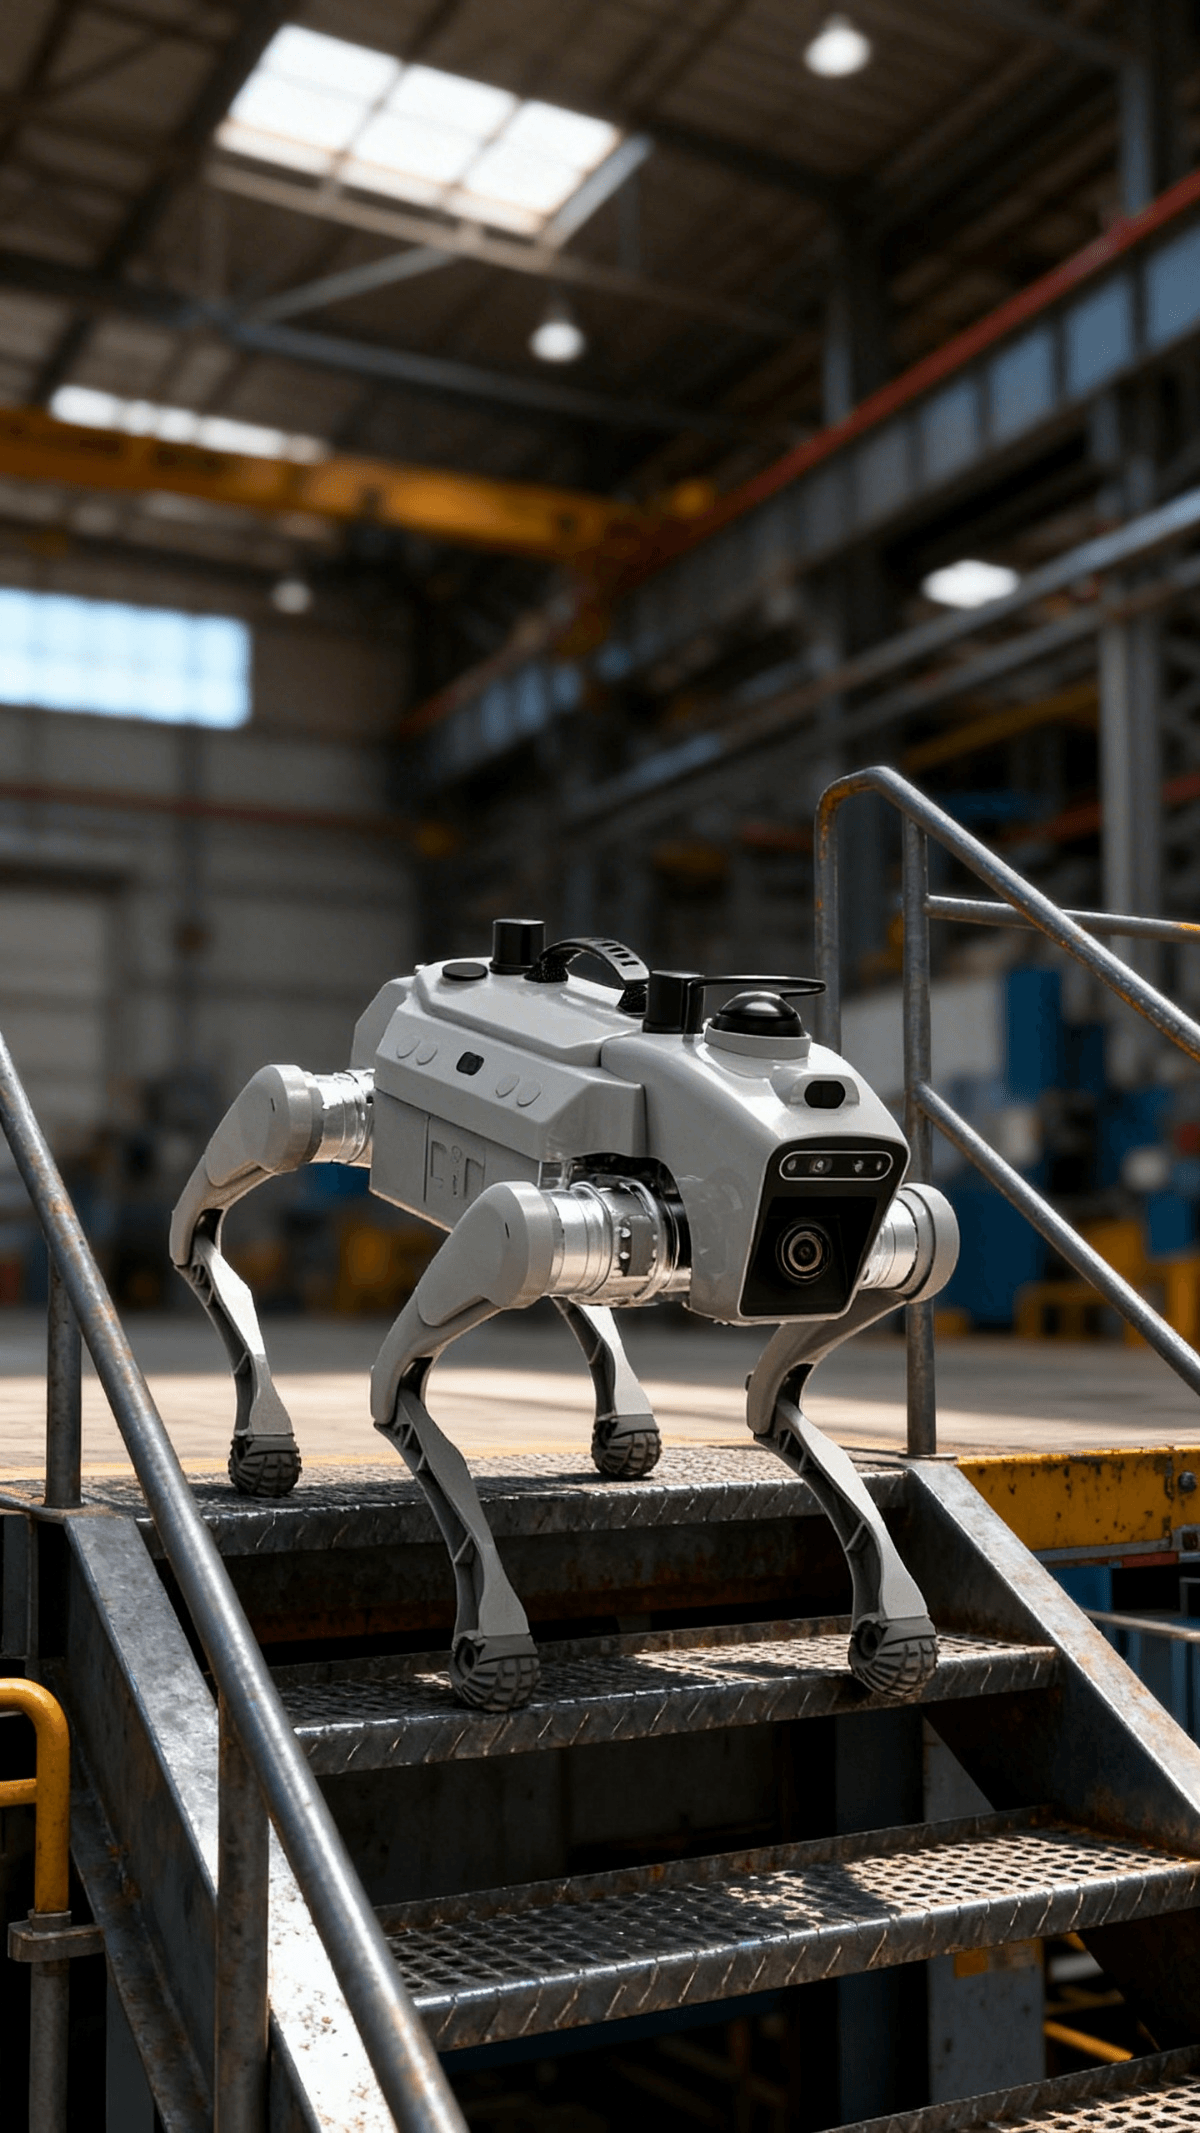
Un robot quadrupède n'est pas simplement une caméra montée sur quatre pattes. Une plateforme d'inspection industrielle peut combiner mobilité, navigation, communication et différentes technologies de détection en fonction des exigences de l'application.
Les capacités exactes dépendent du modèle du robot et de la configuration de la charge utile.
- Navigation autonome
La navigation autonome est l'une des capacités de base requises pour les déplacements quotidiens. Inspection robotisée.
Un robot peut utiliser des technologies telles que le LiDAR, les caméras, l'IMU, le SLAM ou d'autres technologies de positionnement pour comprendre son environnement, construire ou utiliser une carte existante et naviguer entre les points d'inspection.
Une mission type peut comprendre :
Cartographie → Planification d'itinéraire → Navigation autonome → Inspection → Collecte de données → Examen à distance
Cela permet au robot de répéter un parcours d'inspection défini sans qu'un opérateur ait besoin de contrôler manuellement chaque mouvement.
Les plateformes quadrupèdes industrielles disponibles aujourd'hui combinent généralement la navigation autonome avec la cartographie, l'évitement d'obstacles et les missions d'inspection.
- Inspection visuelle
Les caméras figurent parmi les charges utiles d'inspection les plus utilisées.
Un robot peut capturer des images ou des vidéos de :
- Équipement
- Tuyaux
- vannes
- jauges
- composants électriques
- Zones de production
- Conditions structurelles
- Autres points d'inspection prédéfinis
Les informations visuelles recueillies peuvent ensuite être examinées par un opérateur ou traitées par un système logiciel approprié.
Cela permet d'obtenir des rapports d'inspection plus cohérents, car le robot peut retourner aux mêmes endroits et collecter des données en utilisant des itinéraires et des points de vue prédéfinis.
- Inspection thermique
Les caméras thermiques peuvent ajouter une couche d'information supplémentaire au-delà des images normales en lumière visible.
Les différences de température peuvent parfois fournir des indications précoces sur des anomalies de fonctionnement des équipements, des problèmes électriques, une surchauffe des composants, des problèmes d'isolation ou d'autres problèmes qui ne sont pas forcément visibles sur une image de caméra standard.
Plusieurs plateformes d'inspection industrielles quadrupèdes utilisent des capteurs thermiques associés à des systèmes de vision et de navigation pour la surveillance des équipements.
Il est important de noter que l'imagerie thermique ne signifie pas automatiquement qu'un robot peut diagnostiquer les pannes d'équipement. Dans de nombreuses applications, les données thermiques servent à identifier les zones nécessitant une analyse plus approfondie ou une vérification humaine.
- Détection de gaz
Pour les applications nécessitant une surveillance environnementale, un robot quadrupède peut potentiellement transporter des capteurs de gaz appropriés.
Selon la configuration des capteurs, les robots peuvent être utilisés pour surveiller des gaz spécifiques ou des conditions environnementales tout en se déplaçant dans des zones prédéfinies.
Cela peut s'avérer particulièrement utile lorsque les équipes d'inspection doivent collecter des données environnementales sur plusieurs sites.
Cependant, la capacité de détection de gaz dépend du capteur, de sa portée, de ses caractéristiques de réponse, de son étalonnage et des exigences de l'application. Le robot ne saurait se substituer à un système de sécurité industrielle complet.
- Surveillance à distance
Un robot peut également servir de plateforme d'observation mobile à distance.
Grâce à la communication sans fil et à la transmission vidéo en temps réel, un opérateur peut surveiller les environs du robot sans avoir à suivre physiquement l'intégralité du parcours de patrouille.
Selon la configuration du système, la communication peut utiliser des technologies telles que le Wi-Fi, la 4G ou la 5G.
Cela peut s'avérer utile lorsque le personnel d'inspection doit superviser un robot opérant dans une zone vaste ou difficile d'accès.
Comment fonctionne une mission d'inspection par robot autonome ?
Le déploiement pratique d'une inspection comprend généralement plusieurs étapes.
Étape 1 : Cartographier la zone d’inspection
Le robot doit d'abord comprendre l'environnement dans lequel il va fonctionner.
Selon le système de navigation, des technologies LiDAR, des caméras, IMU, SLAM, RTK ou d'autres technologies de positionnement peuvent être utilisées pour la cartographie et la localisation.
Étape 2 : Définir les points d’inspection
L'opérateur identifie les emplacements qui doivent être inspectés.
Par exemple:
- Équipement A
- Valve B
- Armoire électrique C
- Section D du pipeline
- Point de contrôle de température E
Tous les sites ne nécessitent pas une inspection de la même manière.
Étape 3 : Créer un itinéraire de patrouille
Les points d'inspection peuvent alors être organisés en un itinéraire de patrouille répétable.
L'itinéraire doit tenir compte de :
- Terrain
- Obstacles
- Restrictions d'accès
- Couverture des communications
- Temps d'inspection requis
- capacité de la batterie du robot
- exigences en matière de capteurs
Étape 4 : Effectuer l'inspection
Le robot se déplace le long de l'itinéraire prévu et collecte des données à l'aide de ses capteurs embarqués et de ses instruments d'inspection.
Selon l'application, cela peut inclure des images, des vidéos, des informations thermiques, des mesures environnementales ou d'autres données de capteurs.
Étape 5 : Analyser les données
Les informations recueillies peuvent ensuite être transmises à un opérateur ou consultées par celui-ci.
L'opérateur peut analyser les données et déterminer si une inspection ou une maintenance supplémentaire est nécessaire.
Cette approche centrée sur l'humain est importante pour un déploiement industriel concret.
Le robot peut automatiser les déplacements et la collecte de données, tandis que le personnel humain reste responsable de l'interprétation des résultats importants et de la prise de décisions opérationnelles.
Robot quadrupède contre robot à roues traditionnel Robot d'inspection
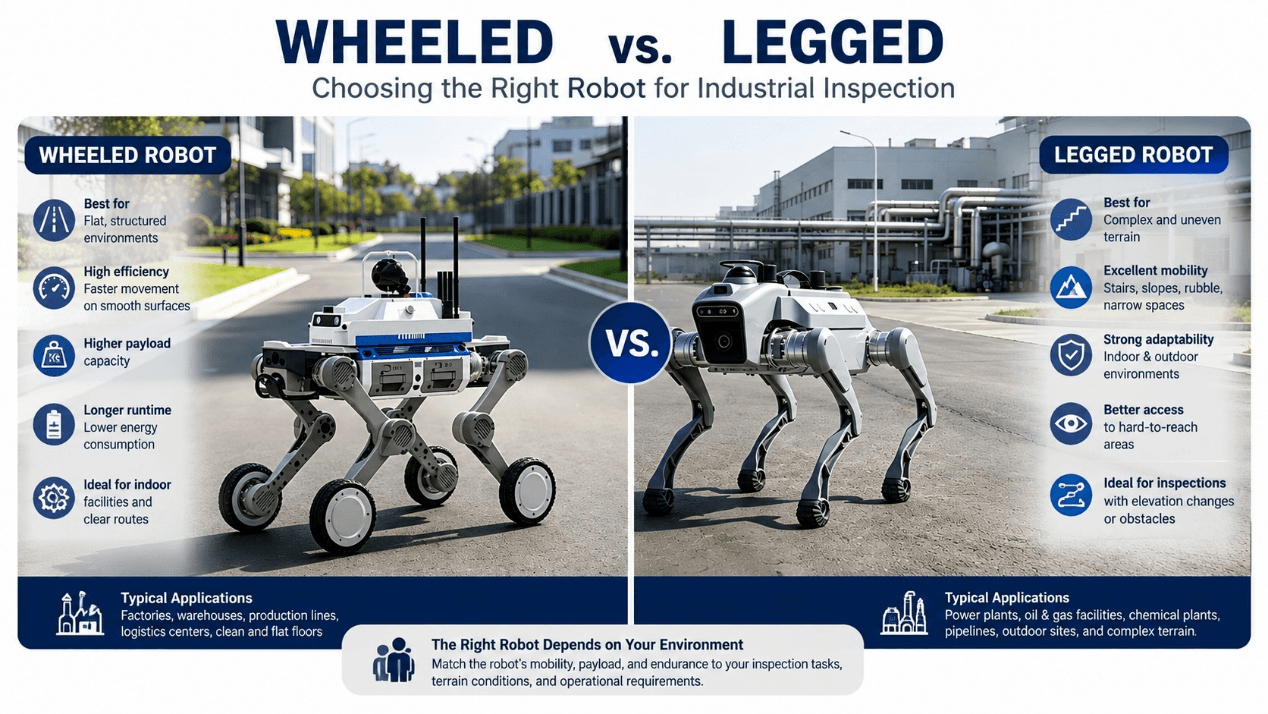
Le choix du robot mobile adapté dépend de l'environnement.
Les robots à roues peuvent être très efficaces sur des surfaces planes et structurées et peuvent offrir des avantages en termes de vitesse, d'efficacité et de capacité de charge utile pour certaines applications.
Les robots quadrupèdes deviennent plus intéressants lorsque l'environnement d'inspection comprend :
- Escaliers
- Terrain accidenté, terrain vallonné. Le terrain est accidenté et le site est très accidenté. Le terrain est accidenté, le tout
- Rampes
- Petits obstacles
- Changements d'altitude
- Espaces extérieurs aux surfaces moins prévisibles
Cela ne signifie pas pour autant qu'un robot quadrupède est toujours meilleur.
Si une installation possède des sols lisses et plats et des itinéraires simples, un robot mobile autonome sur roues peut constituer une solution plus efficace.
La question clé n'est donc pas :
« Quel robot est le plus avancé ? »
La question la plus pertinente est :
« Quelle plateforme mobile correspond à l’environnement d’inspection réel ? »
Cette distinction est importante.
La valeur d'un robot ne réside pas nécessairement dans sa capacité à effectuer toutes les tâches de manière autonome. Dans de nombreuses applications industrielles, sa plus grande valeur provient de sa capacité à réaliser des tâches prévisibles et répétitives, permettant ainsi aux experts humains de se concentrer sur des décisions à plus forte valeur ajoutée.
Quand un robot quadrupède a-t-il du sens ?
Il peut être judicieux d'évaluer l'utilisation d'un robot d'inspection quadrupède lorsqu'un site présente plusieurs des caractéristiques suivantes :
- Inspections de routine fréquentes
- Grandes zones d'inspection
- itinéraires de patrouille répétitifs
- Terrain accidenté ou difficile
- Escaliers ou changements de niveau
- Nécessité d'une surveillance à distance
- Capteurs d'inspection multiples
- L'obligation de collecter systématiquement les données d'inspection
- Domaines où la réduction de l'exposition inutile du personnel est bénéfique
En revanche, un robot quadrupède n'est peut-être pas le meilleur choix pour toutes les applications.
Par exemple, des espaces extrêmement étroits, des tâches de maintenance hautement spécialisées ou des environnements nécessitant des certifications spécifiques pour les zones dangereuses peuvent nécessiter des solutions différentes.
La certification est particulièrement importante pour les déploiements en environnements dangereux ou potentiellement explosifs. Un robot ne doit être utilisé dans de telles zones que si ses certifications et ses spécifications techniques répondent aux exigences du site et de l'application concernés.
Quels sont les éléments à évaluer avant de déployer un robot d'inspection ?
Avant de choisir un robot quadrupède, les clients devraient prendre en compte plus que la simple capacité de marche du robot.
Une évaluation pratique devrait comprendre :
Zone d'inspection
Quelle est la superficie de la zone à inspecter ?
Terrain
Y a-t-il des escaliers, des pentes, un terrain accidenté, des obstacles ou d'autres difficultés de mobilité ?
Tâches d'inspection
Que faut-il vérifier exactement ?
Inspection visuelle ? Surveillance thermique ? Détection de gaz ? Collecte de données ?
Fréquence d'inspection
À quelle fréquence le robot doit-il patrouiller ?
Une fois par jour ? Plusieurs fois par jour ? En continu ?
Durée de la mission
Combien de temps doit durer une mission d'inspection ?
La capacité de la batterie et la stratégie de charge doivent être évaluées en fonction de l'itinéraire et de la charge utile réels.
Communication
Le Wi-Fi est-il stable ? La 4G ou la 5G sont-elles nécessaires ? Existe-t-il des zones où la couverture réseau est faible ?
Charge utile
Quels capteurs ou équipements d'inspection faut-il emporter ?
Conditions environnementales
La température, la poussière, l'exposition à l'eau, les conditions d'éclairage et le terrain peuvent tous affecter les performances du robot.
Intervention humaine
Quelles tâches doivent être entièrement autonomes, et quand un opérateur doit-il reprendre le contrôle ?
Répondre à ces questions avant d'acheter un robot peut aider à éviter une erreur courante : choisir un robot principalement en fonction de ses spécifications plutôt que du flux de travail d'inspection réel.
Une approche pratique de l'inspection robotisée
Les projets de robotique industrielle les plus efficaces commencent généralement par un problème spécifique plutôt que par le robot lui-même.
Au lieu de demander :
« Que peut faire ce robot ? »
Commencez par :
« Quelles sont les tâches d’inspection répétitives, mesurables et susceptibles d’être automatisées ? »
Par exemple, si un opérateur passe actuellement plusieurs heures par jour à parcourir une installation pour vérifier visuellement le même équipement, un robot pourrait automatiser une partie de ce processus.
Si l'inspection nécessite également une surveillance de la température ou une détection environnementale, des capteurs appropriés peuvent être ajoutés à la plateforme.
Le résultat n'est pas nécessairement une usine totalement autonome.
Il peut tout simplement s'agir d'un flux de travail d'inspection plus efficace :
Expertise humaine + mobilité robotique + données de capteurs + surveillance à distance
C’est là que les robots quadrupèdes peuvent apporter une valeur pratique.
Conclusion
Les robots quadrupèdes deviennent une option pratique pour certaines applications d'inspection industrielle.
Leur combinaison de mobilité sur pattes, de navigation autonome, de caméras, d'imagerie thermique, de détection de gaz, de systèmes de communication et d'autres charges utiles leur permet d'effectuer différents types de tâches d'inspection de routine et de collecte de données.
Cependant, la réussite du déploiement dépend de l'adéquation du robot au site réel.
Un bon robot d'inspection n'est pas simplement celui qui possède la plus grande autonomie ou le plus grand nombre de capteurs. C'est une plateforme capable d'exécuter de manière fiable les tâches requises quelles que soient les conditions du site : terrain, environnement, communication et conditions opérationnelles.
Pour les entreprises qui évaluent des robots quadrupèdes pour l'inspection industrielle, le meilleur point de départ consiste à définir la zone d'inspection, le terrain, les tâches requises, la fréquence d'inspection, la durée de la mission et les exigences en matière de capteurs.
Si vous envisagez d'utiliser un robot quadrupède pour l'inspection industrielle, veuillez décrire votre environnement d'inspection, les caractéristiques du terrain, les tâches à effectuer et la durée prévue des patrouilles avec notre équipe. Nous pourrons ainsi déterminer si une plateforme quadrupède convient à votre application et vous recommander la configuration la plus adaptée.