

Noticias


¿Cómo puede un robot cuadrúpedo automatizar la inspección industrial rutinaria?
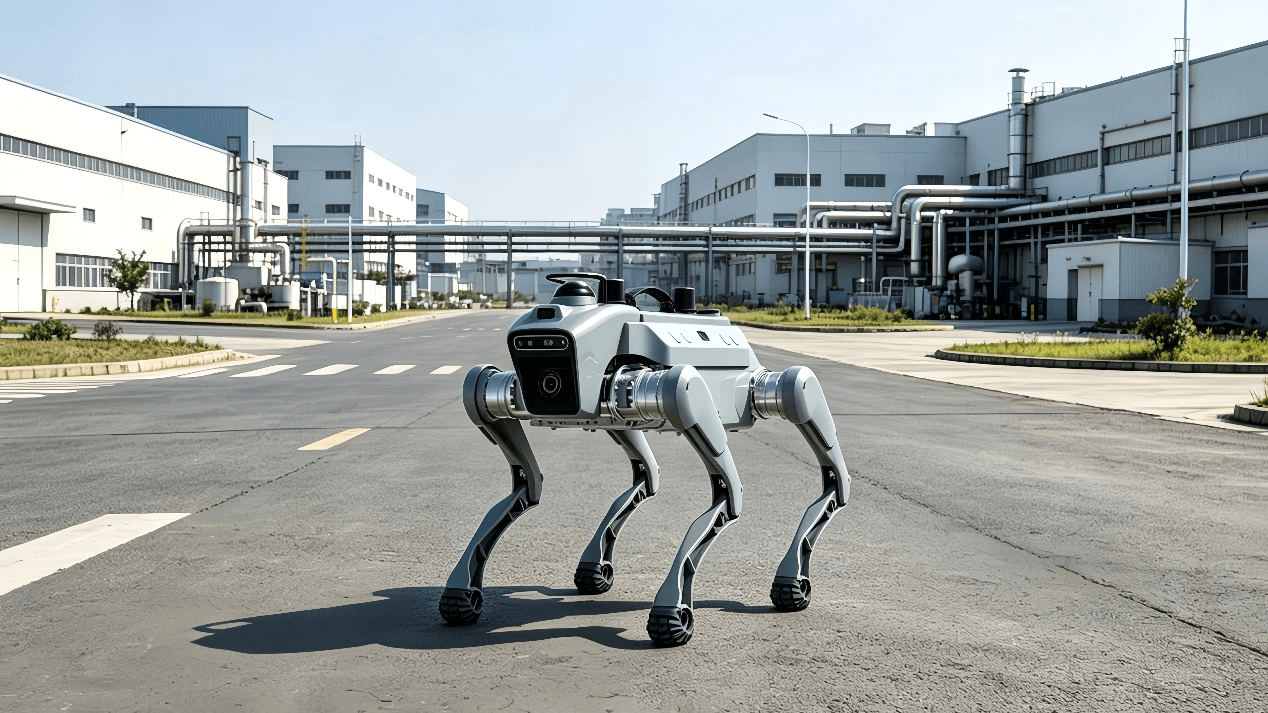
La inspección industrial suele ser repetitiva, requiere mucho tiempo y es difícil de escalar. En una gran fábrica, central eléctrica, instalación energética o emplazamiento de infraestructuras, los equipos de inspección pueden tener que seguir las mismas rutas, revisar los mismos equipos, registrar datos similares y repetir el proceso a diario o semanalmente.
No todas las tareas de inspección requieren que una persona recorra físicamente todo el lugar.
Aquí es donde Robot cuadrúpedoLos robots cuadrúpedos ofrecen una opción práctica para la automatización de inspecciones. Al combinar la movilidad de cuatro patas con la navegación autónoma y diferentes sensores de inspección, un robot cuadrúpedo puede realizar tareas de inspección rutinarias seleccionadas, recopilar datos y permitir a los operadores monitorear las condiciones del sitio de forma remota.
El objetivo no es sustituir a los inspectores humanos. En cambio, el robot puede encargarse de las tareas repetitivas de recopilación de datos y patrullaje, mientras que las personas siguen siendo responsables del análisis, la toma de decisiones, el mantenimiento y las tareas que requieren criterio humano.
¿Por qué automatizar la inspección industrial rutinaria?
La inspección tradicional sigue siendo esencial para muchas operaciones industriales. Sin embargo, las patrullas manuales rutinarias pueden generar diversos problemas.
Rutas de inspección repetitivas
Muchas tareas de inspección requieren que el personal visite los mismos lugares repetidamente.
Por ejemplo, un operador podría necesitar:
- Compruebe los indicadores del equipo.
- Inspeccionar tuberías y maquinaria
- Observar las condiciones de funcionamiento
- Registrar temperaturas u otras lecturas
- Compruebe si hay anomalías visibles.
- Supervisar áreas específicas de una instalación
Cuando estas tareas se repiten con frecuencia, se puede invertir una cantidad significativa de tiempo de trabajo simplemente caminando entre los puntos de inspección y recopilando información rutinaria.
Un robot móvil puede realizar algunas de estas tareas repetitivas siguiendo rutas de inspección predefinidas.
Grandes áreas de inspección
Las instalaciones industriales pueden abarcar grandes superficies y pueden incluir varias plantas, zonas exteriores, salas de equipos, pasillos y otras áreas.
Un robot cuadrúpedo puede programarse para patrullar áreas específicas y recopilar datos en puntos de inspección predefinidos. Esto permite a los equipos de inspección concentrar su tiempo en tareas que requieren criterio profesional, en lugar de movimientos y observaciones rutinarias.
Terreno difícil o irregular
Los entornos industriales no siempre están diseñados para Robot con ruedass.
Las escaleras, las rampas, las superficies irregulares, los pequeños obstáculos y los cambios de elevación pueden dificultar la inspección móvil.
Una de las principales ventajas de una plataforma cuadrúpeda es su capacidad para mantener la movilidad en ciertos tipos de terrenos irregulares y escaleras. Investigaciones y despliegues comerciales han demostrado el uso de robots cuadrúpedos para la inspección y la recopilación de datos en entornos industriales y de construcción complejos.
Sin embargo, la capacidad de operar en terrenos difíciles depende del robot específico, el entorno, la carga útil y las condiciones de operación. Aún es necesario realizar una evaluación del sitio antes del despliegue.
¿Qué puede hacer realmente un robot cuadrúpedo durante una inspección?
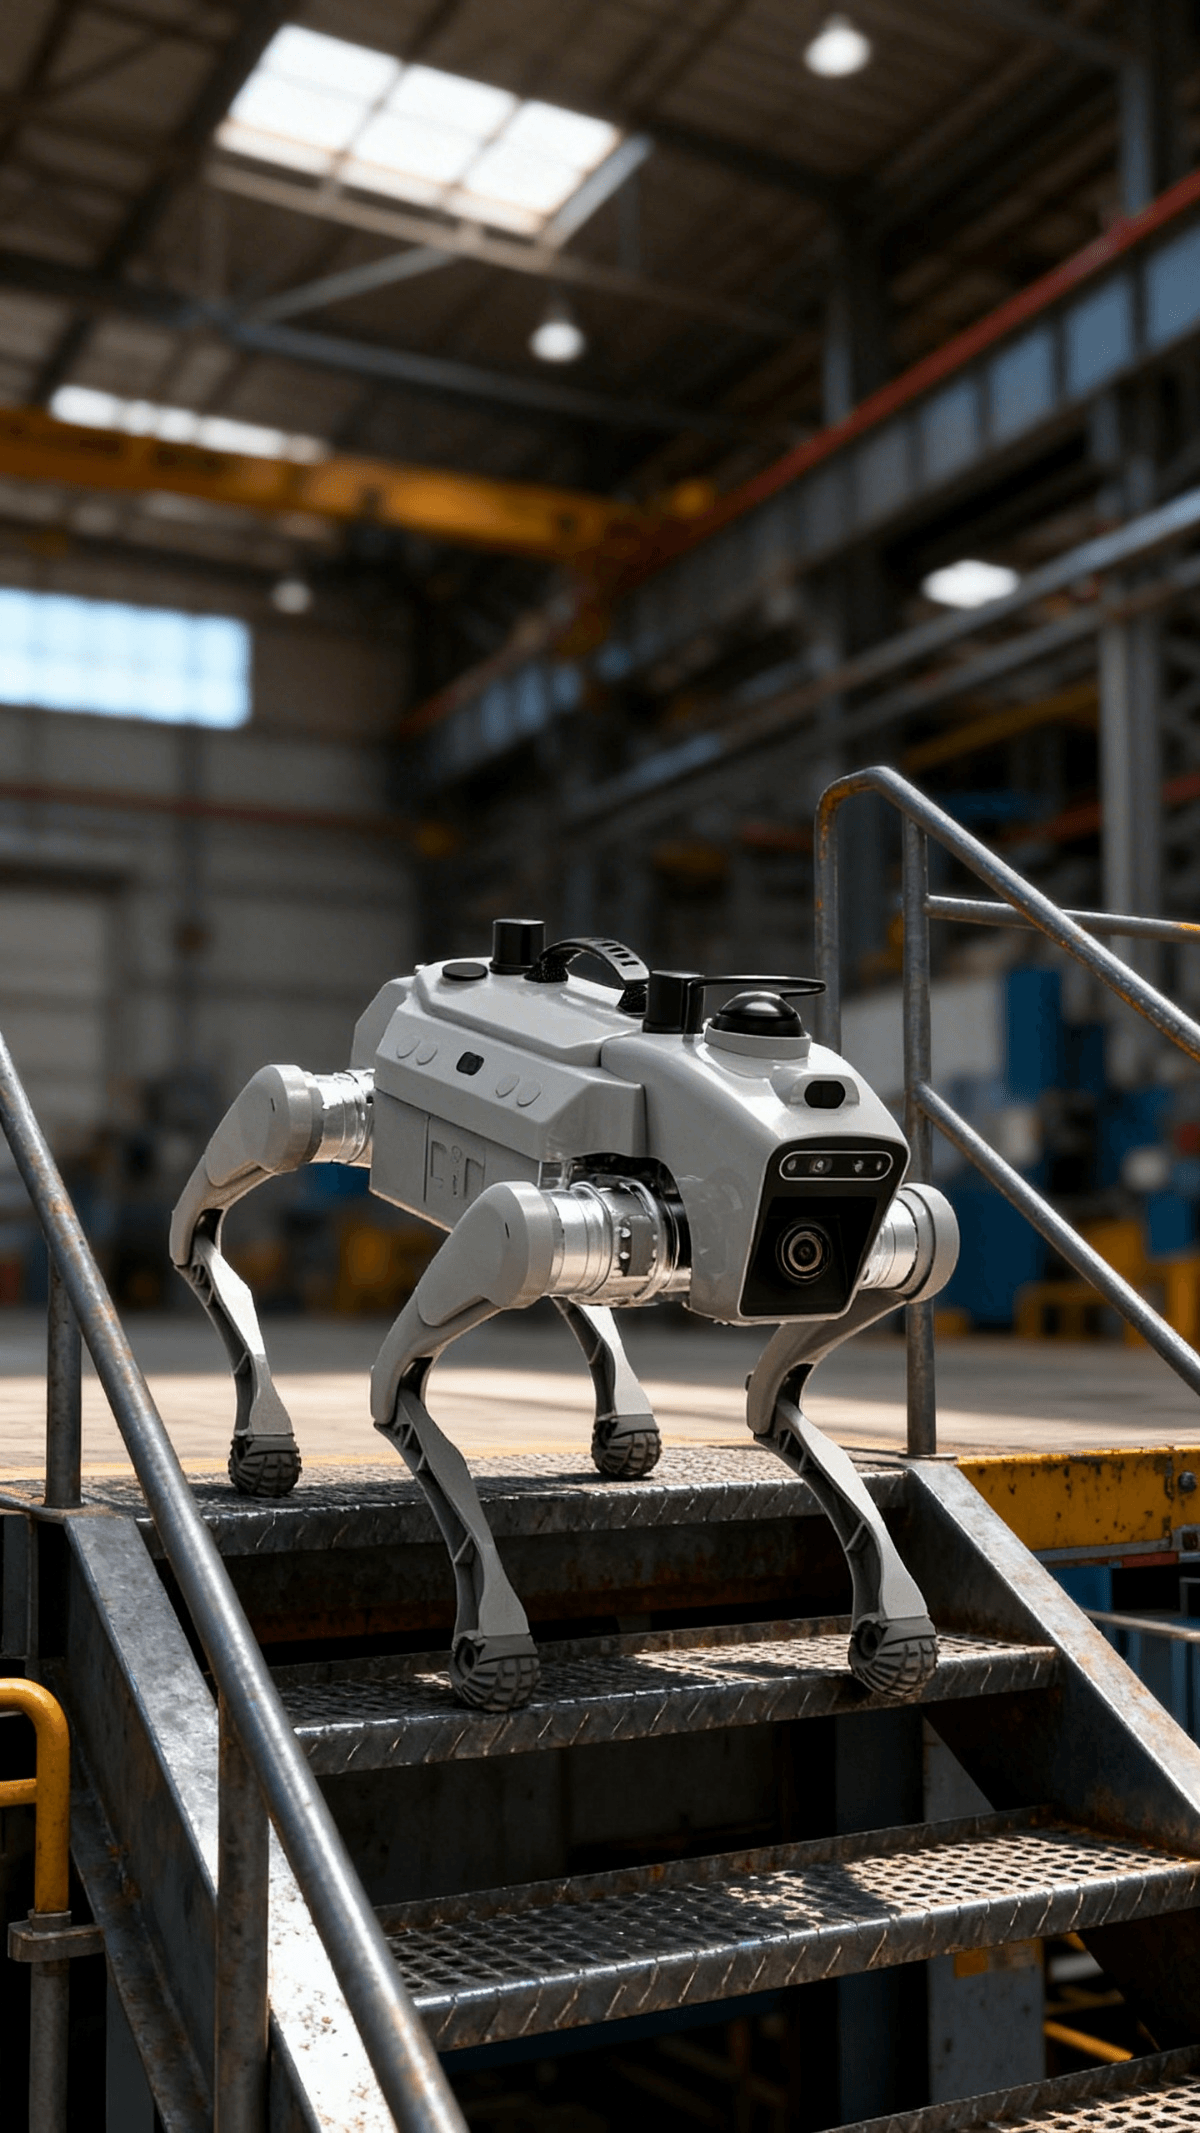
Un robot cuadrúpedo no es simplemente una cámara montada sobre cuatro patas. Una plataforma de inspección industrial puede combinar movilidad, navegación, comunicación y diferentes tecnologías de detección según los requisitos de la aplicación.
Las capacidades exactas dependen del modelo de robot y de la configuración de la carga útil.
- Navegación autónoma
La navegación autónoma es una de las capacidades básicas requeridas para la rutina. Inspección robótica.
Un robot puede utilizar tecnologías como LiDAR, cámaras, IMU, SLAM u otras tecnologías de posicionamiento para comprender su entorno, crear o utilizar un mapa existente y navegar entre puntos de inspección.
Una misión típica puede incluir:
Cartografía → Planificación de rutas → Navegación autónoma → Inspección → Recopilación de datos → Revisión remota
Esto permite que el robot repita una ruta de inspección definida sin necesidad de que un operador controle manualmente cada movimiento.
Las plataformas industriales cuadrúpedas disponibles en la actualidad suelen combinar la navegación autónoma con misiones de mapeo, evitación de obstáculos e inspección.
- Inspección visual
Las cámaras se encuentran entre las cargas útiles de inspección más utilizadas.
Un robot puede capturar imágenes o vídeos de:
- Equipo
- Tubería
- Válvulas
- Medidores
- Componentes eléctricos
- Áreas de producción
- Condiciones estructurales
- Otros puntos de inspección predefinidos
La información visual recopilada puede ser revisada posteriormente por un operador o procesada por un sistema de software adecuado.
Esto puede hacer que los registros de inspección sean más consistentes, ya que el robot puede regresar a las mismas ubicaciones y capturar datos utilizando rutas y puntos de vista predefinidos.
- Inspección térmica
Las cámaras térmicas pueden añadir una capa adicional de información más allá de las imágenes normales de luz visible.
Las diferencias de temperatura a veces pueden proporcionar indicios tempranos de condiciones anormales en los equipos, problemas eléctricos, sobrecalentamiento de componentes, problemas de aislamiento u otras condiciones que pueden no ser evidentes en una imagen de cámara estándar.
Varias plataformas de inspección cuadrúpedas industriales utilizan sensores térmicos junto con sistemas visuales y de navegación para la monitorización de los equipos.
Es importante destacar que la termografía no implica automáticamente que un robot pueda diagnosticar fallos en los equipos. En muchas aplicaciones, los datos térmicos se utilizan para identificar áreas que requieren un análisis más profundo o una verificación humana.
- Detección de gases
Para aplicaciones en las que se requiere monitorización ambiental, un robot cuadrúpedo puede transportar sensores de gas adecuados.
Dependiendo de la configuración de los sensores, los robots pueden utilizarse para monitorizar gases específicos o condiciones ambientales mientras se desplazan por zonas predefinidas.
Esto puede resultar especialmente útil cuando los equipos de inspección necesitan recopilar datos ambientales en múltiples ubicaciones.
Sin embargo, la capacidad de detección de gases depende del sensor específico, el rango de detección, las características de respuesta, la calibración y los requisitos de la aplicación. El robot en sí no debe considerarse un sustituto de un sistema de seguridad industrial completo.
- Monitoreo remoto
Un robot también puede funcionar como plataforma móvil de observación remota.
Mediante comunicación inalámbrica y transmisión de vídeo en tiempo real, un operador puede supervisar el entorno del robot sin tener que seguir físicamente toda la ruta de patrulla.
Dependiendo de la configuración del sistema, la comunicación puede utilizar tecnologías como Wi-Fi, 4G o 5G.
Esto puede resultar útil cuando el personal de inspección necesita supervisar un robot que opera en un área grande o de difícil acceso.
¿Cómo funciona una misión de inspección con robots autónomos?
El despliegue de una inspección práctica generalmente implica varios pasos.
Paso 1: Delimitar el área de inspección.
El robot primero necesita comprender el entorno en el que va a operar.
Dependiendo del sistema de navegación, se pueden utilizar tecnologías como LiDAR, cámaras, IMU, SLAM, RTK u otras tecnologías de posicionamiento para facilitar la elaboración de mapas y la localización.
Paso 2: Definir los puntos de inspección
El operador identifica los lugares que deben ser inspeccionados.
Por ejemplo:
- Equipo A
- Válvula B
- Armario eléctrico C
- Sección D del oleoducto
- Punto de control de temperatura E
No todos los lugares necesitan ser inspeccionados de la misma manera.
Paso 3: Crear una ruta de patrulla
Posteriormente, los puntos de inspección pueden organizarse en una ruta de patrullaje repetible.
La ruta debe tener en cuenta:
- Terreno
- Obstáculos
- Restricciones de acceso
- Cobertura de comunicaciones
- Tiempo de inspección requerido
- Capacidad de la batería del robot
- Requisitos del sensor
Paso 4: Realizar la inspección
El robot se desplaza a lo largo de la ruta planificada y recopila datos utilizando sus sensores integrados y sus dispositivos de inspección.
Dependiendo de la aplicación, esto puede incluir imágenes visuales, vídeo, información térmica, mediciones ambientales u otros datos de sensores.
Paso 5: Revisar los datos
La información recopilada puede ser transmitida a un operador o este podrá acceder a ella.
El operador puede revisar los datos y determinar si se requiere una inspección o un mantenimiento adicional.
Este enfoque de intervención humana es importante para su implementación práctica en la industria.
El robot puede automatizar el movimiento y la recopilación de datos, mientras que el personal humano sigue siendo responsable de interpretar los hallazgos importantes y tomar decisiones operativas.
Robot cuadrúpedo frente a robot tradicional con ruedas. Robot de inspección
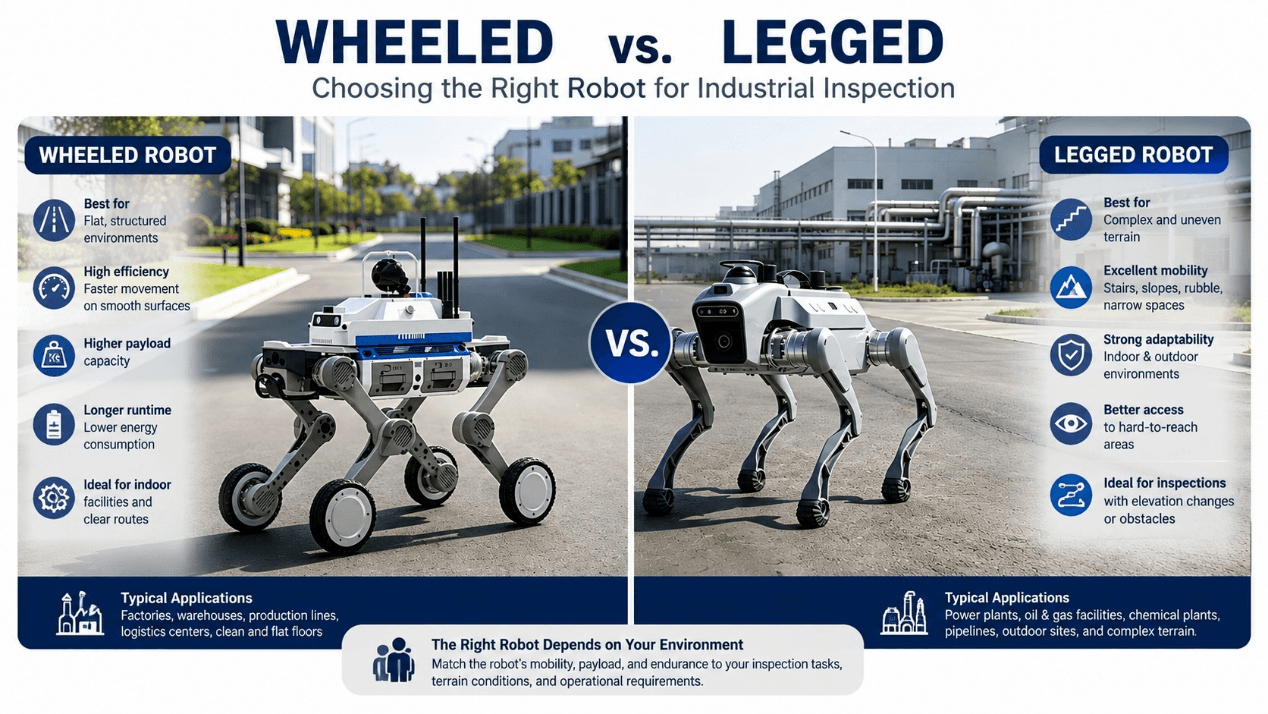
El robot móvil adecuado depende del entorno.
Los robots con ruedas pueden ser muy eficaces en superficies planas y estructuradas, y pueden ofrecer ventajas en velocidad, eficiencia y capacidad de carga útil para determinadas aplicaciones.
Los robots cuadrúpedos resultan más interesantes cuando el entorno de inspección incluye:
- Escaleras
- Terreno irregular
- Rampas
- Pequeños obstáculos
- Cambios en la elevación
- Áreas exteriores con superficies menos predecibles
Esto no significa que un robot cuadrúpedo sea siempre mejor.
Si una instalación cuenta con suelos lisos y planos y rutas sencillas, un robot móvil autónomo con ruedas puede ser una solución más eficiente.
Por lo tanto, la pregunta clave no es:
“¿Qué robot es más avanzado?”
La pregunta más pertinente es:
“¿Qué plataforma móvil se ajusta mejor al entorno real de inspección?”
Esta distinción es importante.
El valor de un robot no reside necesariamente en su capacidad para realizar todas las tareas de forma independiente. En muchas aplicaciones industriales, su mayor valor radica en permitir que el robot realice trabajos predecibles y repetitivos mientras los expertos humanos se centran en decisiones de mayor valor.
¿Cuándo tiene sentido un robot cuadrúpedo?
Puede ser conveniente evaluar un robot de inspección cuadrúpedo cuando un sitio presenta varias de las siguientes características:
- Inspecciones rutinarias frecuentes
- Grandes áreas de inspección
- Rutas de patrulla repetitivas
- Terreno irregular o difícil
- Escaleras o cambios de elevación
- La necesidad de monitorización remota
- Múltiples sensores de inspección
- Un requisito para recopilar datos de inspección de forma consistente
- Áreas donde resulta beneficioso reducir la exposición innecesaria del personal.
Por otro lado, un robot cuadrúpedo puede no ser la mejor opción para todas las aplicaciones.
Por ejemplo, los espacios extremadamente reducidos, las tareas de mantenimiento altamente especializadas o los entornos que requieren certificaciones específicas para zonas peligrosas pueden requerir soluciones diferentes.
La certificación es especialmente importante al considerar el despliegue en entornos peligrosos o potencialmente explosivos. Un robot solo debe utilizarse en dichas áreas si sus certificaciones y especificaciones técnicas cumplen con los requisitos del sitio y la aplicación específicos.
¿Qué aspectos debe evaluar antes de desplegar un robot de inspección?
Antes de elegir un robot cuadrúpedo, los clientes deberían considerar algo más que la capacidad del robot para caminar.
Una evaluación práctica debe incluir:
Área de inspección
¿Qué extensión tiene la zona que debe inspeccionarse?
Terreno
¿Hay escaleras, pendientes, terreno irregular, obstáculos u otros problemas de movilidad?
Tareas de inspección
¿Qué es exactamente lo que hay que comprobar?
¿Inspección visual? ¿Monitorización térmica? ¿Detección de gases? ¿Recopilación de datos?
Frecuencia de inspección
¿Con qué frecuencia necesita patrullar el robot?
¿Una vez al día? ¿Varias veces al día? ¿Continuamente?
Duración de la misión
¿Cuánto tiempo debe durar una misión de inspección?
La capacidad de la batería y la estrategia de carga deben evaluarse en función de la ruta y la carga útil reales.
Comunicación
¿Hay conexión Wi-Fi estable? ¿Se requiere 4G o 5G? ¿Existen zonas con cobertura de señal débil?
Carga útil
¿Qué sensores o equipos de inspección es necesario llevar?
Condiciones ambientales
La temperatura, el polvo, la exposición al agua, las condiciones de iluminación y el terreno pueden afectar al rendimiento del robot.
Intervención humana
¿Qué tareas deberían ser totalmente autónomas y cuándo debería un operador tomar el control?
Responder a estas preguntas antes de comprar un robot puede ayudar a prevenir un error común: seleccionar un robot basándose principalmente en sus especificaciones en lugar de en el flujo de trabajo de inspección real.
Un enfoque práctico para la inspección robótica
Los proyectos de robótica industrial más eficaces suelen empezar por abordar un problema específico, en lugar de centrarse en el robot en sí.
En lugar de preguntar:
“¿Qué puede hacer este robot?”
Comience con:
“¿Qué tareas de inspección son repetitivas, medibles y aptas para la automatización?”
Por ejemplo, si un operario dedica actualmente varias horas al día a recorrer unas instalaciones para comprobar visualmente el mismo equipo, un robot podría automatizar parte de ese proceso.
Si la inspección también requiere monitorización de la temperatura o detección ambiental, se pueden añadir los sensores adecuados a la plataforma.
El resultado no es necesariamente una fábrica completamente autónoma.
Puede tratarse simplemente de un flujo de trabajo de inspección más eficiente:
Experiencia humana + movilidad robótica + datos de sensores + monitorización remota
Ahí es donde los robots cuadrúpedos pueden aportar un valor práctico.
Conclusión
Los robots cuadrúpedos se están convirtiendo en una opción práctica para determinadas aplicaciones de inspección industrial.
Su combinación de movilidad mediante patas, navegación autónoma, cámaras, imágenes térmicas, sensores de gas, sistemas de comunicación y otras cargas útiles les permite realizar diferentes tipos de tareas rutinarias de inspección y recopilación de datos.
Sin embargo, el éxito de la implementación depende de que el robot se ajuste al lugar específico.
Un buen robot de inspección no es simplemente el que tiene la batería de mayor duración o el mayor número de sensores. Es la plataforma que puede realizar de forma fiable las tareas requeridas en función del terreno, las condiciones ambientales, de comunicación y operativas del lugar.
Para las empresas que evalúan robots cuadrúpedos para la inspección industrial, el mejor punto de partida es definir el área de inspección, el terreno, las tareas requeridas, la frecuencia de inspección, la duración de la misión y los requisitos de los sensores.
Si está evaluando un robot cuadrúpedo para inspección industrial, comparta con nuestro equipo su entorno de inspección, las condiciones del terreno, las tareas de inspección requeridas y la duración prevista de la patrulla. Podemos ayudarle a determinar si una plataforma cuadrúpeda es adecuada para su aplicación y recomendarle la configuración apropiada.