Produkte
0102030405
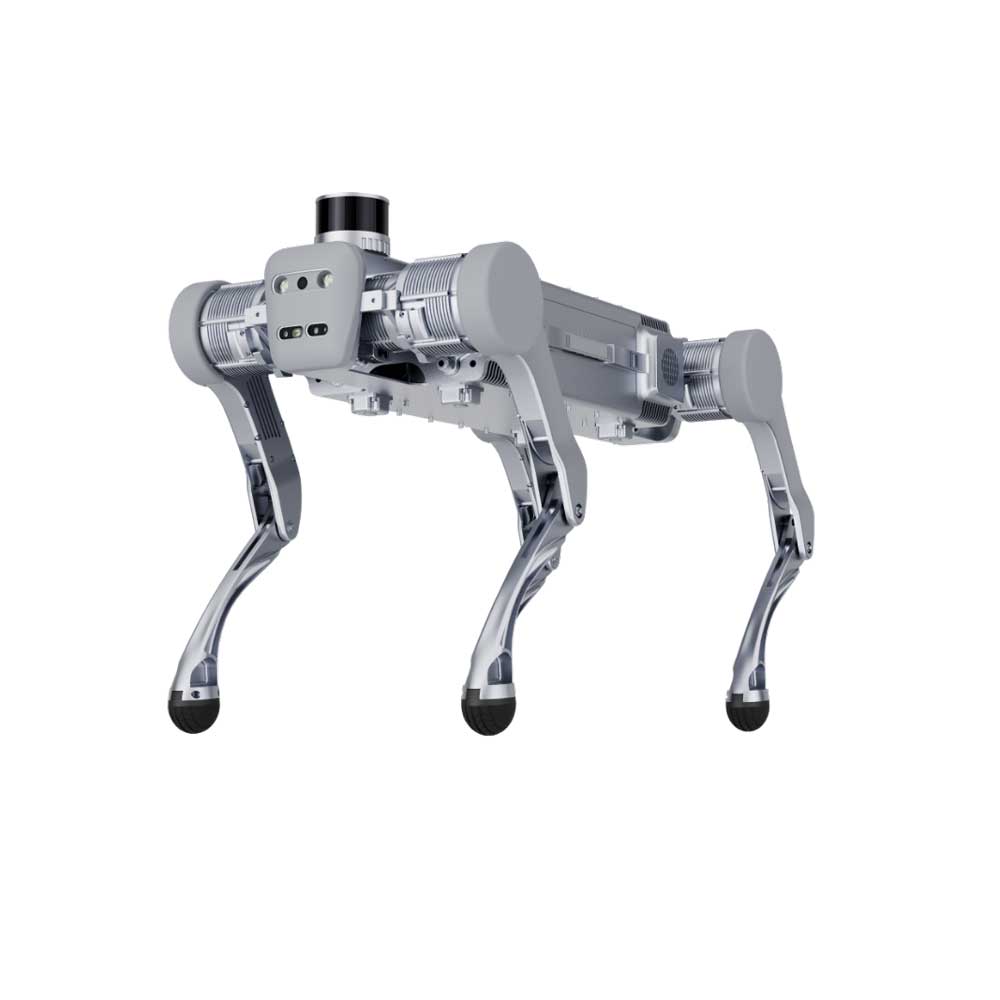
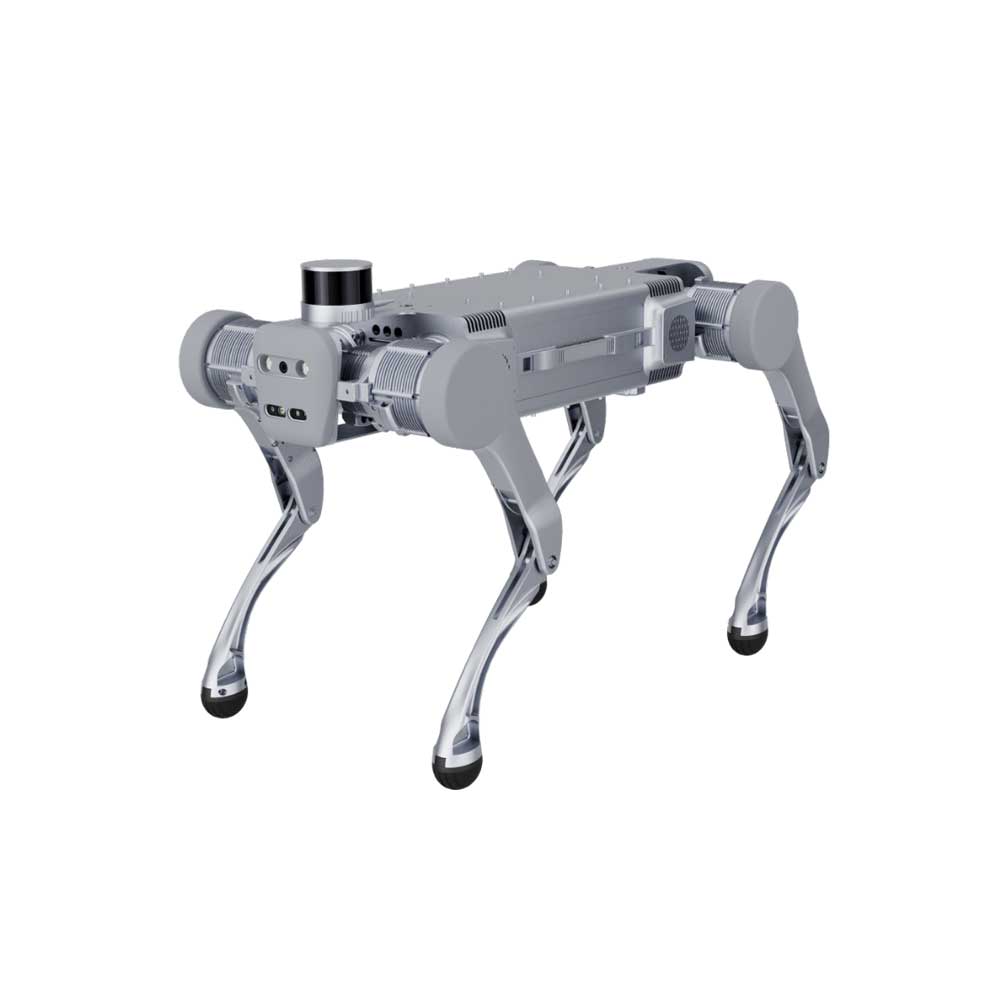
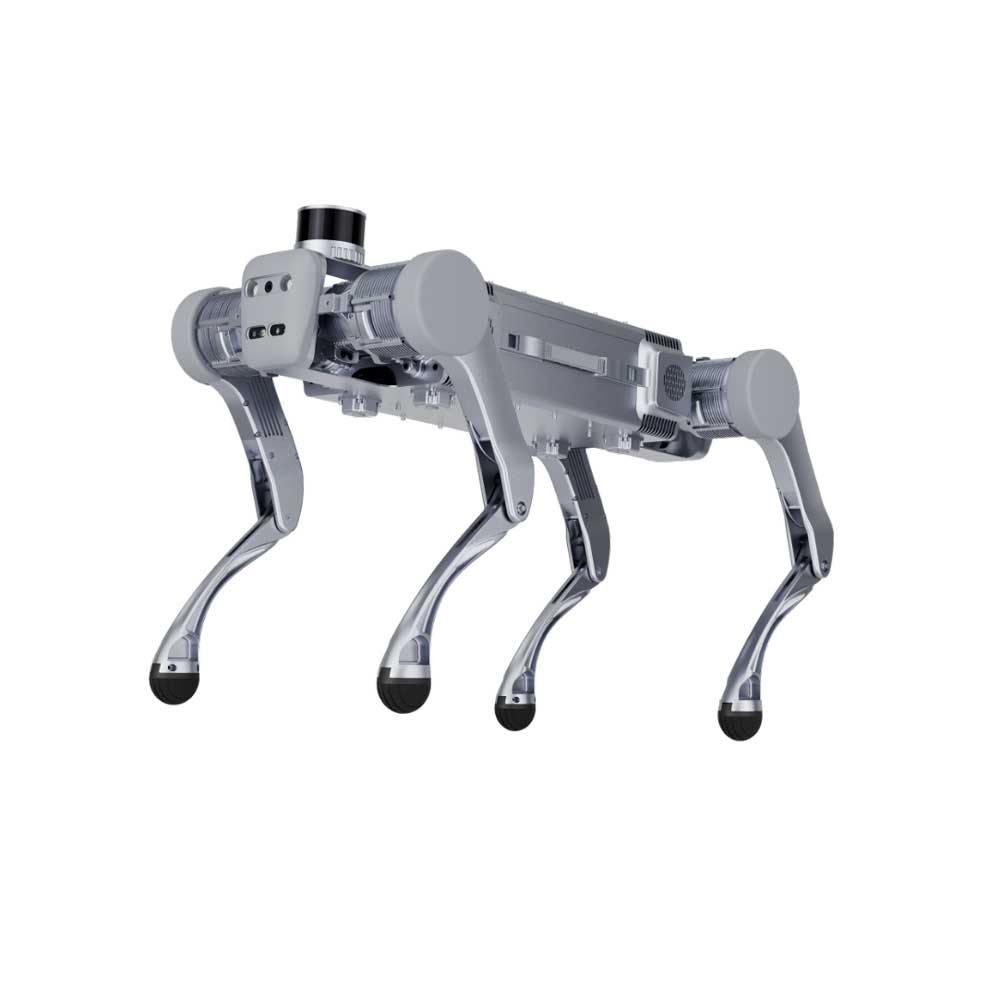
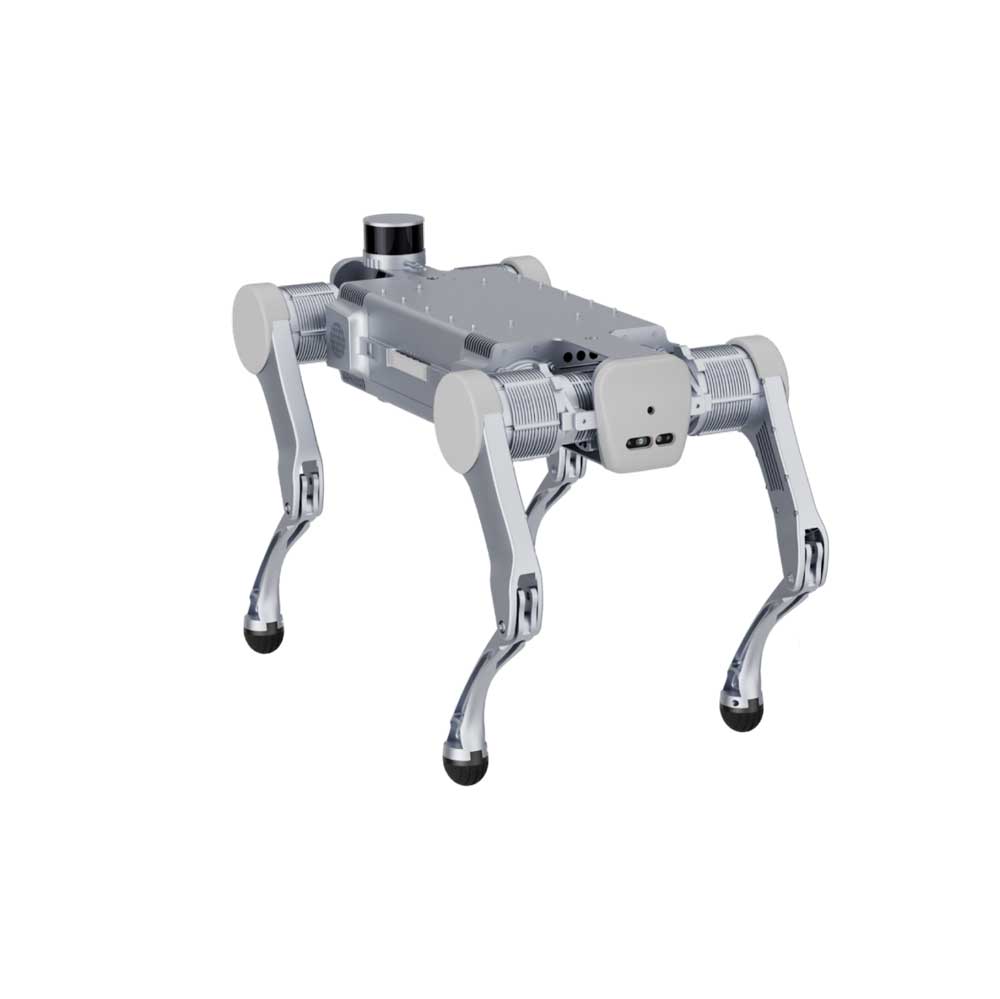
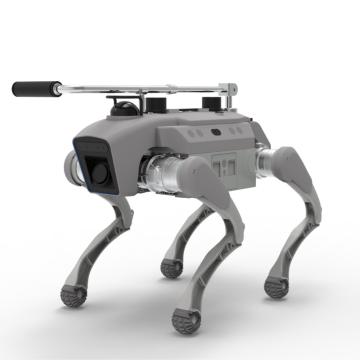
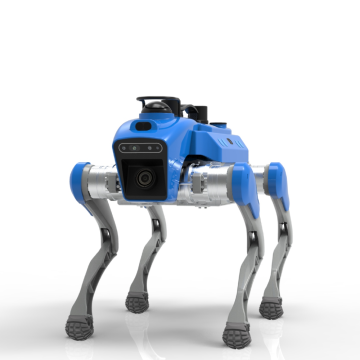
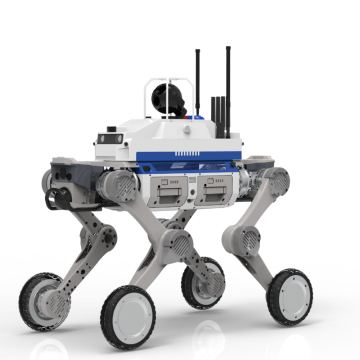
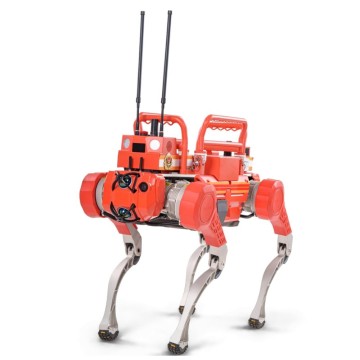
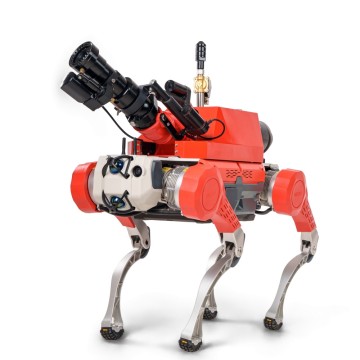
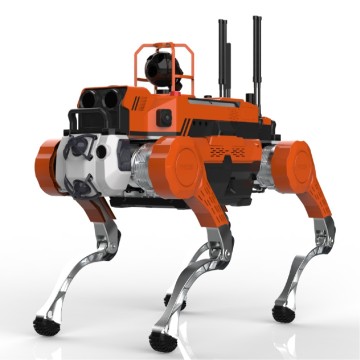
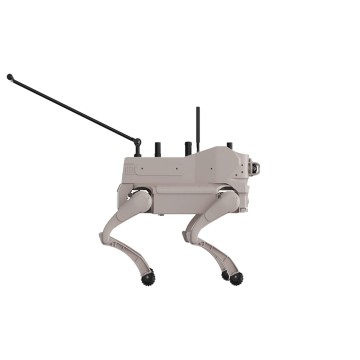
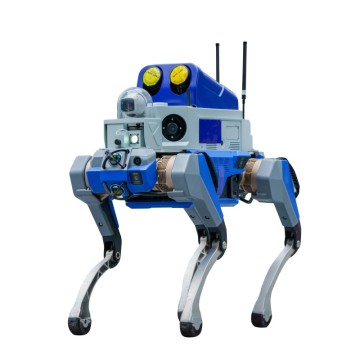
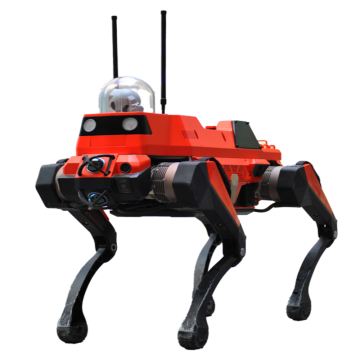
Explosionsgeschützter vierbeiniger Roboterhund von chinesischen Anbietern: Hochleistungsfähige Fabriklösung für Gefahrenbereiche
Hauptvorteil des explosionsgeschützten vierbeinigen Roboterhundes
01
Der Motor basiert auf dem Motorkommunikationsprotokoll EtherCAT, was eine genaue und schnelle Synchronisierung gewährleistet.
02
Basierend auf dem Reinforcement-Learning-MLP-Wahrnehmungs-, Betriebs- und Steuerungssystem, das eine hohe Robustheit bietet.
03
Konzipiert nach dem explosionsgeschützten Konstruktionsprinzip der Schutzklasse IIC T5 für höchste industrielle Sicherheitsstandards.
04
Basierend auf einem Cloud-zentrierten Steuerungsdesign mit Multisensorfusion, das eine einfache Integration ermöglicht.
Auf Basis des RL-Modellalgorithmus wird das explosionsgeschützte vierbeinige Roboterhund-Bewegungssteuerungsprogramm ständig optimiert und verbessert; kundenspezifische Dienstleistungen für den explosionsgeschützten vierbeinigen Roboterhund-Maschinenaufbau und -funktion werden angeboten, um die Zusammenarbeit in der Branche zu vertiefen.
Technische Spezifikationen des explosionsgeschützten vierbeinigen Roboterhundes
| Vierbeiniger Roboter (explosionsgeschützte Ausführung) | Connochaetes-C9 (Explosionsgeschützter Typ) | ||
| Roboterkörper | Grundlegende Spezifikationen | Abmessungen der nackten Maschinen | ≤1000×480×650mm |
| Gewicht der leeren Maschine | ≤85 kg (mit Akku) | ||
| Positions- und Orientierungswahrnehmung | 0~500Hz | ||
| Umweltwahrnehmung | Tiefensichtkamera ×1 Weitwinkelkamera ×1 | ||
| Fernsteuerungsmethode | Dedizierter Link zur Bildsteuerung | ||
| Bewegungssteuerungs-Host | Intel Core i5, 16 GB DDR5-Speicher, 256 GB RAM | ||
| Gemeinsame Leistung | Gelenkdrehmoment | Peak≤400Nm | |
| Drehmoment an der Nabe | —/— | ||
| Motorische Kommunikation | EtherCAT (Hochgeschwindigkeits-Präzisionssynchronisation) | ||
| Mobilität | Stabile Reisegeschwindigkeit | 0–2,98 m/s (Gehen in unwegsamem Gelände) | |
| Stabiles Treppensteigen | ≥23 cm (Vorwärts/Rückwärts Treppen hinauf und hinunter) | ||
| Klettern an einem stabilen Hang | ≥25° (Vorwärts / Rückwärts bergauf und bergab) | ||
| Bewegungslastkapazität | ≥30 kg | ||
| Kontinuierliche Ausdauer | ≥4,5 h/15 km (Kapazität: 42 Ah) | ||
| Arbeitsumgebung | Betriebstemperatur | -20℃~60℃ | |
| Schutzklasse (IP65) | IP65 | ||
| Explosionsgeschützte Klasse | EX d IIB T5 Gb | ||
| Anwendungsintegration | Anwendungsmodule | Navigation und Positionierung | Laser-Radar + Beidou-Positionierung |
| Drahtlose Kommunikation | 2,4+5,8 GHz drahtloses WLAN/4G/5G/MESH selbstorganisierendes Netzwerk usw. | ||
| Dual-Light-Kamera | Sichtbares 30x + Wärmebild 384*288 (oder 640*512) | ||
| Gasüberwachung | Temperatur und Luftfeuchtigkeit, PM2,5, PM10, SO₂, CO, O₃, SF₆ | ||
| Sprach-Gegensprechanlage | Vollduplex-Zweiwege-Sprachsprechanlage / Lokale Backend-Übertragung | ||
| Mehrarmkoordination | Intelligente kooperative Mehrachsen-Roboterarm-/Doppelarm-Arbeit | ||
| Anwendungshost | I7+DDR5 32G+256GB, GPU-Host usw. | ||
| Anwendungssoftware | Terminal-Handsteuerung | Fernbedienung, Terminal-App oder webbasierte grafische Steuerung | |
| Cloud-zentralisierte Steuerung | Zugriff auf mehrere Computer/autonome Navigation/Aufgabenverteilung | ||
Häufig gestellte Fragen (FAQ)
Welche Explosionsschutzklasse hat der Roboterhund Connochaetes-C9?
Das Connochaetes-C9 verfügt über ein explosionsgeschütztes Design der Klasse EX d IIB T5 Gb, wodurch es hochsicher ist und die strengen industriellen Sicherheitsstandards für explosionsgefährdete Bereiche erfüllt.
Welches Protokoll verwendet der Motor und wie trägt es zur Synchronisierung bei?
Die Motorkommunikation basiert auf dem EtherCAT-Protokoll. Diese schnelle und präzise Synchronisierung gewährleistet eine genaue Echtzeit-Bewegungssteuerung und ein außergewöhnliches Ansprechverhalten in anspruchsvollem Gelände.
Welche Nutzlastkapazität und Akkulaufzeit hat dieser vierbeinige Roboter?
Der Roboterhund hat eine Bewegungslastkapazität von ≥30 kg. Mit seinem 42-Ah-Akku bietet er eine kontinuierliche Laufzeit von ≥4,5 Stunden oder eine Reichweite von bis zu 15 km mit einer einzigen Akkuladung.
Kann der Roboter Treppen und steile Hänge selbstständig erklimmen?
Ja. Es kann Treppen bis zu einer Höhe von ≥23 cm (sowohl vorwärts als auch rückwärts) stabil steigen und Steigungen von ≥25° bewältigen, wobei es das Gleichgewicht hält.
Welche Sensormodule können für die Umweltüberwachung integriert werden?
Es unterstützt die Integration von Duallichtkameras (sichtbar + thermisch), Gasüberwachungssensoren (für Temperatur, Luftfeuchtigkeit, PM2.5, PM10, SO₂, CO, O₃, SF₆), Vollduplex-Sprach-Intercoms und Roboterarmen.
Wie wird der vierbeinige Roboter gesteuert und verwaltet?
Es unterstützt die manuelle Steuerung über einen dedizierten Bildsteuerungslink, eine Terminal-App oder eine webbasierte grafische Steuerung sowie die cloudbasierte zentrale Steuerung für den Zugriff mehrerer Computer, die autonome Navigation und die Aufgabenverteilung.