Produkte
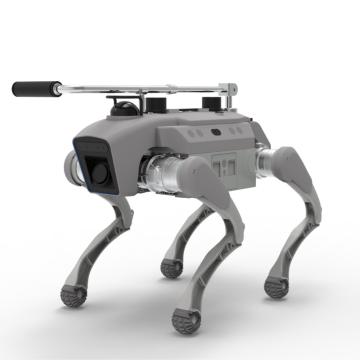
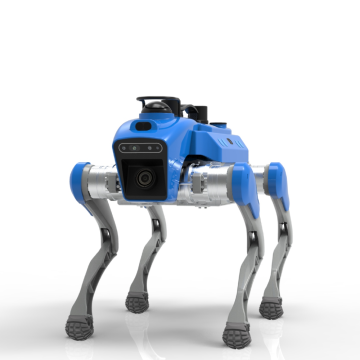
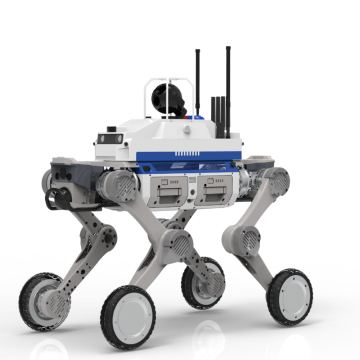
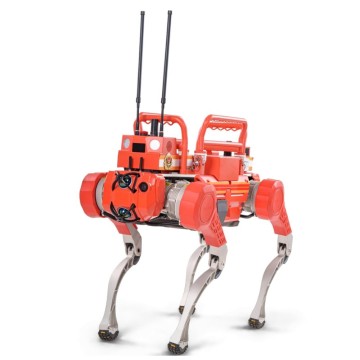
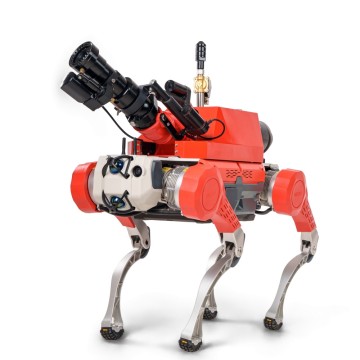
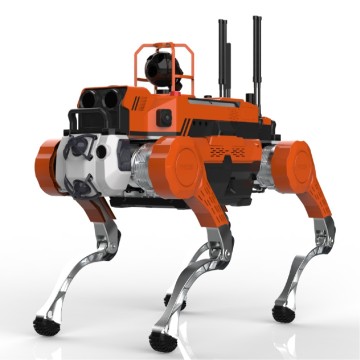
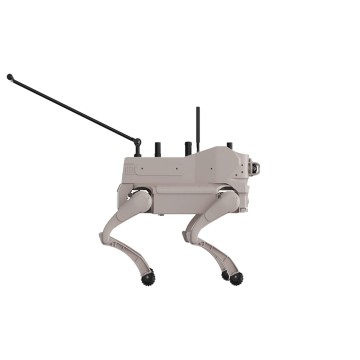
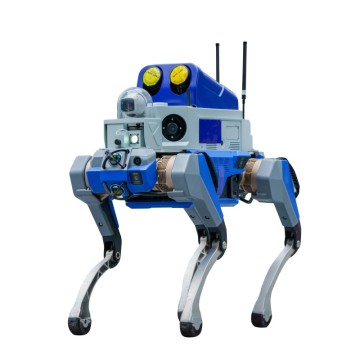
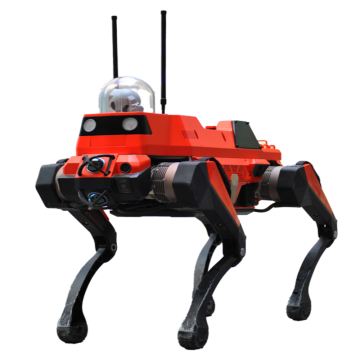
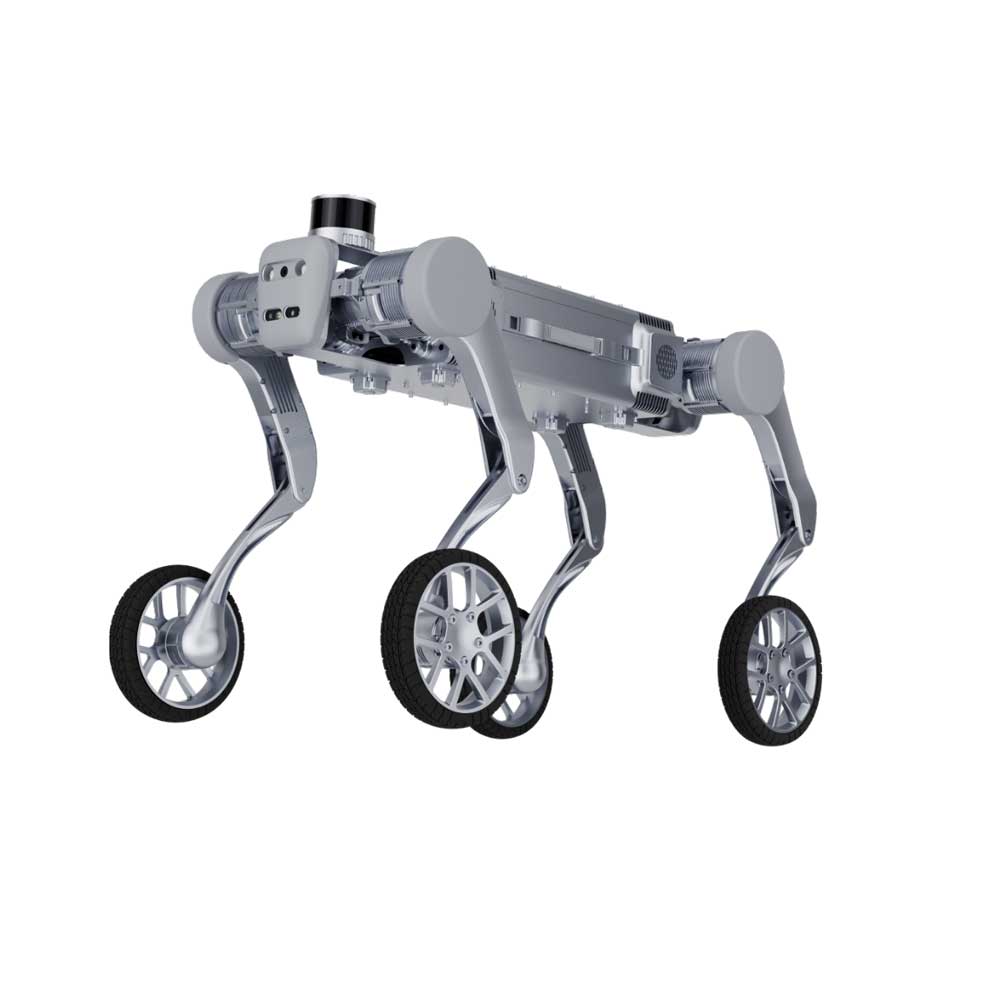
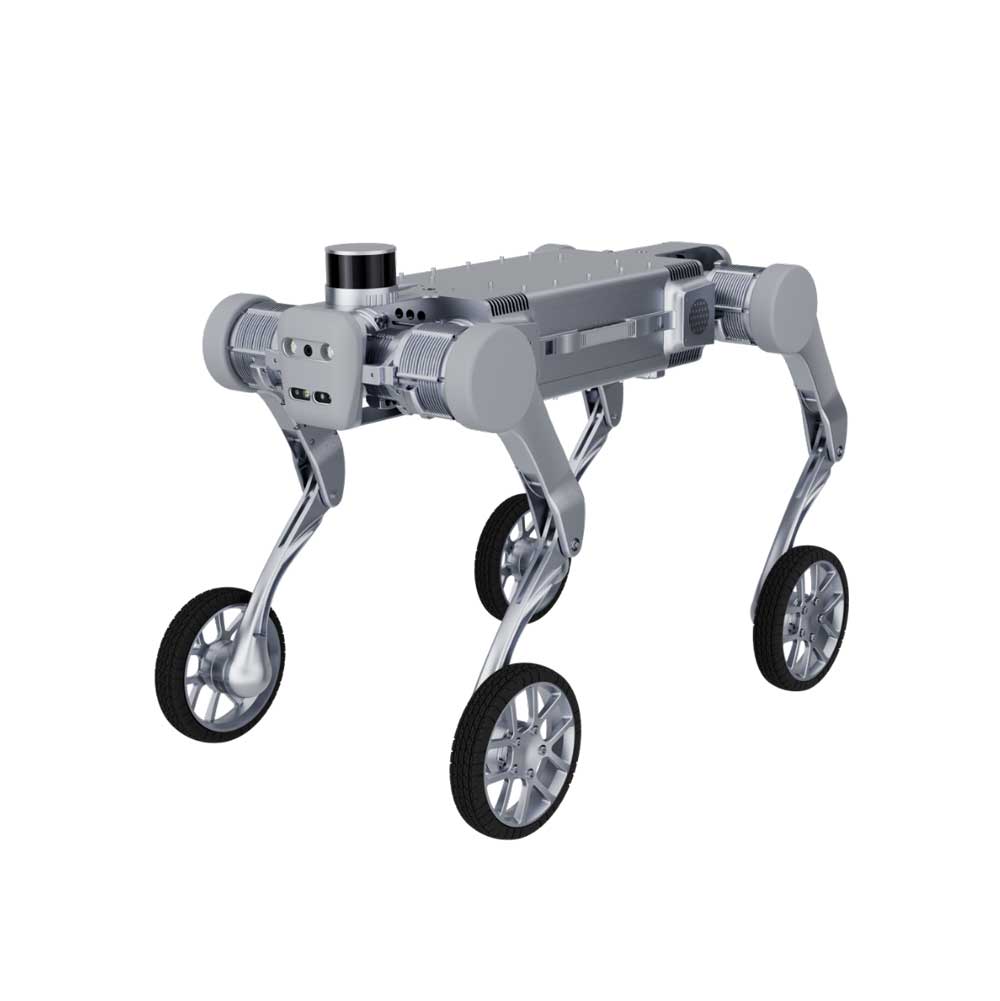
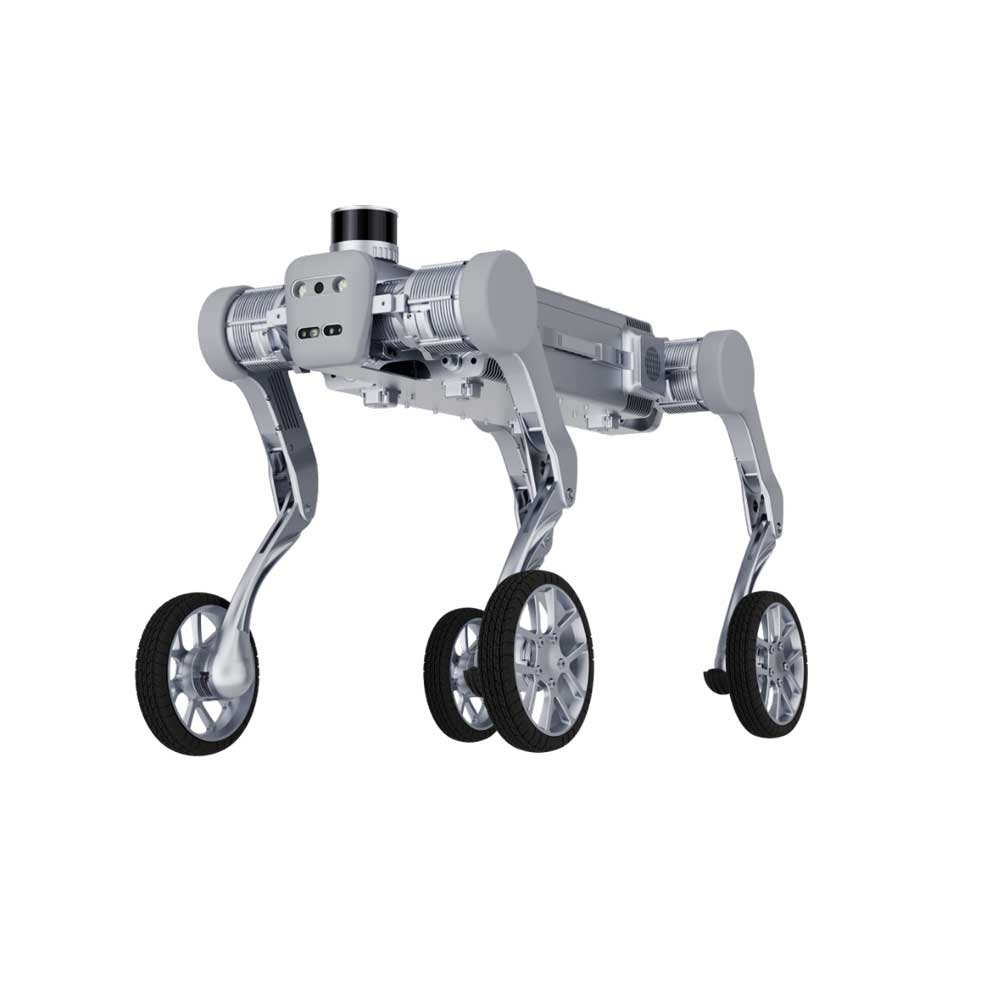
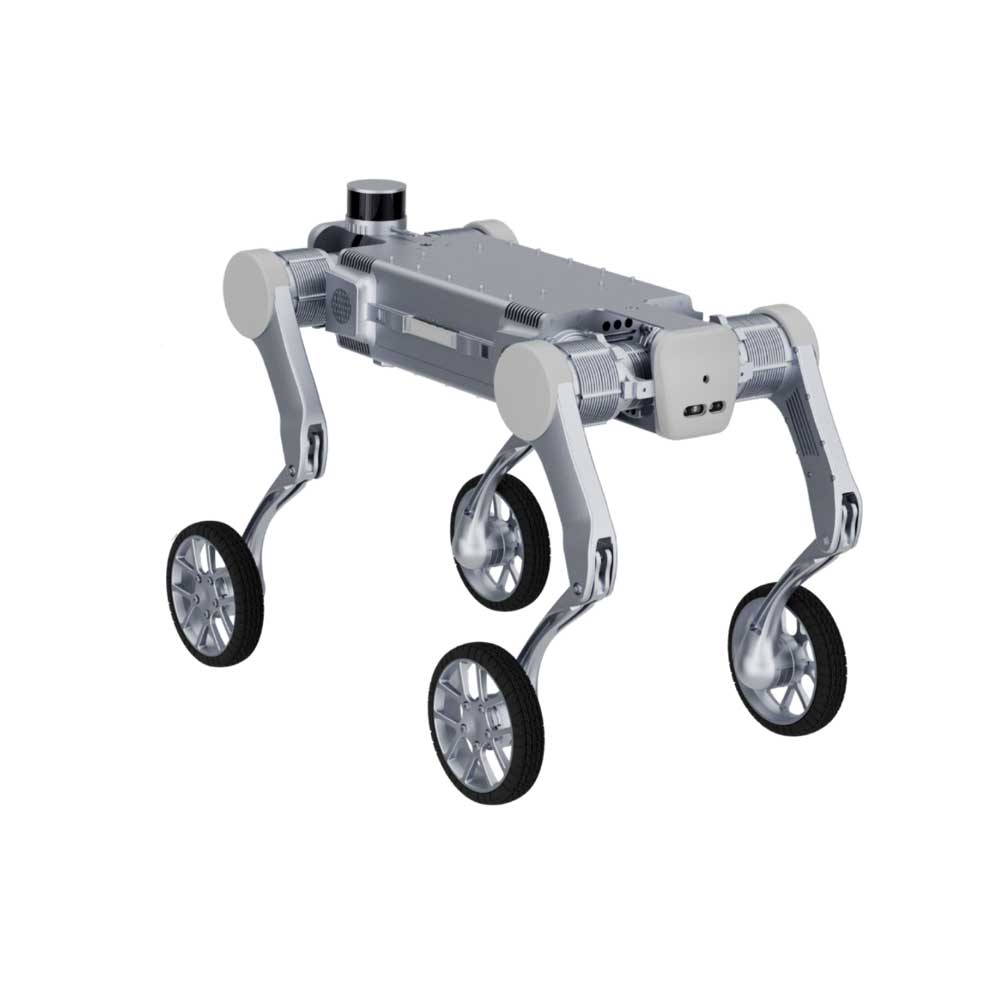
Industrieller vierbeiniger Radroboterhund aus China von vertrauenswürdigen Lieferanten | Hochleistungsfähige Fabriklösungen
Hauptvorteil des vierbeinigen, radgetriebenen Roboterhundes
Dieser vierbeinige, radgetriebene Roboterhund basiert auf dem EtherCAT-Motorkommunikationsprotokoll und zeichnet sich durch Genauigkeit und hohe Geschwindigkeit aus.
Der vierbeinige, radgetriebene Roboterhund basiert auf dem Reinforcement-Learning-MLP-Wahrnehmungs- und Steuerungssystem und zeichnet sich durch hohe Robustheit aus;
Der vierbeinige, radgetriebene Roboterhund verwendet einen importierten Hochleistungsakku vom Typ 18650, der sicher und langlebig ist;
Basierend auf einem Cloud-zentrierten Steuerungsdesign mit Multisensorfusion ermöglicht es eine einfache Integration.
Technische Spezifikationen des vierbeinigen, radgetriebenen Roboterhundes
| Vierbeiniger Radroboter (Allgemeiner Typ) | Gazella-G7 Pro (Allgemeiner Radtyp) | ||
| Roboterkörper | Grundlegende Spezifikationen | Abmessungen der nackten Maschine | ≤1000×480×650mm |
| Gewicht der leeren Maschine | ≤65 kg (mit Akku) | ||
| Positions- und Orientierungswahrnehmung | 0~500Hz | ||
| Umweltwahrnehmung | Tiefensichtkamera ×1 Weitwinkelkamera ×1 | ||
| Fernsteuerungsmethode | Dedizierter Link zur Bildsteuerung | ||
| Bewegungssteuerungs-Host | Intel Core i5, 16 GB DDR5-Speicher, 256 GB RAM | ||
| Gemeinsame Leistung | Gelenkdrehmoment | Peak ≤350Nm | |
| Drehmoment an der Nabe | Peak ≤50Nm | ||
| Motorische Kommunikation | EtherCAT (Hochgeschwindigkeits-Präzisionssynchronisation) | ||
| Mobilität | Stabile Reisegeschwindigkeit | 0–5,98 m/s (Gehen in unwegsamem Gelände) | |
| Stabiles Treppensteigen | ≥25 cm (Vorwärts/Rückwärts Treppen hinauf und hinunter) | ||
| Klettern an einem stabilen Hang | ≥30° (vorwärts/rückwärts bergauf und bergab) | ||
| Bewegungslastkapazität | ≥20 kg | ||
| Kontinuierliche Ausdauer | ≥4,5 h/15 km (Kapazität: 42 Ah) | ||
| Arbeitsumgebung | Betriebstemperatur | -20℃~60℃ | |
| Schutzklasse (IP65) | IP65 | ||
| Explosionsgeschützte Klasse | —/— | ||
| Anwendungsintegration | Anwendungsmodule | Navigation und Positionierung | Laser-Radar + Beidou-Positionierung |
| Drahtlose Kommunikation | 2,4+5,8 GHz drahtloses WLAN/4G/5G/MESH selbstorganisierendes Netzwerk usw. | ||
Häufig gestellte Fragen (FAQ)
QWas ist die maximale stabile Reisegeschwindigkeit der Gazella-G7 Pro?
Der vierbeinige, radgetriebene Roboterhund Gazella-G7 Pro kann beim Gehen in unwegsamem Gelände eine stabile Fahrgeschwindigkeit von 0 bis 5,98 m/s erreichen.
QWelches Motorkommunikationsprotokoll verwendet der Roboter?
Der Roboterhund basiert auf dem EtherCAT-Motorkommunikationsprotokoll, das eine schnelle und präzise Synchronisierung der Gelenk- und Nabenmotoren ermöglicht.
QWie lange beträgt die kontinuierliche Akkulaufzeit dieses Roboterhundes?
Ausgestattet mit einem Hochleistungsakku mit 42 Ah, der importierte 18650-Zellen verwendet, bietet der Roboter eine kontinuierliche Laufzeit von ≥4,5 Stunden oder bis zu 15 Kilometern.
QWelche Grenzen gelten für das Treppen- und Steigen mit der Gazella-G7 Pro?
Der Roboterhund kann Treppen mit einer Höhe von ≥25 cm und Steigungen von ≥30° sowohl vorwärts als auch rückwärts stabil bewältigen.
QWelche Schutzart und welchen Betriebstemperaturbereich bietet das Gerät?
Die Gazella-G7 Pro verfügt über die Schutzart IP65 und ist somit äußerst widerstandsfähig gegen Staub und Wasser. Sie kann zuverlässig in einem Temperaturbereich von -20℃ bis 60℃ betrieben werden.
QWelche Nutzlastkapazität kann der Roboterhund tragen?
Der Roboter verfügt über eine Bewegungslastkapazität von ≥20kg, wodurch er verschiedene Anwendungsmodule für Navigation, Positionierung und drahtlose Kommunikation integrieren kann.