

أخبار


كيف يمكن لروبوت رباعي الأرجل أن يقوم بأتمتة عمليات الفحص الصناعي الروتينية؟
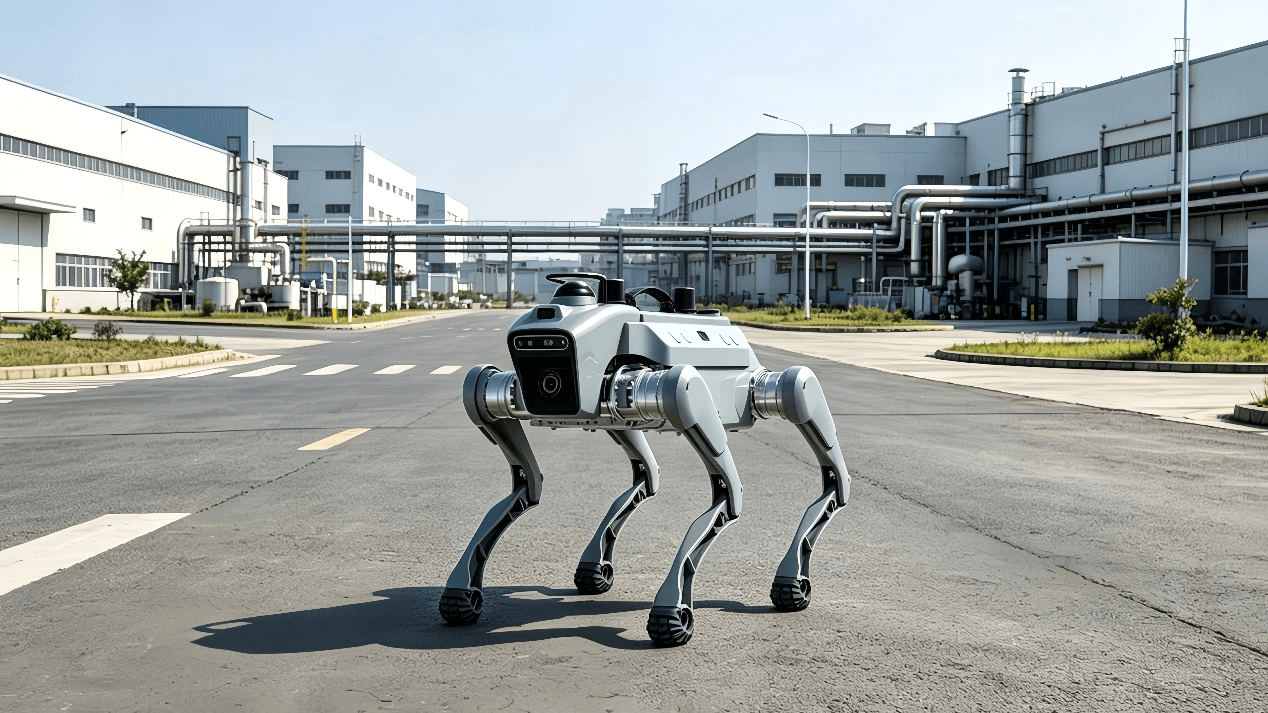
غالباً ما تكون عمليات التفتيش الصناعي متكررة، وتستغرق وقتاً طويلاً، ويصعب توسيع نطاقها. ففي المصانع الكبيرة، ومحطات توليد الطاقة، ومنشآت الطاقة، ومواقع البنية التحتية، قد تحتاج فرق التفتيش إلى اتباع المسارات نفسها، وفحص المعدات نفسها، وتسجيل بيانات مماثلة، وتكرار العملية يومياً أو أسبوعياً.
لا تتطلب كل مهمة تفتيش أن يقوم شخص ما بالتجول فعلياً في الموقع بأكمله.
هذا هو المكان روبوت رباعي الأرجليمكن أن توفر الروبوتات رباعية الأرجل خيارًا عمليًا لأتمتة عمليات الفحص. فمن خلال الجمع بين الحركة رباعية الأرجل والملاحة الذاتية وأجهزة استشعار الفحص المختلفة، يمكن للروبوت رباعي الأرجل أداء مهام فحص روتينية محددة، وجمع البيانات، والسماح للمشغلين بمراقبة ظروف الموقع عن بُعد.
الهدف ليس استبدال المفتشين البشريين. بدلاً من ذلك، يمكن للروبوت أن يتولى مهام جمع البيانات والدوريات المتكررة، بينما يظل البشر مسؤولين عن التحليل واتخاذ القرارات والصيانة والمهام التي تتطلب حكماً بشرياً.
لماذا يجب أتمتة عمليات التفتيش الصناعي الروتينية؟
لا يزال التفتيش التقليدي ضرورياً للعديد من العمليات الصناعية. ومع ذلك، قد تخلق الدوريات اليدوية الروتينية العديد من التحديات.
مسارات التفتيش المتكررة
تتطلب العديد من مهام التفتيش من الموظفين زيارة نفس المواقع بشكل متكرر.
على سبيل المثال، قد يحتاج المشغل إلى ما يلي:
- فحص مؤشرات المعدات
- فحص خطوط الأنابيب والآلات
- راقب ظروف التشغيل
- سجل درجات الحرارة أو القراءات الأخرى
- تحقق من وجود أي تشوهات ظاهرة
- مراقبة مناطق محددة من المنشأة
عندما تتكرر هذه المهام بشكل متكرر، يمكن قضاء قدر كبير من وقت العمل في مجرد المشي بين نقاط التفتيش وجمع المعلومات الروتينية.
يمكن للروبوت المتنقل أن يؤدي بعض هذه المهام المتكررة وفقًا لمسارات فحص محددة مسبقًا.
مناطق تفتيش واسعة
يمكن أن تغطي المنشآت الصناعية مساحات واسعة وقد تشمل طوابق متعددة، وأقسام خارجية، وغرف معدات، وممرات، ومناطق أخرى.
يمكن برمجة روبوت رباعي الأرجل للقيام بدوريات في مناطق محددة وجمع البيانات عند نقاط تفتيش محددة مسبقًا. وهذا من شأنه أن يساعد فرق التفتيش على تركيز وقتها على المهام التي تتطلب خبرة مهنية بدلاً من الحركة والمراقبة الروتينية.
تضاريس وعرة أو غير مستوية
لا تُصمم البيئات الصناعية دائمًا لـ روبوت ذو عجلاتس.
يمكن أن تجعل السلالم والمنحدرات والأسطح غير المستوية والعوائق الصغيرة والتغيرات في الارتفاع عملية الفحص المتنقل أكثر صعوبة.
من أهم مزايا المنصة رباعية الأرجل قدرتها على الحفاظ على الحركة عبر أنواع معينة من التضاريس غير المستوية والسلالم. وقد أثبتت الأبحاث والتطبيقات التجارية جدوى استخدام الروبوتات رباعية الأرجل في عمليات الفحص وجمع البيانات في البيئات الصناعية والإنشائية المعقدة.
مع ذلك، تعتمد قدرة الروبوت على العمل في التضاريس المختلفة على نوعه، والبيئة المحيطة به، وحمولته، وظروف التشغيل. ولا يزال تقييم الموقع ضروريًا قبل نشره.
ما الذي يمكن أن يفعله الروبوت رباعي الأرجل فعلياً أثناء عملية التفتيش؟
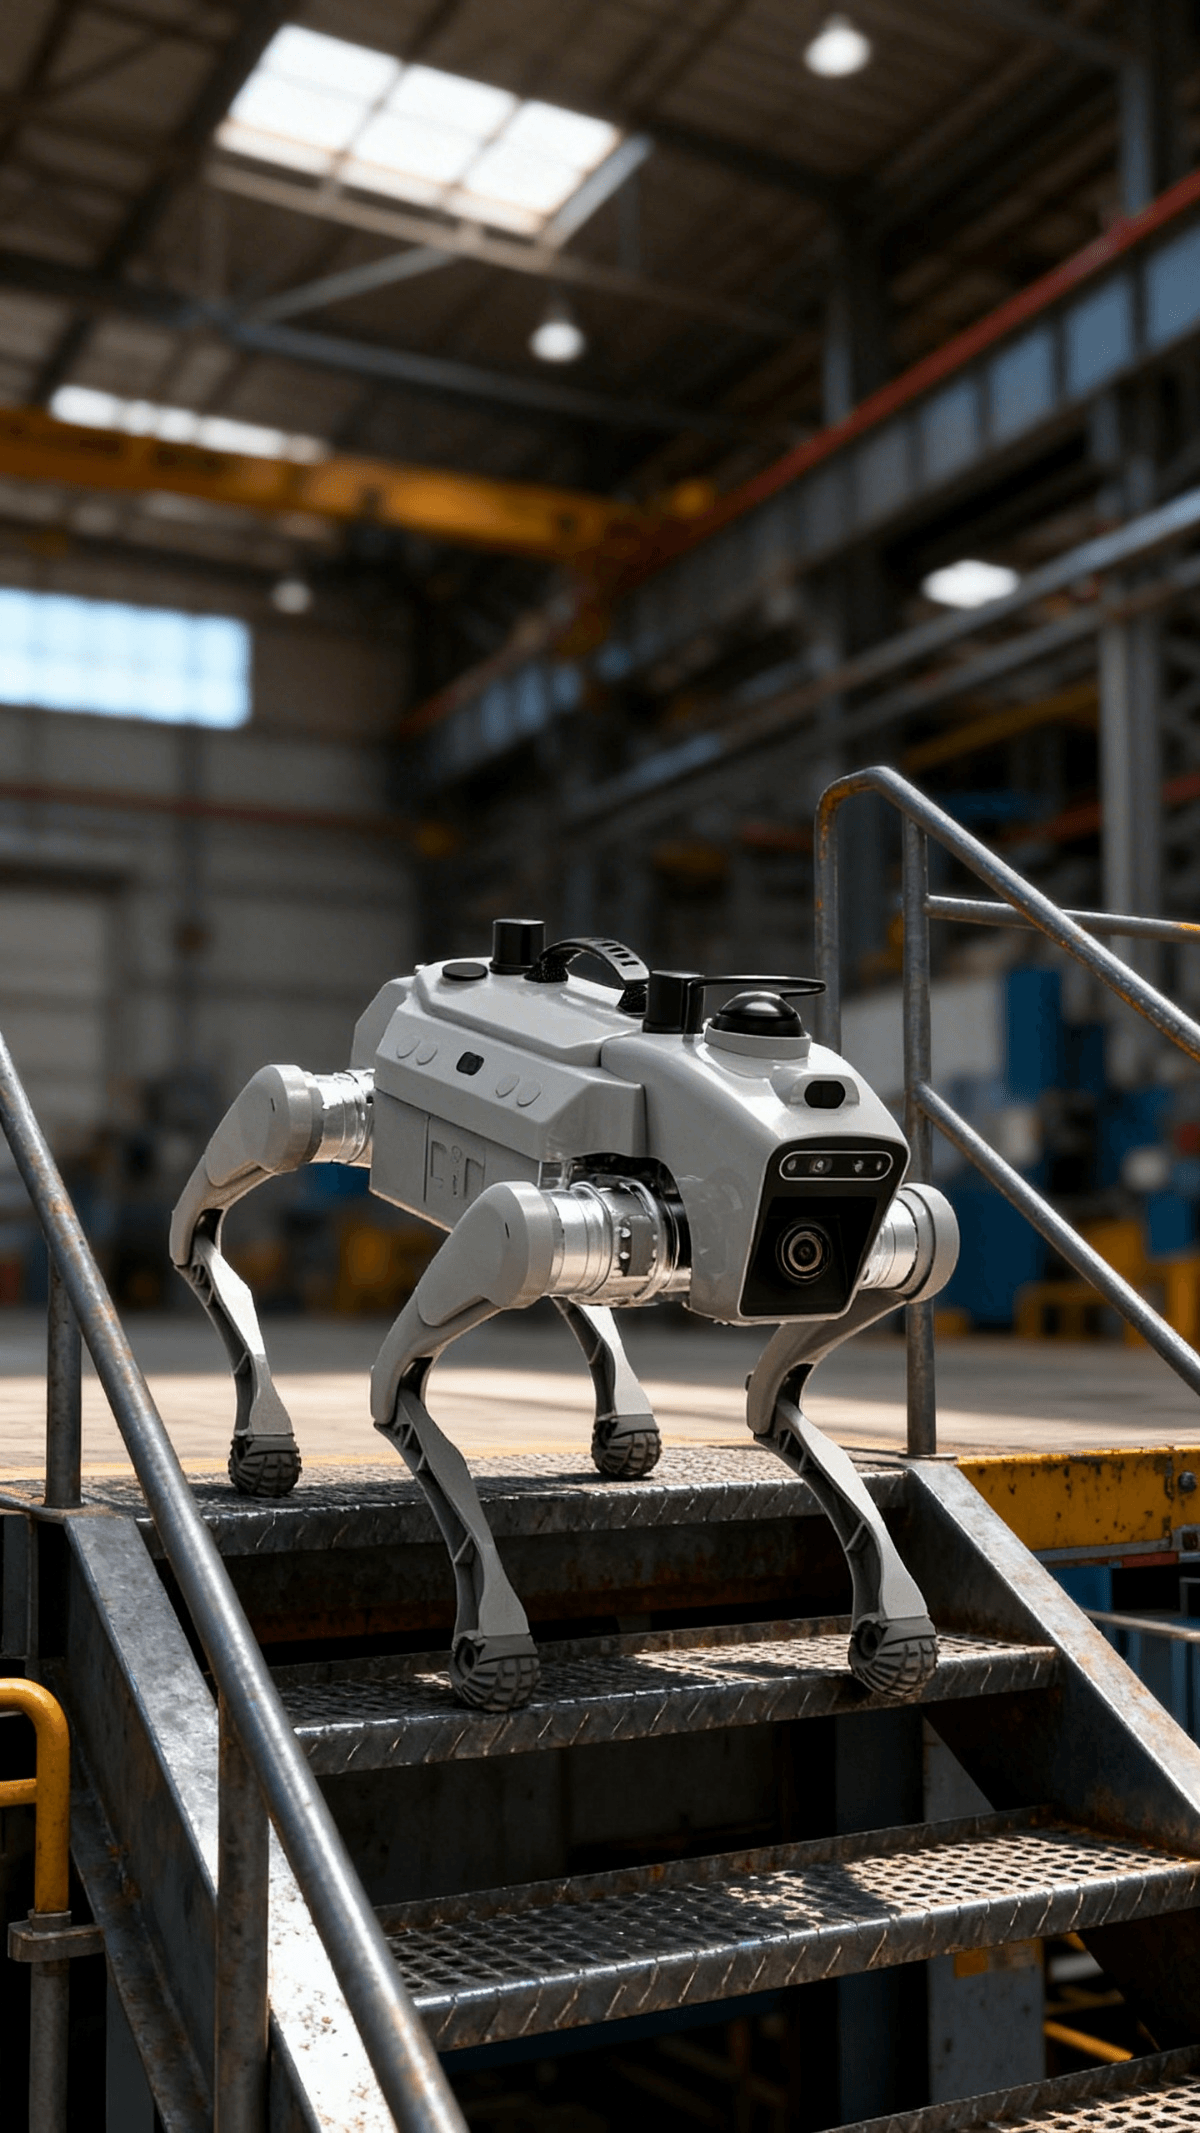
الروبوت رباعي الأرجل ليس مجرد كاميرا مثبتة على أربع أرجل. يمكن لمنصة الفحص الصناعية أن تجمع بين الحركة والملاحة والاتصال وتقنيات الاستشعار المختلفة وفقًا لمتطلبات التطبيق.
تعتمد القدرات الدقيقة على طراز الروبوت وتكوين الحمولة.
- الملاحة الذاتية
يُعدّ نظام الملاحة الذاتية أحد القدرات الأساسية المطلوبة للرحلات الروتينية الفحص الآلي.
يمكن للروبوت استخدام تقنيات مثل LiDAR والكاميرات و IMU و SLAM أو تقنيات تحديد المواقع الأخرى لفهم بيئته، وبناء خريطة موجودة أو استخدامها، والتنقل بين نقاط الفحص.
قد تتضمن المهمة النموذجية ما يلي:
رسم الخرائط ← تخطيط المسار ← الملاحة الذاتية ← الفحص ← جمع البيانات ← المراجعة عن بُعد
وهذا يسمح للروبوت بتكرار مسار فحص محدد دون الحاجة إلى مشغل للتحكم يدويًا في كل حركة.
تجمع المنصات الصناعية رباعية الأرجل المتوفرة اليوم عادةً بين الملاحة الذاتية ورسم الخرائط وتجنب العوائق ومهام التفتيش.
- الفحص البصري
تُعد الكاميرات من بين أكثر أدوات الفحص استخداماً.
يمكن للروبوت التقاط صور أو مقاطع فيديو لما يلي:
- معدات
- الأنابيب
- الصمامات
- المقاييس
- المكونات الكهربائية
- مناطق الإنتاج
- الظروف الهيكلية
- نقاط تفتيش أخرى محددة مسبقاً
يمكن بعد ذلك مراجعة المعلومات المرئية التي تم جمعها بواسطة مشغل أو معالجتها بواسطة نظام برمجي مناسب.
وهذا من شأنه أن يجعل سجلات التفتيش أكثر اتساقًا لأن الروبوت يمكنه العودة إلى نفس المواقع والتقاط البيانات باستخدام مسارات ونقاط رؤية محددة مسبقًا.
- الفحص الحراري
يمكن للكاميرات الحرارية أن تضيف طبقة أخرى من المعلومات تتجاوز الصور العادية الملتقطة بالضوء المرئي.
قد توفر اختلافات درجات الحرارة أحيانًا مؤشرات مبكرة على ظروف غير طبيعية للمعدات، أو مشاكل كهربائية، أو ارتفاع درجة حرارة المكونات، أو مشاكل في العزل، أو ظروف أخرى قد لا تكون واضحة من صورة كاميرا عادية.
تستخدم العديد من منصات الفحص الصناعية رباعية الأرجل أجهزة استشعار حرارية إلى جانب أنظمة الرؤية والملاحة لمراقبة المعدات.
من المهم ملاحظة أن التصوير الحراري لا يعني بالضرورة قدرة الروبوت على تشخيص أعطال المعدات. ففي العديد من التطبيقات، تُستخدم البيانات الحرارية لتحديد المناطق التي تتطلب مزيدًا من التحليل أو التحقق البشري.
- كشف الغاز
بالنسبة للتطبيقات التي تتطلب مراقبة بيئية، يمكن للروبوت رباعي الأرجل أن يحمل أجهزة استشعار الغاز المناسبة.
اعتمادًا على تكوين المستشعر، يمكن استخدام الروبوتات لمراقبة غازات معينة أو ظروف بيئية أثناء تحركها عبر مناطق محددة مسبقًا.
قد يكون هذا مفيدًا بشكل خاص عندما تحتاج فرق التفتيش إلى جمع البيانات البيئية في مواقع متعددة.
مع ذلك، تعتمد قدرة الكشف عن الغاز على نوع المستشعر، ونطاق الكشف، وخصائص الاستجابة، والمعايرة، ومتطلبات التطبيق. ولا ينبغي اعتبار الروبوت بديلاً عن نظام السلامة الصناعية المتكامل.
- المراقبة عن بعد
يمكن للروبوت أيضاً أن يعمل كمنصة مراقبة متنقلة عن بعد.
من خلال الاتصال اللاسلكي ونقل الفيديو في الوقت الفعلي، يمكن للمشغل مراقبة محيط الروبوت دون الحاجة إلى اتباع مسار الدورية بالكامل فعليًا.
بحسب تكوين النظام، قد تستخدم الاتصالات تقنيات مثل الواي فاي أو الجيل الرابع أو الجيل الخامس.
قد يكون هذا مفيدًا عندما يحتاج موظفو التفتيش إلى الإشراف على روبوت يعمل في منطقة كبيرة أو يصعب الوصول إليها.
كيف تعمل مهمة التفتيش التي يقوم بها الروبوت المستقل؟
عادةً ما تتضمن عملية نشر التفتيش العملي عدة خطوات.
الخطوة الأولى: تحديد منطقة التفتيش
يحتاج الروبوت أولاً إلى فهم البيئة التي سيعمل فيها.
اعتمادًا على نظام الملاحة، يمكن استخدام تقنيات تحديد المواقع مثل LiDAR والكاميرات و IMU و SLAM و RTK أو غيرها لدعم رسم الخرائط وتحديد المواقع.
الخطوة الثانية: تحديد نقاط التفتيش
يقوم المشغل بتحديد المواقع التي تحتاج إلى فحص.
على سبيل المثال:
- المعدات أ
- الصمام ب
- خزانة كهربائية ج
- القسم د من خط الأنابيب
- نقطة مراقبة درجة الحرارة E
لا يلزم فحص كل موقع بنفس الطريقة.
الخطوة 3: إنشاء مسار دورية
ويمكن بعد ذلك تنظيم نقاط التفتيش في مسار دوريات قابل للتكرار.
ينبغي أن يأخذ المسار في الاعتبار ما يلي:
- التضاريس
- عوائق
- قيود الوصول
- تغطية الاتصالات
- الوقت المطلوب للتفتيش
- سعة بطارية الروبوت
- متطلبات المستشعر
الخطوة الرابعة: إجراء الفحص
يتحرك الروبوت على طول المسار المخطط له ويجمع البيانات باستخدام أجهزة الاستشعار الموجودة على متنه وحمولات الفحص.
بحسب التطبيق، قد يشمل ذلك الصور المرئية، والفيديو، والمعلومات الحرارية، والقياسات البيئية، أو بيانات المستشعرات الأخرى.
الخطوة الخامسة: مراجعة البيانات
يمكن بعد ذلك إرسال المعلومات التي تم جمعها إلى المشغل أو الوصول إليها من قبله.
يمكن للمشغل مراجعة البيانات وتحديد ما إذا كانت هناك حاجة إلى فحص أو صيانة إضافية.
يُعد هذا النهج الذي يُشرك الإنسان في العملية أمراً بالغ الأهمية للتطبيق الصناعي العملي.
يستطيع الروبوت أتمتة الحركة وجمع البيانات، بينما يظل الموظفون البشريون مسؤولين عن تفسير النتائج المهمة واتخاذ القرارات التشغيلية.
الروبوت رباعي الأرجل مقابل الروبوت التقليدي ذي العجلات روبوت الفحص
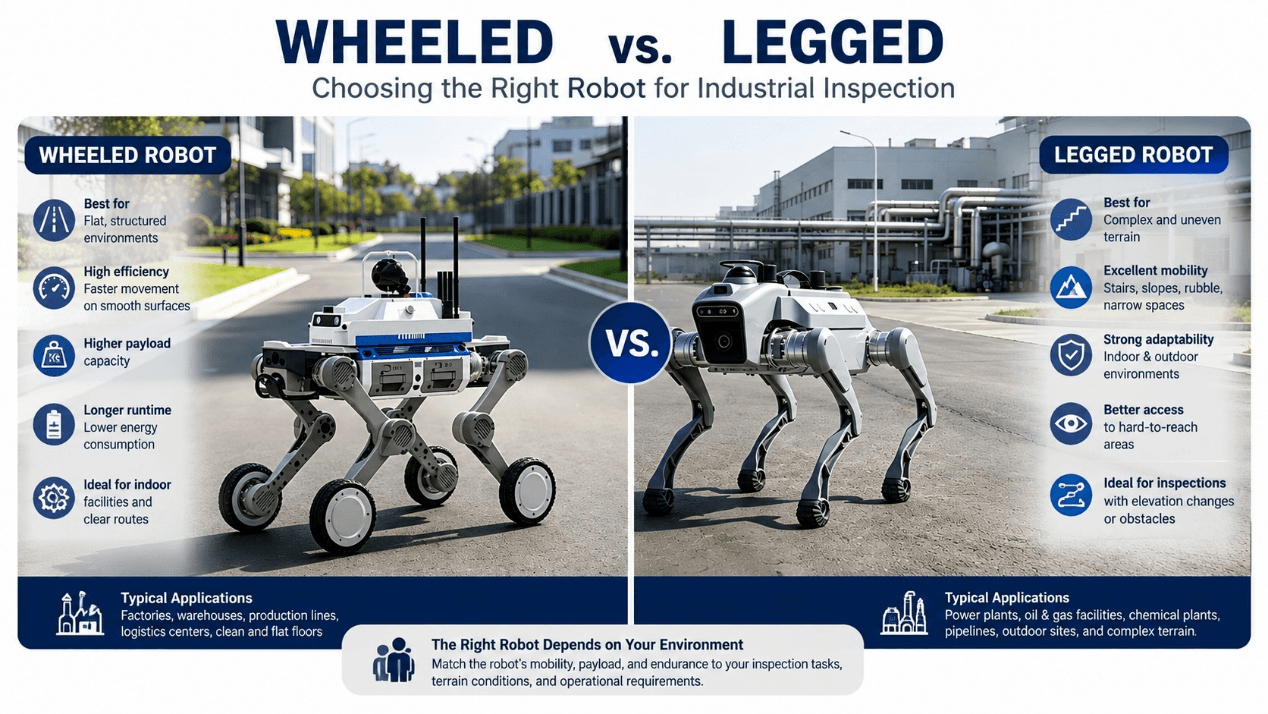
يعتمد اختيار الروبوت المتنقل المناسب على البيئة المحيطة.
يمكن أن تكون الروبوتات ذات العجلات فعالة للغاية على الأسطح المستوية والمنظمة، وقد توفر مزايا في السرعة والكفاءة وقدرة الحمولة لبعض التطبيقات.
تصبح الروبوتات رباعية الأرجل أكثر إثارة للاهتمام عندما تتضمن بيئة الفحص ما يلي:
- سلالم
- تضاريس وعرة
- منحدرات
- عقبات صغيرة
- تغيرات في الارتفاع
- المناطق الخارجية ذات الأسطح الأقل قابلية للتنبؤ
هذا لا يعني أن الروبوت ذو الأربع أرجل أفضل دائماً.
إذا كانت المنشأة تحتوي على أرضيات ناعمة ومستوية ومسارات بسيطة، فقد يكون الروبوت المتنقل الآلي ذو العجلات حلاً أكثر كفاءة.
وبالتالي، فإن السؤال الرئيسي ليس:
"أي روبوت أكثر تطوراً؟"
السؤال الأفضل هو:
"أي منصة جوال تتناسب مع بيئة الفحص الفعلية؟"
هذا التمييز مهم.
لا تكمن قيمة الروبوت بالضرورة في قدرته على أداء كل مهمة بشكل مستقل. ففي العديد من التطبيقات الصناعية، تكمن القيمة الأكبر في تمكين الروبوت من أداء الأعمال الروتينية والمتكررة، بينما يركز الخبراء البشريون على اتخاذ القرارات ذات القيمة الأعلى.
متى يكون استخدام الروبوت رباعي الأرجل منطقياً؟
قد يكون من المفيد تقييم روبوت تفتيش رباعي الأرجل عندما يتوفر في الموقع العديد من الخصائص التالية:
- عمليات تفتيش روتينية متكررة
- مناطق تفتيش واسعة
- مسارات الدوريات المتكررة
- تضاريس غير مستوية أو وعرة
- السلالم أو التغيرات في الارتفاع
- الحاجة إلى المراقبة عن بعد
- أجهزة استشعار متعددة للفحص
- شرط جمع بيانات التفتيش بشكل متسق
- المجالات التي يكون فيها تقليل تعرض الموظفين غير الضروري مفيدًا
من ناحية أخرى، قد لا يكون الروبوت رباعي الأرجل هو الخيار الأفضل لكل تطبيق.
على سبيل المثال، قد تتطلب المساحات الضيقة للغاية، أو مهام الصيانة المتخصصة للغاية، أو البيئات التي تتطلب شهادات محددة للمناطق الخطرة حلولاً مختلفة.
تُعدّ الشهادات ذات أهمية بالغة عند التفكير في استخدام الروبوتات في بيئات خطرة أو قابلة للانفجار. ولا ينبغي استخدام الروبوت في هذه المناطق إلا إذا كانت شهاداته ومواصفاته الفنية تتوافق مع متطلبات الموقع والتطبيق المحددين.
ما الذي يجب عليك تقييمه قبل نشر روبوت فحص؟
قبل اختيار روبوت رباعي الأرجل، ينبغي على العملاء مراعاة أكثر من مجرد قدرة الروبوت على المشي.
ينبغي أن يشمل التقييم العملي ما يلي:
منطقة التفتيش
ما هي مساحة المنطقة التي تحتاج إلى فحص؟
التضاريس
هل توجد سلالم، أو منحدرات، أو أرض غير مستوية، أو عوائق، أو تحديات أخرى تتعلق بالحركة؟
مهام التفتيش
ما الذي يجب فحصه تحديداً؟
الفحص البصري؟ المراقبة الحرارية؟ الكشف عن الغازات؟ جمع البيانات؟
تواتر الفحص
كم مرة يحتاج الروبوت للقيام بدوريات؟
مرة واحدة في اليوم؟ عدة مرات في اليوم؟ باستمرار؟
مدة المهمة
كم من الوقت يجب أن تستغرق مهمة تفتيش واحدة؟
ينبغي تقييم سعة البطارية واستراتيجية الشحن وفقًا للمسار الفعلي والحمولة.
تواصل
هل تتوفر خدمة واي فاي مستقرة؟ هل يلزم استخدام شبكة الجيل الرابع أو الخامس؟ هل توجد مناطق ذات تغطية إشارة ضعيفة؟
الحمولة
ما هي أجهزة الاستشعار أو معدات الفحص التي يجب حملها؟
الظروف البيئية
يمكن أن تؤثر درجة الحرارة والغبار والتعرض للماء وظروف الإضاءة والتضاريس على أداء الروبوت.
التدخل البشري
ما هي المهام التي ينبغي أن تكون مستقلة تماماً، ومتى يجب على المشغل تولي زمام الأمور؟
إن الإجابة على هذه الأسئلة قبل شراء الروبوت يمكن أن تساعد في تجنب خطأ شائع: وهو اختيار الروبوت بناءً على مواصفاته بشكل أساسي بدلاً من سير العمل الفعلي للفحص.
نهج عملي لفحص الروبوتات
تبدأ مشاريع الروبوتات الصناعية الأكثر فعالية عادةً بمشكلة محددة بدلاً من الروبوت نفسه.
بدلاً من السؤال:
"ما الذي يستطيع هذا الروبوت فعله؟"
ابدأ بـ:
"ما هي مهام الفحص المتكررة والقابلة للقياس والمناسبة للأتمتة؟"
على سبيل المثال، إذا كان المشغل يقضي حاليًا عدة ساعات كل يوم في التجول في منشأة للتحقق بصريًا من نفس المعدات، فقد يكون الروبوت قادرًا على أتمتة جزء من تلك العملية.
إذا تطلب الفحص أيضًا مراقبة درجة الحرارة أو الاستشعار البيئي، فيمكن إضافة أجهزة استشعار مناسبة إلى المنصة.
والنتيجة ليست بالضرورة مصنعاً مستقلاً تماماً.
قد يكون الأمر ببساطة عبارة عن سير عمل أكثر كفاءة للتفتيش:
الخبرة البشرية + الحركة الروبوتية + بيانات المستشعرات + المراقبة عن بعد
وهنا تكمن القيمة العملية التي يمكن أن توفرها الروبوتات رباعية الأرجل.
خاتمة
أصبحت الروبوتات رباعية الأرجل خيارًا عمليًا لبعض تطبيقات الفحص الصناعي.
إن الجمع بين الحركة على الأرجل، والملاحة الذاتية، والكاميرات، والتصوير الحراري، واستشعار الغاز، وأنظمة الاتصالات، وغيرها من الحمولات يسمح لها بأداء أنواع مختلفة من مهام الفحص الروتيني وجمع البيانات.
ومع ذلك، يعتمد نجاح عملية النشر على مطابقة الروبوت مع الموقع الفعلي.
لا يقتصر الروبوت الجيد للتفتيش على الروبوت ذي أطول عمر للبطارية أو أكبر عدد من أجهزة الاستشعار، بل هو المنصة القادرة على أداء المهام المطلوبة بكفاءة عالية في ظل ظروف الموقع من حيث التضاريس والبيئة والاتصالات والتشغيل.
بالنسبة للشركات التي تقوم بتقييم الروبوتات رباعية الأرجل لأغراض الفحص الصناعي، فإن أفضل نقطة بداية هي تحديد منطقة الفحص، والتضاريس، والمهام المطلوبة، وتكرار الفحص، ومدة المهمة، ومتطلبات أجهزة الاستشعار.
إذا كنت بصدد تقييم روبوت رباعي الأرجل لأغراض الفحص الصناعي، فشارك فريقنا بيئة الفحص، وظروف التضاريس، ومهام الفحص المطلوبة، ومدة الدورية المتوقعة. يمكننا مساعدتك في تقييم مدى ملاءمة منصة الروبوت رباعي الأرجل لتطبيقك، واقتراح التكوين الأمثل.